 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
-
2026.10.14
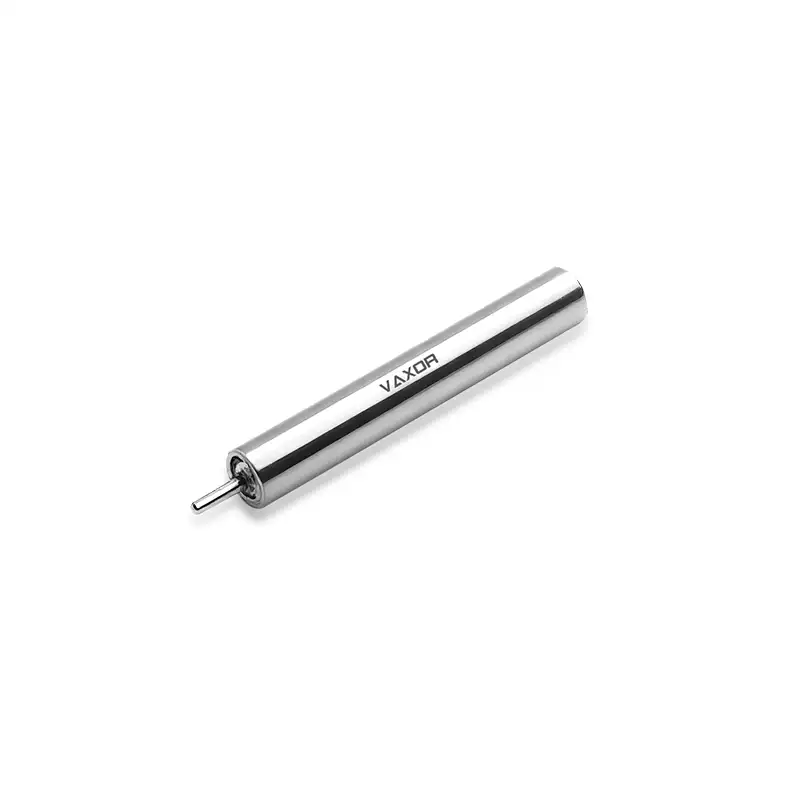
Sélection d'un moteur sans noyau de 4 mm pour les dispositifs médicaux compacts
La conception de dispositifs médicaux compacts implique souvent un compromis difficile entre l’espace disponible et les performances mécaniques requises.
Voir les détails
-
2026.10.13
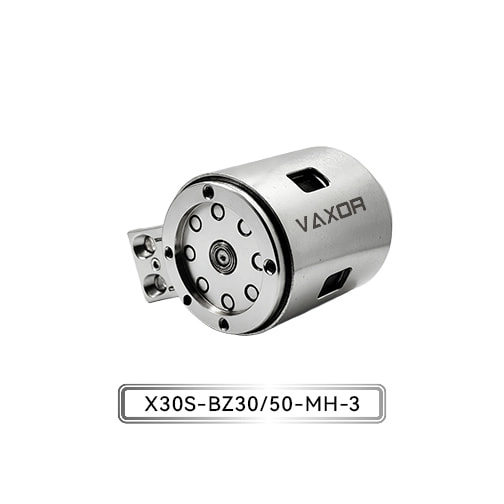
Dimensionnement d'un actionneur à micro-articulation de Φ30 mm pour les charges coudées d'un robot humanoïde
L’articulation du coude d’un robot humanoïde doit faire plus que soulever un objet.
Voir les détails
-
2026.10.12
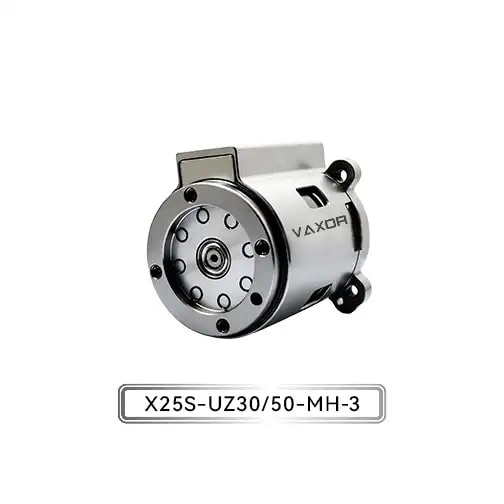
Faire correspondre le couple de l'actionneur à micro-articulation aux charges du robot collaboratif
Les robots collaboratifs doivent effectuer des mouvements précis et reproductibles tout en fonctionnant dans des limites d'espace et de poids restreintes.
Voir les détails
-
2026.10.10
15:1, 30:1 ou 50:1 ? Sélection du bon rapport de démultiplication du micro-actionneur
Le choix d'un rapport de démultiplication pour une articulation robotisée ne consiste pas simplement à maximiser le couple de sortie.
Voir les détails
