 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Les robots collaboratifs doivent effectuer des mouvements précis et reproductibles tout en fonctionnant dans des limites d'espace et de poids restreintes. Qu'un robot manipule de petits composants, participe à des tâches de laboratoire ou effectue des assemblages délicats, son actionneur articulé doit fournir suffisamment de couple pour déplacer la charge sans compromettre la précision du positionnement ou la vitesse de réponse. Cependant, la sélection d'un actionneur basée uniquement sur le couple peut entraîner des problèmes de stabilité, de consommation d'énergie et d'intégration mécanique.
Pour les ingénieurs développant des articulations robotiques compactes, la sélection du couple doit commencer par les conditions de charge réelles et le profil de mouvement prévu. La relation entre la charge utile, la géométrie des articulations, l'accélération et le rapport de réduction détermine le couple que le système d'entraînement doit fournir. Un actionneur micro-articulé de Φ25 mm correctement adapté peut aider à équilibrer ces exigences dans les robots collaboratifs et les structures robotiques biomimétiques où l'espace d'installation est limité.
Pourquoi la correspondance de couple est importante dans les robots collaboratifs
Dans un robot collaboratif, chaque articulation contribue au mouvement de l’ensemble du mécanisme. Une articulation de l'épaule supportant un bras étendu est confrontée à des exigences différentes de celles d'une articulation du poignet faisant tourner une pince légère. Même lorsque les deux articulations utilisent des actionneurs compacts, leurs exigences en matière de couple peuvent différer considérablement.
Trois conditions opératoires méritent une attention particulière.
Premièrement, l'actionneur doit supporter la charge statique. Lorsqu'un bras robotique maintient un objet sans bouger, la gravité peut créer une demande continue de couple au niveau de l'articulation. Cette demande augmente lorsque la charge utile est plus lourde ou positionnée plus loin de l’axe de l’articulation.
Deuxièmement, l'actionneur doit gérer l'accélération et la décélération. Le démarrage, l'arrêt et l'inversion de sens nécessitent un couple supplémentaire au-delà de la quantité nécessaire pour maintenir une position stationnaire. Les changements fréquents de mouvement peuvent rendre la capacité de couple maximale particulièrement importante.
Troisièmement, l'actionneur doit maintenir une qualité de mouvement acceptable. Un actionneur capable de déplacer une charge mais qui a du mal à la contrôler avec précision peut provoquer des vibrations, des erreurs de positionnement ou une manipulation incohérente. Les ingénieurs doivent donc évaluer le couple ainsi que le retour du codeur, les performances de communication et les caractéristiques mécaniques de l'assemblage complet.
Ces facteurs expliquent pourquoi choisir un micro-actionneur simplement parce que ses dimensions conviennent au robot ne suffit pas. Le variateur doit répondre aux exigences mécaniques réelles de l'application.
Calculer le couple requis par la charge articulaire
Un point de départ pratique consiste à estimer le couple généré par la charge utile et les autres composants supportés par l’articulation. Pour une charge agissant à distance de l’axe de rotation, le couple gravitationnel peut être approximé par :
Couple = Masse × Accélération gravitationnelle × Distance perpendiculaire
Par exemple, considérons une articulation supportant une charge de 0,5 kg dont le centre de masse est à 0,1 m de l'axe de l'articulation. Lorsque le bras est horizontal, le couple gravitationnel approximatif de cette charge est :
0,5 × 9,81 × 0,1 = 0,4905 N·m
Cela équivaut à environ 491 mN·m. Le calcul prend uniquement en compte la charge spécifiée, et non le poids des liaisons du robot, des pinces, des câbles ou d'autres composants. Ces contributions doivent également être prises en compte lorsqu'elles créent un couple autour de l'articulation.
Le fonctionnement dynamique introduit des exigences supplémentaires. Un modèle de rotation simplifié est :
Couple requis = couple d'inertie + couple gravitationnel + couple de friction
La composante inertielle dépend de l'inertie en rotation de l'équipage mobile et de son accélération angulaire. La composante gravitationnelle change avec l'orientation de l'articulation, tandis que les pertes de friction et de transmission affectent le couple disponible en sortie.
En pratique, les ingénieurs devraient évaluer les positions opérationnelles et les profils de mouvement les plus exigeants plutôt que de se fier à un seul calcul statique. Le couple requis qui en résulte peut ensuite être comparé aux spécifications de couple continu et initial de l'actionneur.
Comprendre le couple continu et le couple initial
Le couple continu et le couple initial décrivent différents aspects des performances de l'actionneur. Les traiter comme interchangeables peut conduire à une sélection inadaptée.
Le couple continu indique le couple qu'un actionneur peut supporter dans des conditions de fonctionnement spécifiées. Cela est particulièrement pertinent lorsqu'une articulation doit retenir ou déplacer une charge pendant de longues périodes. La sortie continue autorisée dépend de facteurs tels que les conditions thermiques, la vitesse de fonctionnement, le cycle de service et la méthode d'évaluation du fabricant.
Le couple initial décrit une capacité de couple de courte durée associée au démarrage ou au dépassement d'une charge exigeante, conformément aux spécifications du produit applicable. Il peut aider à évaluer les demandes de fonctionnement brèves, mais il ne doit pas être traité comme un niveau de couple disponible en permanence.
L'actionneur à micro-articulation Φ25 mm de VAXOR fournit un couple continu spécifié allant jusqu'à 1 150 mN·m et un couple initial allant jusqu'à 1 800 mN·m. Ces chiffres donnent aux ingénieurs des points de référence utiles lors de l’évaluation des applications de joints compacts. Ils n’établissent pas, à eux seuls, l’adéquation à chaque charge utile ou cycle de service ; les conditions de fonctionnement et les courbes de performances détaillées doivent également être prises en compte.
Un processus de sélection judicieux maintient la demande de couple soutenue dans les limites de fonctionnement continu applicables et vérifie que les demandes de courte durée restent dans les conditions de fonctionnement maximales ou initiales autorisées.
Sélectionnez le rapport de vitesse pour le mouvement requis
Le rapport de transmission affecte la relation entre la vitesse du moteur et le couple de sortie. Un rapport de réduction plus élevé augmente généralement le couple disponible en sortie tout en réduisant la vitesse de sortie, en fonction de l'efficacité de la transmission et des caractéristiques du moteur et du réducteur.
Pour les robots collaboratifs, cela crée un compromis pratique. Une articulation conçue pour un positionnement contrôlé sous une charge relativement lourde peut bénéficier d'un rapport de réduction différent d'une articulation destinée à un mouvement rapide avec un effecteur final léger.
L' actionneur VAXOR Φ25 mm est disponible avec des rapports de démultiplication de 30 et 50. Ces options fournissent un point de départ pour évaluer différentes combinaisons d'exigences de vitesse de sortie et de couple.
Lorsqu'ils comparent les deux rapports, les ingénieurs doivent prendre en compte le profil de mouvement complet. Les questions importantes incluent :
Quelle vitesse de sortie est nécessaire en fonctionnement normal ?
Quel couple est requis lors de l’accélération et de la décélération ?
L’articulation doit-elle changer fréquemment de direction ?
Quelle inertie mécanique la transmission ajoute-t-elle ?
L'actionneur peut-il maintenir la précision de positionnement requise sous la charge prévue ?
Un ratio plus élevé ne devrait pas automatiquement être considéré comme la meilleure option. Le choix final dépend de l’équilibre entre les exigences de couple, de vitesse, de réactivité et de contrôle. Les ingénieurs doivent confirmer les performances de sortie disponibles pour chaque configuration avant de finaliser la conception.
Évaluer les exigences en matière de rétroaction et de communication
La capacité de couple détermine si une articulation peut générer une force mécanique suffisante, mais le retour d'information et la communication déterminent l'efficacité avec laquelle le robot peut coordonner ce mouvement.
Un codeur absolu fournit des informations de position référencées par rapport à une position absolue dans sa plage de mesure spécifiée. En fonction de la conception du codeur et de l'architecture du système, cela peut simplifier l'initialisation de la position et prendre en charge un retour cohérent de la position de l'articulation. Les ingénieurs doivent toujours vérifier la résolution, la précision, les exigences d'interface et le comportement de démarrage pour l'application prévue.
L'actionneur micro-articulé VAXOR utilise un encodeur magnétique absolu et prend en charge la communication CAN FD. Ces fonctionnalités sont pertinentes pour les systèmes robotiques qui nécessitent un retour de position et une intégration avec un réseau de contrôleurs compatible.
CAN FD prend en charge des débits de données flexibles et des charges utiles plus importantes que le CAN classique, ce qui le rend utile dans les architectures de contrôle qui échangent diverses informations de mouvement et d'état. Cependant, l'actionneur et le contrôleur doivent être configurés pour des paramètres de communication, des structures de message, une synchronisation et des exigences réseau compatibles.
Pendant l'intégration, les ingénieurs doivent tester le retour de position, la réponse des commandes, la gestion des défauts et le comportement sous des charges changeantes. Ces contrôles permettent de déterminer si le système commun complet répond aux exigences de contrôle de l'application, plutôt que de supposer qu'un codeur ou une interface de communication particulière garantit à lui seul les performances.
Tenir compte des contraintes de taille et de poids
La sélection d’actionneurs compacts est également un problème d’emballage mécanique. Chaque gramme supplémentaire dans un lien robotique en mouvement peut augmenter le couple requis par les joints en amont. Un ensemble de poignet plus lourd, par exemple, peut augmenter la charge portée par le coude et l'épaule même lorsque la charge utile elle-même reste inchangée.
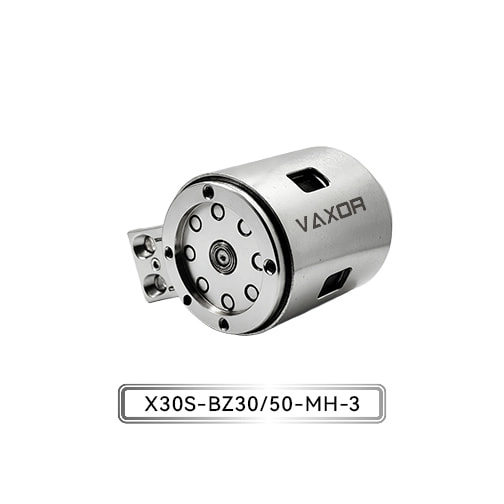
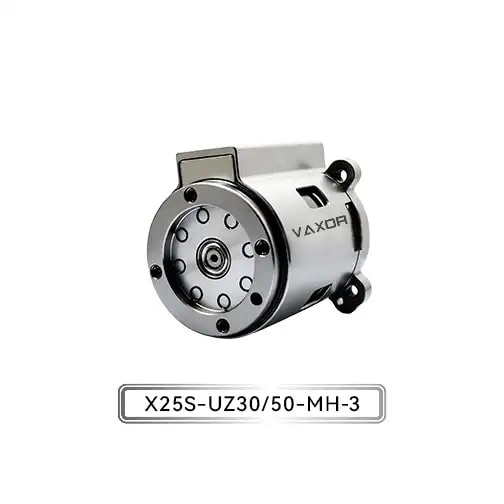
L'actionneur micro-articulé de Φ25 mm, modèle X25S-UZ/BZ30/50-MH-3, a un poids spécifié de 93 à 103 g et fonctionne entre 12 et 18 V. Son format compact est adapté aux robots collaboratifs, aux articulations biomimétiques et à d'autres systèmes de mouvement où l'espace d'installation et la masse en mouvement sont limités.
La plage de poids indiquée doit être vérifiée par rapport à la configuration exacte évaluée. Les ingénieurs doivent également tenir compte des structures de montage, du câblage, des connecteurs, des dispositions de refroidissement le cas échéant et de tout composant mécanique supplémentaire requis pour l'installation.
Pour les robots et équipements mobiles alimentés par batterie, la compatibilité de tension et la demande de puissance méritent une attention particulière. L'alimentation disponible doit rester dans la plage de fonctionnement spécifiée dans des conditions de charge réalistes. La conception électrique doit également prendre en compte la demande de courant lors de l'accélération, du démarrage et d'autres événements à charge élevée.
La réduction de la masse de l'actionneur peut bénéficier à l'ensemble du robot, mais le poids ne doit jamais être évalué indépendamment de la capacité de couple, des performances thermiques et des exigences structurelles de l'articulation.
Adaptez l'actionneur aux scénarios de fonctionnement réels
Différentes applications robotiques créent différentes combinaisons d’exigences en matière de charge, de vitesse et de précision.
Dans un robot d'assemblage collaboratif, une articulation peut positionner de manière répétée de petits composants le long d'un chemin défini. Les ingénieurs doivent tenir compte de la masse de l'outil, du composant manipulé, de la distance par rapport à l'axe de l'articulation et de la fréquence des mouvements répétés.
Dans une pince robotique compacte, l'actionneur peut devoir fournir un mouvement contrôlé dans une enveloppe d'installation restreinte. Le processus de sélection doit prendre en compte le couple de sortie requis, la course ou la rotation disponible, les caractéristiques de réponse et la conception mécanique du mécanisme de préhension.
Les robots biomimétiques introduisent un autre ensemble d’exigences. Leurs articulations peuvent devoir coordonner plusieurs mouvements tout en gardant le mécanisme léger. En fonction de la conception, les ingénieurs peuvent avoir besoin d'équilibrer le couple de sortie par rapport à la vitesse, aux mouvements répétés et au comportement de la liaison globale.
Pour les dispositifs médicaux et les instruments de précision, l'évaluation peut mettre davantage l'accent sur les contraintes de contrôlabilité, de répétabilité, de bruit et d'intégration. L'adéquation dépend des exigences spécifiques de l'appareil, y compris des normes applicables en matière de sécurité, de propreté, de fiabilité ou de réglementation. Les spécifications d’un actionneur compact ne suffisent pas à établir qu’un système complet convient à une application médicale particulière.
Parmi ces scénarios, l’approche la plus fiable consiste à définir d’abord des exigences opérationnelles mesurables, puis à comparer les configurations des actionneurs par rapport à celles-ci.
Considérez la conception du lecteur intégré
Un actionneur micro-articulé combine plusieurs composants dont l'interaction affecte le résultat final. La conception électromagnétique du moteur influence la production de couple et l’efficacité. Le mécanisme de réduction modifie la relation entre la puissance du moteur et le mouvement des articulations. Le retour d'information du codeur et l'électronique de contrôle prennent en charge le positionnement et le fonctionnement coordonné.
VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents. Fondée en 2024 et basée à Suzhou, en Chine, la société rassemble une expertise en matière de conception de moteurs, de fabrication de précision, d'ingénierie structurelle et de contrôle robotique.
Son approche de développement de micro-entraînements intègre la technologie des moteurs à flux axial, le bobinage PCB/FPCB, la conception électromagnétique optimisée et les mécanismes de réduction miniatures. L'objectif est de répondre à des exigences d'ingénierie pratiques telles que des dimensions compactes, une densité de couple élevée, une réponse rapide et une production cohérente.
Pour les ingénieurs évaluant un actionneur intégré, cette perspective au niveau du système est importante. Au lieu d'évaluer le moteur, le réducteur et l'encodeur isolément, l'ensemble complet doit être examiné par rapport au profil de charge du joint, aux contraintes d'installation, à l'architecture du contrôleur et aux exigences de production. La validation et les tests du prototype dans des conditions de fonctionnement représentatives peuvent ensuite identifier les problèmes avant que la conception ne passe à un déploiement à plus grande échelle.
Une liste de contrôle pratique avant la sélection finale
Avant d'intégrer un micro actionneur dans un robot collaboratif, revoyez les points suivants :
Calculez la charge : incluez la charge utile, les maillons, la pince et les autres composants qui contribuent au couple de l'articulation.
Définissez le profil de mouvement : identifiez la vitesse, l'accélération, la décélération, la fréquence de mouvement et les conditions de maintien requises.
Séparez les demandes continues et de courte durée : comparez le couple soutenu avec les valeurs nominales continues et vérifiez les demandes transitoires par rapport aux limites applicables.
Choisissez le rapport de réduction : évaluez l'équilibre entre le couple de sortie, la vitesse et la réponse dynamique.
Confirmez la compatibilité électrique et de contrôle : vérifiez la tension de fonctionnement, les exigences de l'encodeur, l'interface de communication et la configuration du contrôleur.
Vérifiez l'intégration mécanique : examinez les dimensions, le montage, la masse mobile totale et le routage des câbles.
Testez l’ensemble complet : validez les performances sous des charges, des cycles de service, des températures et des séquences de mouvements réalistes.
Ce processus transforme la sélection de l'actionneur d'une comparaison de spécifications en une décision technique basée sur des conditions de fonctionnement mesurables.
Conclusion
Faire correspondre le couple de l'actionneur aux charges du robot collaboratif nécessite plus que trouver une unité avec un couple nominal suffisamment élevé. Les ingénieurs doivent tenir compte de la gravité, de l'inertie, de l'accélération, du rapport de transmission, du retour d'information, de l'alimentation électrique et de l'effet de la masse de l'actionneur sur le mécanisme plus large.
L' actionneur à micro-articulation Φ25 mm offre une option d'entraînement compacte avec un couple continu jusqu'à 1 150 mN·m, un couple initial jusqu'à 1 800 mN·m, des rapports de démultiplication de 30 et 50, un encodeur magnétique absolu et une communication CAN FD. Ces spécifications fournissent une base pour évaluer son rôle dans les articulations robotiques compactes, sous réserve de la confirmation des conditions de fonctionnement requises et des données de performances détaillées.
En définissant d'abord le profil de charge et en validant l'entraînement intégré dans des conditions réalistes, les ingénieurs peuvent prendre des décisions plus éclairées concernant la capacité de couple, les performances de mouvement et l'intégration mécanique. En mettant l'accent sur la technologie des micro-entraînements intégrés, VAXOR soutient les équipes d'ingénierie travaillant au développement de systèmes robotiques compacts et réactifs.