 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
L’articulation du coude d’un robot humanoïde doit faire plus que soulever un objet. Il doit supporter le poids de l'avant-bras, maintenir le contrôle lorsque le bras s'étend, accélérer en douceur pendant le mouvement et réagir de manière cohérente lorsque la charge utile change. Ces exigences font du dimensionnement de l'actionneur un élément important de la conception du bras robotique, en particulier lorsque l'espace d'installation disponible et le poids total du bras sont limités.
Choisir un actionneur uniquement en fonction de son couple maximal peut conduire à un entraînement sous-dimensionné, à un poids inutile ou à de mauvaises performances de mouvement. Les ingénieurs doivent prendre en compte la géométrie du bras, la répartition de la masse, la vitesse de déplacement prévue et la durée de chaque opération avant de sélectionner une configuration d'entraînement appropriée.
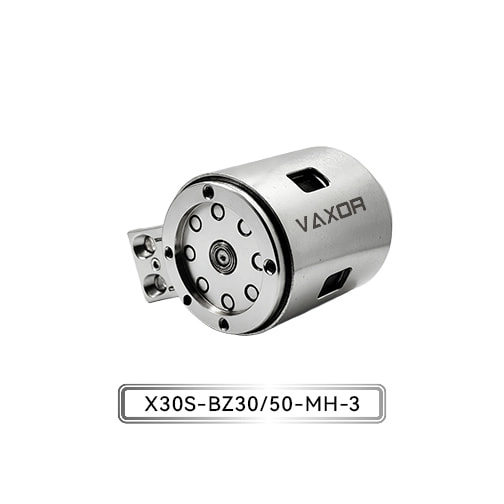
L' actionneur à micro-articulation Φ30 mm est conçu pour les applications à charge moyenne à élevée, avec une capacité de sortie de niveau Newton-mètre et une rigidité structurelle élevée. Pour les développeurs de robots humanoïdes, l’évaluation de cet actionneur commence par une question pratique : quel couple le coude doit-il réellement fournir dans ses conditions de fonctionnement les plus exigeantes ?
Identifiez les charges agissant sur le coude d'un robot humanoïde
Une articulation du coude supporte généralement plusieurs composants, notamment la structure de l'avant-bras, l'ensemble du poignet, l'effecteur final et tout objet manipulé. Chaque composant contribue à la charge totale, mais son effet sur le coude dépend de sa masse et de sa distance par rapport à l'axe de l'articulation.
Trois catégories de charges doivent être incluses dans le calcul initial.
Le premier est la charge structurelle. L'avant-bras, le poignet, les outils motorisés, le câblage et d'autres composants contribuent tous à la masse que le coude doit déplacer. Même lorsque le robot ne transporte pas d’objet externe, le poids de son propre bras peut créer un besoin de couple important.
La seconde est la charge utile. Un robot humanoïde conçu pour ramasser de petits composants peut fonctionner avec une pince relativement légère, tandis qu'un robot manipulant des objets plus gros doit s'adapter à un profil de charge différent. Les ingénieurs doivent définir la charge utile maximale prévue plutôt que de se fier uniquement au poids moyen de l'objet.
Le troisième est la charge dynamique. Lorsque le bras accélère, décélère ou change de direction, le coude doit surmonter l’inertie rotationnelle en plus du couple gravitationnel et du frottement mécanique. Un mouvement rapide peut donc nécessiter un couple considérablement plus important qu'un positionnement lent et contrôlé.
Ces charges doivent être évaluées ensemble. Une articulation qui fonctionne correctement lors d'une démonstration sans charge peut ne pas fournir des performances suffisantes lorsque l'avant-bras est étendu et supporte sa charge utile maximale spécifiée.
Calculer le couple gravitationnel de l'articulation du coude
Une première étape utile consiste à estimer le couple généré par la gravité. Pour un composant dont le centre de masse est décalé par rapport à l'axe de l'articulation, le couple gravitationnel peut être exprimé comme suit :
Couple = Masse × Accélération gravitationnelle × Distance perpendiculaire
Ici, la masse est mesurée en kilogrammes, l'accélération gravitationnelle est d'environ 9,81 m/s² et la distance perpendiculaire est mesurée en mètres. Le couple résultant est exprimé en newton-mètres (N·m).
Prenons un exemple simplifié dans lequel l'ensemble avant-bras et la charge utile combinés ont une masse de 1,2 kg, leur centre de masse combiné étant situé à 0,15 m de l'axe du coude. Lorsque le bras est horizontal, le couple gravitationnel approximatif est :
1,2 × 9,81 × 0,15 = 1,77 N·m
Ce résultat représente le couple gravitationnel pour l’emplacement supposé combiné de la masse et du centre de masse. Cela n’inclut pas l’accélération, la friction, les pertes de transmission ou les marges de conception supplémentaires.
L'exemple illustre également pourquoi la masse de la charge utile seule ne suffit pas à déterminer la taille de l'actionneur. Un objet plus léger placé plus loin du coude peut créer un couple similaire à celui d’un objet plus lourd tenu plus près de l’articulation.
L’orientation conjointe est également importante. Lorsque l'avant-bras tourne, la distance perpendiculaire entre l'axe de l'articulation et la force gravitationnelle change. Le couple gravitationnel maximal peut se produire lorsque le bras est approximativement horizontal, en fonction de la répartition de la masse et de l'amplitude de mouvement.
Pour une estimation initiale du dimensionnement, les ingénieurs doivent calculer le couple sur les angles de joint pertinents et identifier la position qui produit la demande la plus élevée.
Inclure l'accélération et l'inertie de rotation
Le couple gravitationnel ne représente qu'une partie des exigences de fonctionnement du coude. Un robot humanoïde doit également accélérer l’avant-bras et sa charge utile lors du mouvement.
Pour le mouvement de rotation, le couple d'inertie peut être approximé par :
Couple d'inertie = Moment d'inertie × Accélération angulaire
Le moment d'inertie décrit la manière dont la masse est répartie autour de l'axe de rotation, tandis que l'accélération angulaire décrit la rapidité avec laquelle la vitesse de rotation de l'articulation change.
Le couple de sortie total requis peut être estimé comme suit :
Couple requis = couple gravitationnel + couple d'inertie + couple de friction
Cette relation simplifiée est utile pour le dimensionnement préliminaire, bien qu'un modèle complet puisse également devoir prendre en compte le couplage entre les articulations, l'efficacité de la transmission, la conformité et d'autres effets dynamiques.
Par exemple, un coude qui se déplace lentement entre deux positions peut être dominé par une charge gravitationnelle. Une articulation qui soulève, s'arrête, inverse la direction et abaisse un objet à plusieurs reprises peut subir des demandes de couple transitoire plus importantes.
Les ingénieurs doivent donc définir un profil de mouvement représentatif avant de sélectionner un actionneur. Les paramètres pertinents incluent la plage angulaire, la vitesse de pointe, l'accélération, la décélération, la fréquence des cycles et la durée des périodes de maintien stationnaire.
Un profil de mouvement réaliste permet également de distinguer les pics de couple de courte durée du couple requis tout au long du fonctionnement normal.
Comparez le couple continu avec le couple de courte durée
Une fois le calcul de la charge terminé, l'étape suivante consiste à comparer le résultat avec les spécifications de performances de l'actionneur. Deux valeurs méritent une attention particulière : le couple continu et le couple initial.
Le couple continu est pertinent lorsqu'un actionneur doit fonctionner sous une demande mécanique soutenue. La valeur admissible dépend des conditions spécifiées par le fabricant, notamment la vitesse de fonctionnement, l'environnement thermique et le cycle de service. Un joint qui retient une charge de manière répétée ou se déplace pendant des périodes prolongées doit être évalué par rapport aux limites de fonctionnement continu applicables.
Le couple initial décrit une capacité de courte durée associée au démarrage ou au dépassement d'une charge exigeante, selon les spécifications du produit. Il ne faut pas le considérer comme un niveau que l’actionneur peut délivrer indéfiniment.
L' actionneur à micro-articulation Φ30 mm a un couple continu spécifié allant jusqu'à 1 500 mN·m et un couple initial allant jusqu'à 2 200 mN·m. Ces chiffres constituent un point de départ utile pour comparer l'actionneur avec la charge calculée du coude.
Pour référence, 1 500 mN·m est égal à 1,5 N·m, tandis que 2 200 mN·m est égal à 2,2 N·m. Dans l'exemple simplifié de 1,77 N·m ci-dessus, le couple gravitationnel à lui seul dépasse le couple continu maximum indiqué. L’exemple nécessiterait donc une évaluation plus détaillée plutôt que de supposer que l’actionneur est adapté.
Cette comparaison est importante car un couple initial maximal supérieur à la charge calculée ne permet pas d'établir que l'assemblage peut supporter cette charge. Les ingénieurs doivent déterminer si la demande de couple réelle reste dans la plage nominale continue appropriée et si des pics transitoires sont autorisés dans les conditions de fonctionnement spécifiées.
Si la demande est trop élevée, les réponses de conception possibles incluent la réduction de la charge utile, le rapprochement du centre de masse de l'articulation, la modification de la géométrie du bras, l'ajustement du profil de mouvement ou l'évaluation d'une autre configuration d'actionneur.
Évaluer le rapport de transmission et la vitesse de sortie
Le rapport de transmission affecte la relation entre la vitesse du moteur et le couple de sortie. Un rapport de réduction plus élevé fournit généralement un couple de sortie plus élevé pour un couple moteur donné, tout en réduisant la vitesse de sortie. Les performances réelles dépendent également de l'efficacité de la transmission, des caractéristiques du moteur et des conditions de fonctionnement.
L'actionneur VAXOR modèle X30S-UZ/BZ30/50-MH-3 est disponible avec des rapports de démultiplication de 30 et 50. Ces configurations offrent différents points de départ pour équilibrer le couple de sortie et la vitesse du joint.
Pour un coude humanoïde, le rapport correct dépend de la manière dont le robot sera utilisé. Un bras conçu pour une manipulation contrôlée peut donner la priorité à un couple adéquat et à un positionnement stable, tandis qu'un bras destiné à des gestes plus rapides ou à des mouvements fréquents peut nécessiter une plus grande attention à la vitesse et à la réponse dynamique.
Les ingénieurs doivent comparer la vitesse de sortie et le couple disponibles aux points de fonctionnement requis plutôt que de supposer qu'un rapport plus élevé est toujours préférable. L'influence du réducteur sur l'inertie, la réponse mécanique et le comportement global du mouvement doit également être prise en compte.
Lorsque plusieurs articulations bougent ensemble, le coude doit être évalué comme faisant partie du bras complet. Un changement de vitesse ou d'accélération du coude peut affecter les exigences de mouvement de l'épaule et du poignet, en particulier lorsque le robot suit une trajectoire coordonnée.
Tenez compte de l'intégration du poids, de la tension et du contrôle
La capacité de couple d'un actionneur ne constitue qu'une partie de la conception mécanique. Son poids affecte la charge supportée par les joints en amont, tandis que ses exigences électriques et de communication influencent l'intégration du système.
L'actionneur de Φ30 mm a un poids spécifié de 123 à 133 g et une plage de tension de fonctionnement de 12 à 18 V. Lors de l'évaluation de l'unité, les ingénieurs doivent utiliser le poids de la configuration appropriée et inclure le matériel de montage, les câbles, les connecteurs et autres composants dans le calcul de la masse mobile totale.
Ceci est particulièrement important pour les bras humanoïdes dotés de plusieurs articulations actionnées. Une masse supplémentaire près du coude peut augmenter le couple requis de l'épaule, créant un effet en cascade sur tout le bras.
La compatibilité électrique doit être vérifiée en même temps. L'alimentation électrique doit rester dans la plage de tension spécifiée dans des conditions de fonctionnement réalistes, et sa capacité de courant doit répondre à la demande réelle de l'actionneur pendant l'accélération et d'autres événements de charge élevée. La compatibilité de tension à elle seule ne suffit pas à établir qu'un système électrique est adéquat.
L'actionneur utilise également un encodeur magnétique absolu et prend en charge la communication CAN FD. L'encodeur fournit un retour de position, tandis que CAN FD prend en charge la communication avec un système de contrôle compatible. Les ingénieurs doivent vérifier la configuration de l'interface, la synchronisation des messages, les exigences en matière de retour, la gestion des pannes et la compatibilité du contrôleur pendant l'intégration.
Ces contrôles permettent de garantir que l'actionneur sélectionné peut être intégré à l'architecture robotique prévue sans considérer ses spécifications mécaniques comme une garantie complète de performances au niveau du système.
Valider la sélection grâce à des tests représentatifs
Les calculs analytiques constituent un point de départ, mais un robot humanoïde fonctionnel introduit des variables du monde réel qui peuvent ne pas être entièrement capturées par un modèle simplifié.
Avant de s'engager dans une conception finale, les ingénieurs doivent tester l'actionneur dans un assemblage de joints représentatif. L'essai doit refléter la géométrie prévue du bras, la portée de la charge utile, la vitesse de déplacement, l'accélération et le cycle de fonctionnement.
Plusieurs mesures peuvent permettre de valider la sélection :
Couple de sortie : confirmez que le joint peut répondre aux conditions de charge requises sans dépasser les limites de fonctionnement applicables.
Comportement en température : surveillez la température pendant des cycles représentatifs pour identifier les limitations thermiques potentielles.
Contrôle de position : évaluez la répétabilité et la réponse du positionnement lors de mouvements chargés.
Réponse dynamique : vérifiez le comportement en matière d'accélération, de décélération, d'inversion et d'arrêt.
Stabilité de la communication : vérifiez que les échanges de commandes et de retours restent fiables dans les conditions de contrôle prévues.
Stabilité mécanique : Inspectez la rigidité du montage, les vibrations et les mouvements indésirables sous charge.
Les tests doivent inclure les conditions de fonctionnement prévues les plus exigeantes, et pas seulement de courts mouvements sans charge. Si le coude doit supporter une charge pendant des périodes prolongées, un fonctionnement soutenu doit être inclus dans le plan de validation.
Les résultats peuvent ensuite guider les ajustements de la limite de charge utile, du profil de mouvement, du rapport de transmission, de la disposition mécanique ou de la configuration de l'actionneur avant que la conception ne passe à une intégration plus large.
Travailler avec une solution Micro-Drive intégrée
La sélection d'un actionneur pour un coude humanoïde implique des considérations sur les performances du moteur, la mécanique de réduction, le retour de position, la conception structurelle et la fabrication. L'évaluation conjointe de ces éléments peut faciliter l'identification des problèmes d'intégration dès le début du processus de développement.
Fondée en 2024 et basée à Suzhou, en Chine, VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les instruments de précision, les dispositifs médicaux et les équipements intelligents. Son approche technologique combine la conception d'un moteur à flux axial, un enroulement PCB/FPCB, une conception électromagnétique optimisée et des mécanismes de réduction miniatures.
L'équipe multidisciplinaire de l'entreprise travaille dans la conception de moteurs, la fabrication de précision, le contrôle robotique et l'ingénierie structurelle, avec une expérience couvrant la validation de prototypes, la production pilote et la livraison par lots. Cette orientation technique est pertinente pour les équipes de développement qui doivent évaluer une solution de micro-entraînement non seulement par rapport à un objectif de couple, mais également par rapport au conditionnement mécanique, à l'intégration des commandes et aux exigences de production.
Pour les développeurs de robots humanoïdes, l'objectif pratique est d'établir une relation claire entre la charge calculée de l'articulation, la capacité opérationnelle vérifiée de l'actionneur et le profil de mouvement prévu du robot.
Conclusion
Le dimensionnement d'un actionneur pour un coude de robot humanoïde nécessite une évaluation systématique du couple gravitationnel, de l'inertie de rotation, de l'accélération, de la demande de fonctionnement continue et des effets de la masse de l'actionneur sur le reste du bras. Le rapport de transmission, le retour du codeur, la compatibilité électrique et les exigences de communication doivent également correspondre à la conception globale.
L' actionneur à micro-articulation Φ30 mm , modèle X30S-UZ/BZ30/50-MH-3, offre un couple continu jusqu'à 1 500 mN·m, un couple initial jusqu'à 2 200 mN·m, des rapports de démultiplication de 30 et 50, un encodeur magnétique absolu et une communication CAN FD. Ces spécifications fournissent une base pour évaluer l'actionneur dans des articulations robotiques à charge moyenne à élevée, mais l'adéquation finale dépend des performances de sortie requises et des conditions de fonctionnement.
En calculant la charge avant de sélectionner l'entraînement et en validant le joint complet dans des conditions représentatives, les ingénieurs peuvent prendre des décisions plus fiables concernant le dimensionnement de l'actionneur et l'intégration du bras humanoïde. VAXOR fournit des solutions de micro-entraînement aux équipes de développement travaillant sur des systèmes robotiques compacts, contrôlés et mécaniquement intégrés.