 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
La conception de dispositifs médicaux compacts implique souvent un compromis difficile entre l’espace disponible et les performances mécaniques requises. Un instrument de diagnostic portatif, un mécanisme d'échantillonnage miniature ou un dispositif compact de contrôle des fluides peuvent nécessiter un petit moteur pour entraîner un composant mobile sans augmenter la taille ou le poids global de l'équipement. Dans ces applications, même quelques millimètres d'espace supplémentaire peuvent affecter le boîtier, la disposition interne, la capacité de la batterie et la facilité d'assemblage.
La sélection du moteur doit donc aller au-delà des dimensions extérieures. Les ingénieurs doivent prendre en compte la vitesse de fonctionnement, le couple disponible, l'alimentation électrique, le comportement thermique et la charge imposée par le mécanisme entraîné. Un moteur qui s’insère à l’intérieur du boîtier mais ne peut pas maintenir la vitesse requise sous charge ne résoudra pas le problème de conception.
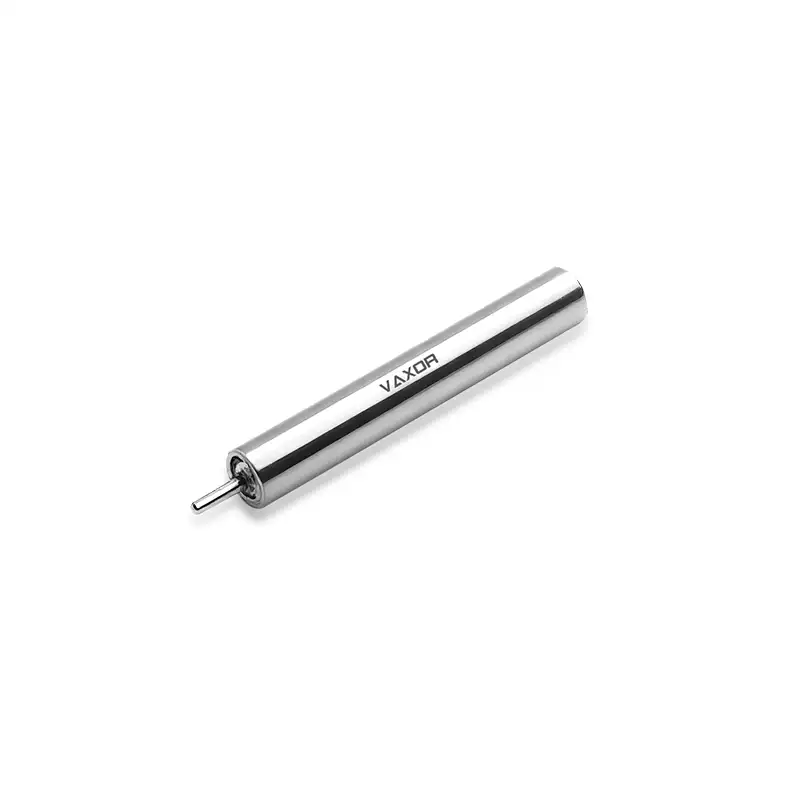
Le moteur sans noyau ultra-micro sans balais de φ4 mm est conçu pour les applications où l'espace d'installation est extrêmement limité. Avec un diamètre de seulement 4 mm, il offre une option d'entraînement potentielle pour les dispositifs médicaux compacts, les instruments de précision et autres équipements miniatures. Pour déterminer si ce type de moteur correspond à une conception spécifique, les ingénieurs doivent commencer par les exigences de fonctionnement réelles du mécanisme et évaluer les performances du moteur dans des conditions réalistes.
Définir les exigences mécaniques avant de choisir un moteur
La première étape consiste à identifier ce dont le moteur a besoin pour bouger. Les dispositifs médicaux contiennent une large gamme de mécanismes, notamment de petits composants rotatifs, des ensembles de positionnement, des pompes miniatures et des systèmes de réglage de précision. Chacun crée une combinaison différente d’exigences en matière de vitesse, de couple et de cycle de fonctionnement.
Par exemple, un mécanisme de positionnement miniature peut nécessiter un mouvement contrôlé sur un angle limité, tandis qu'un ensemble rotatif peut devoir maintenir une vitesse relativement stable tout au long d'un cycle de travail. Un mécanisme qui démarre et s’arrête fréquemment peut également avoir des exigences différentes de celui d’un mécanisme qui fonctionne en continu.
Avant de comparer les spécifications du moteur, documentez les paramètres suivants :
La vitesse de sortie requise sous la charge mécanique prévue.
Le couple nécessaire pour surmonter la friction et déplacer le mécanisme.
La durée de fonctionnement prévue et la fréquence des cycles marche-arrêt.
Le diamètre d'installation, la longueur et l'espace de montage disponibles.
La tension d'alimentation et la consommation de courant autorisées.
L'échauffement et le niveau sonore acceptables pour l'ensemble de l'appareil.
Ces exigences aident les ingénieurs à établir un point de fonctionnement réaliste au lieu de sélectionner un moteur uniquement en fonction de sa vitesse annoncée la plus élevée.
Il est également important de faire la distinction entre la sortie de l’arbre du moteur et les performances du mécanisme complet. Les roulements, accouplements, engrenages, joints et autres composants de transmission peuvent introduire des frictions et des pertes. Si l'application utilise un mécanisme de réduction, la vitesse de sortie et le couple qui en résultent doivent être évalués au niveau du composant entraîné plutôt que déduits directement des spécifications de l'arbre du moteur.
Pourquoi un moteur de 4 mm peut être important dans la conception de dispositifs médicaux
La réduction du diamètre du moteur peut faciliter l'intégration d'un variateur dans un boîtier étroit ou un assemblage densément compacté. Ceci est particulièrement pertinent lorsqu'un dispositif médical doit accueillir des capteurs, des cartes de commande électroniques, des connecteurs, des batteries et des composants mécaniques dans le même boîtier.
Un moteur plus petit peut également donner aux concepteurs plus de flexibilité lors de la disposition des composants autour d'un mécanisme mobile. Cependant, réduire la taille du moteur n’améliore pas automatiquement les performances de l’ensemble de l’appareil. Le moteur doit toujours répondre aux exigences de charge et de vitesse de l'application, et son agencement de montage doit fournir un support mécanique suffisant.
Le moteur sans noyau ultra-micro sans balais de φ4 mm, modèle G04P-VW00-QZ-1, a un poids spécifié de 1,7 g et une tension d'alimentation nominale de 6 V. Ces caractéristiques le rendent pertinent pour une évaluation préliminaire dans des conceptions limitées en poids et en espace.
Lors de l'intégration mécanique, les ingénieurs doivent prendre en compte l'enveloppe complète du moteur, y compris sa longueur, les dimensions de l'arbre, les exigences de montage et l'espace libre autour des composants connectés. Le diamètre à lui seul ne suffit pas à confirmer que le moteur s'adaptera à un assemblage particulier.
Les concepteurs doivent également évaluer la manière dont le moteur est pris en charge. Un moteur extrêmement petit peut nécessiter un support ou une interface de montage soigneusement conçu pour empêcher tout mouvement indésirable et éviter de transférer une contrainte mécanique excessive au boîtier ou à l'arbre.
Adaptez la vitesse de fonctionnement à la charge de travail réelle
La vitesse est souvent l’une des premières spécifications que les ingénieurs comparent lors de la sélection d’un moteur miniature. Cependant, la vitesse à vide et la vitesse nominale décrivent des conditions de fonctionnement différentes.
La vitesse à vide est mesurée lorsque le moteur fonctionne sans charge mécanique externe sur son arbre. Une fois que le moteur entraîne un mécanisme, le point de fonctionnement change car un couple est nécessaire pour surmonter la charge et les pertes internes.
La vitesse nominale représente une condition de fonctionnement spécifiée selon la méthode d'évaluation du fabricant. Elle est généralement plus utile que la vitesse à vide pour estimer les performances d'un appareil en état de marche, même si les conditions exactes du test doivent encore être confirmées.
Pour le G04P-VW00-QZ-1, la vitesse à vide spécifiée est de 55 000 tr/min, tandis que la vitesse nominale est de 30 000 tr/min. Cette distinction est importante lorsqu'un dispositif médical nécessite un mouvement reproductible sous charge.
Supposons qu'un mécanisme miniature doive tourner à une vitesse définie pendant un fonctionnement normal. Les ingénieurs doivent d'abord déterminer si la vitesse requise est compatible avec la plage de fonctionnement nominale du moteur. Ils doivent alors tenir compte de toute réduction de vitesse introduite par la transmission et de toute variation causée par les changements de charge.
Si une boîte de vitesses ou un autre mécanisme de réduction est utilisé, la vitesse de sortie dépendra du rapport de réduction et des pertes de transmission. Une vitesse moteur élevée peut donc être utile même lorsque l’élément entraîné lui-même fonctionne beaucoup plus lentement.
La clé est de sélectionner le moteur en fonction de la vitesse requise au niveau de l'application, et pas simplement du nombre le plus élevé indiqué dans la fiche technique.
Évaluer le couple avant de finaliser la sélection
La capacité d'un moteur à atteindre une vitesse cible ne détermine pas s'il peut déplacer la charge prévue. Le couple doit être évalué en même temps que la vitesse car le rendement mécanique dépend des deux.
Le moteur de φ4 mm a un couple nominal spécifié de 0,38 mN·m et un couple de décrochage de 0,76 mN·m. Ces valeurs doivent être interprétées selon les conditions nominales du fabricant.
Le couple nominal est le point de départ le plus pertinent pour évaluer le fonctionnement normal. Le couple de blocage décrit le couple associé à un rotor stationnaire dans les conditions d'essai spécifiées ; elle ne doit pas être considérée comme une capacité opérationnelle continue.
En termes pratiques, le moteur doit surmonter la résistance combinée du mécanisme entraîné, y compris le frottement, le contact mécanique et toute charge imposée par l'application. Si le mécanisme nécessite plus de couple que ce que le moteur peut fournir au point de fonctionnement souhaité, la conception peut connaître un mouvement lent, un échec de démarrage ou une demande de courant excessive.
Les ingénieurs peuvent commencer par estimer le couple requis par le mécanisme et le comparer avec les données de fonctionnement du moteur. Ils doivent également tenir compte des conditions de démarrage, car le frottement et la résistance mécanique peuvent être différents lorsque le système est stationnaire.
Lorsque le couple requis dépasse la capacité disponible du moteur, les ajustements possibles incluent la réduction du frottement, la modification de la géométrie du mécanisme, la diminution de l'accélération requise ou l'introduction d'une transmission appropriée. Tout changement de ce type doit être évalué par rapport à l'espace disponible et à son effet sur l'ensemble de l'appareil.
Vérifier la compatibilité électrique et la demande de courant
Un moteur miniature doit fonctionner dans les limites électriques de l’équipement qui l’alimente et le contrôle. La compatibilité de tension n’est qu’un premier contrôle ; les ingénieurs doivent également estimer la demande actuelle et vérifier que le pilote et l'alimentation électrique peuvent prendre en charge les conditions de fonctionnement prévues.
Le G04P-VW00-QZ-1 fonctionne à une tension spécifiée de 6 V et a une constante de couple de 0,82 mN·m/A. La constante de couple décrit la relation entre le courant du moteur et le couple électromagnétique selon la convention et les conditions de fonctionnement applicables.
À titre d'estimation simplifiée, le courant associé à un couple électromagnétique requis peut être calculé en divisant ce couple par la constante de couple. Par exemple, un couple théorique de 0,20 mN·m correspond à environ 0,24 A en utilisant la constante de couple indiquée.
Ce calcul est un point de départ et non une prévision complète de la consommation de courant du moteur. Les performances réelles dépendent également de la résistance du bobinage, des pertes électriques, de la vitesse de rotation, du pilote et de la charge mécanique. Les ingénieurs doivent utiliser les courbes de performances et les données électriques du fabricant pour confirmer le point de fonctionnement attendu.
Le pilote doit également être évalué pour le comportement au démarrage et les conditions de rotor bloqué. Lorsque le moteur ne peut pas tourner comme demandé, la génération de courant et de chaleur peut devenir importante. Une limitation de courant et une gestion des défauts appropriées peuvent aider à protéger le moteur et les composants électroniques environnants.
Pour les équipements médicaux alimentés par batterie, l’évaluation électrique doit inclure le cycle de fonctionnement prévu, et pas seulement la tension nominale. Les démarrages répétés, les changements de charge et le fonctionnement prolongé peuvent tous influencer la consommation d'énergie et les besoins en batterie.
Considérez le comportement thermique dans une petite enceinte
La gestion de la chaleur peut devenir un problème de conception important lorsqu'un moteur est installé dans un boîtier compact. Les petits appareils ont souvent une surface limitée pour la dissipation de la chaleur, tandis que les capteurs, batteries, adhésifs et composants électroniques à proximité peuvent avoir leurs propres contraintes de température.
La quantité de chaleur générée dépend de facteurs tels que le courant, la résistance de l'enroulement, la vitesse de fonctionnement, la charge mécanique et le cycle de service. Par conséquent, un moteur qui fonctionne bien lors d'un test court peut se comporter différemment lors d'un fonctionnement répété ou prolongé.
La validation thermique doit refléter l'application prévue. Les ingénieurs peuvent tester le moteur dans une enceinte représentative, en utilisant la charge et le cycle de fonctionnement attendus, et surveiller la température au fil du temps. L'évaluation doit inclure les effets des matériaux de montage et des composants à proximité, car le dispositif assemblé peut dissiper la chaleur différemment d'un moteur exposé.
Si la température dépasse les limites de conception, l'équipe devra peut-être réduire le cycle de service, ajuster le point de fonctionnement, améliorer le chemin thermique ou reconsidérer la charge mécanique.
Pour le développement de dispositifs médicaux, des limites de température doivent être établies en fonction des exigences du produit complet et de son utilisation prévue. La taille compacte du moteur ne démontre pas à elle seule que le dispositif fini répond à une exigence particulière en matière de sécurité ou de réglementation.
Tenir compte du bruit, des vibrations et de l'intégration mécanique
Les dispositifs médicaux et les instruments de précision peuvent nécessiter des mouvements fluides et prévisibles. Selon l'application, des bruits ou des vibrations indésirables peuvent affecter l'expérience utilisateur, la stabilité des mesures ou le comportement des composants à proximité.
Ces caractéristiques doivent être évaluées au niveau de l’assemblage. Le montage du moteur, l'alignement de l'arbre, le support des roulements, la conception de l'accouplement et l'équilibre des composants rotatifs peuvent tous influencer le résultat final.
Une interface de montage bien conçue aide à maintenir l'alignement et réduit le risque de mouvement indésirable. Le mécanisme entraîné doit également être vérifié pour détecter la friction, le jeu et la résonance mécanique, le cas échéant.
Lorsque le moteur est utilisé dans un système de positionnement de précision, les ingénieurs doivent faire la distinction entre la stabilité de la vitesse du moteur et les performances de positionnement du mécanisme complet. Les spécifications d'un moteur n'établissent pas de manière indépendante la précision du positionnement au niveau du système.
Le moteur sans noyau ultra-micro sans balais de φ4 mm peut être évalué dans le cadre d'un tel système, avec ses performances évaluées en même temps que le pilote, la transmission, la structure de montage et la stratégie de contrôle.
Pour les équipes de développement, les tests de prototypes constituent un moyen pratique d'identifier les problèmes d'intégration avant de s'engager dans la conception finale du boîtier et de la production.
Valider le moteur dans un prototype représentatif
Une fiche technique permet de restreindre les options disponibles, mais la décision finale doit être basée sur des tests dans des conditions qui représentent l'utilisation prévue.
Un plan de validation utile doit couvrir plusieurs domaines :
Vitesse sous charge : Confirmez que le mécanisme atteint et maintient la vitesse de fonctionnement requise.
Capacité de couple : Vérifiez que le moteur démarre et fonctionne de manière fiable contre la résistance mécanique attendue.
Consommation de courant : mesurez le courant pendant le démarrage, le fonctionnement normal et les conditions de charge exigeantes.
Performance thermique : surveillez la température pendant des cycles de fonctionnement représentatifs.
Comportement mécanique : vérifiez les vibrations, l'alignement de l'arbre, la stabilité du montage et les performances de l'accouplement.
Fiabilité : testez les démarrages, arrêts et cycles de fonctionnement répétés adaptés au stade de développement du produit.
Lorsque l'appareil est soumis à des contraintes de taille strictes, les tests doivent utiliser un boîtier représentatif plutôt qu'une configuration de banc ouvert. Cela permet de révéler les problèmes d'emballage, de câblage, thermiques et mécaniques qui peuvent ne pas apparaître lors des tests initiaux du moteur.
Le plan de validation doit également refléter l'environnement d'exploitation prévu de l'appareil et les exigences applicables du produit. Les applications médicales peuvent nécessiter des évaluations supplémentaires en matière de sécurité, de fiabilité et de réglementation au niveau du système, qui ne peuvent être établies à partir des seules spécifications du moteur.
Travailler avec un partenaire technologique Micro-Drive
Le choix d'un moteur ultra-micro implique souvent une coordination entre la conception mécanique, l'ingénierie électrique, la fabrication et l'intégration du système. Les premières discussions techniques peuvent aider à clarifier les exigences dimensionnelles, les conditions de charge, les cycles de fonctionnement et les données nécessaires pour confirmer l'adéquation.
Fondée en 2024 et basée à Suzhou, en Chine, VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents. Son approche technique combine la conception de moteurs, la fabrication de précision, l’ingénierie structurelle et l’expertise en contrôle.
Les travaux de développement de VAXOR comprennent la technologie des moteurs à flux axial, l'enroulement PCB/FPCB, la conception électromagnétique optimisée et les mécanismes de réduction miniatures. L'entreprise met également l'accent sur la mise en œuvre de l'ingénierie, depuis la validation du prototype et la production pilote jusqu'à la livraison par lots.
Pour les développeurs d'équipements, le point de départ le plus utile est de fournir un ensemble clair d'exigences d'application, notamment l'espace disponible, la tension de fonctionnement, la vitesse cible, le couple requis, le cycle de service et les contraintes thermiques. Ces détails permettent d'évaluer plus facilement si une configuration de moteur particulière est adaptée et quels tests supplémentaires peuvent être nécessaires.
Conclusion
La sélection d'un moteur pour un dispositif médical compact nécessite un équilibre entre la taille, la vitesse, le couple, la demande électrique, le comportement thermique et l'intégration mécanique. Un moteur adapté à l'espace disponible doit également fournir les performances requises sous la charge de fonctionnement réelle.
Le moteur sans noyau ultra-micro sans balais de φ 4 mm , modèle G04P-VW00-QZ-1, offre un diamètre de 4 mm, une tension de fonctionnement de 6 V, une vitesse à vide de 55 000 tr/min, une vitesse nominale de 30 000 tr/min, un couple nominal de 0,38 mN·m et un poids de 1,7 g. Ces spécifications constituent un point de départ utile pour évaluer le moteur dans les dispositifs médicaux et les instruments de précision à espace limité.
En définissant tôt les exigences de fonctionnement, en vérifiant la vitesse et le couple du moteur sous charge et en validant les performances électriques, thermiques et mécaniques dans un prototype représentatif, les ingénieurs peuvent faire une sélection plus éclairée. VAXOR fournit des solutions de moteurs ultra-micro et de micro-entraînements aux équipes de développement travaillant sur des équipements compacts où chaque millimètre d'espace compte.