 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
À mesure que les robots deviennent plus petits et plus intégrés, l’espace disponible pour chaque composant de mouvement continue de diminuer. Cela crée un problème d'ingénierie pratique : comment un robot peut-il générer un couple articulaire suffisant lorsque l'actionneur doit s'insérer dans une enveloppe mécanique très limitée ?
Pour les articulations robotiques compactes, la réduction de la taille d’un moteur n’est qu’une partie de la solution. L'actionneur a également besoin d'une structure électromagnétique efficace, d'un mécanisme de réduction approprié, d'un retour de position et d'une capacité thermique et mécanique suffisante pour le cycle de service prévu.
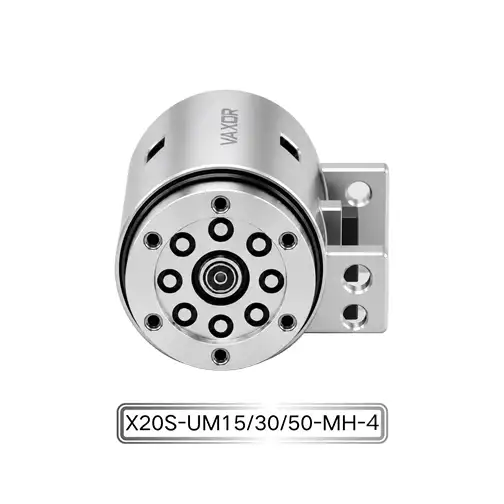
L' actionneur à micro-joint Φ20 mm relève ce défi avec un facteur de forme compact Φ20 mm × 20 mm et une architecture de moteur à flux axial. Le produit phare X20 peut fournir jusqu'à 450 mNm de couple continu et jusqu'à 800 mNm de couple initial tout en conservant un poids d'environ 37,2 à 41,6 g.
Pourquoi 20 mm est une taille importante pour un module commun
Une enveloppe de Φ20 mm × 20 mm laisse très peu de place pour les composants normalement requis dans un actionneur articulé complet.
Un module commun pratique peut devoir accueillir un moteur, un mécanisme de réduction, un encodeur, une structure de circuit imprimé ou d'enroulement, des roulements, un boîtier, des connexions électriques et d'autres éléments mécaniques. L’augmentation de la taille d’un composant peut affecter l’architecture commune complète.
Cela devient particulièrement important dans les robots multi-axes. Si plusieurs actionneurs sont installés à proximité les uns des autres, l'espace occupé par chaque articulation affecte directement la taille des doigts, des bras ou d'autres structures articulées.
Le X20 est donc conçu comme un module commun intégré plutôt que comme un simple petit moteur autonome. Son architecture compacte combine le système d'entraînement et le mécanisme de réduction dans un encombrement de Φ20 mm × 20 mm.
L'objectif est de fournir un couple de sortie utile sans nécessiter un boîtier de joint beaucoup plus grand.
Comment l'architecture du moteur à flux axial prend en charge la densité de couple
L'une des technologies clés derrière le X20 est son architecture de moteur à flux axial.
Dans une conception de moteur conventionnelle, le flux magnétique et les composants actifs sont disposés selon une géométrie radiale. Un moteur à flux axial utilise une configuration électromagnétique différente, qui peut fournir un facteur de forme plus compact pour certaines applications.
Pour un actionneur articulé miniature, l'avantage ne réside pas simplement dans la forme physique du moteur. L'architecture du moteur doit fonctionner avec la transmission et le boîtier mécanique pour utiliser efficacement le volume disponible.
Le X20 est conçu pour offrir une densité de couple plus de 30 % supérieure à celle des modèles conventionnels tout en conservant un encombrement ultra-compact.
La densité de couple est particulièrement importante lorsque l'actionneur a une limite de taille stricte. Au lieu de se demander uniquement quelle quantité de couple un moteur peut générer, les ingénieurs doivent considérer quelle quantité de couple peut être générée dans un volume ou un poids spécifique.
Pour les robots compacts, cela peut être un paramètre de conception plus utile que la puissance absolue du moteur seule.
Comment un couple continu de 450 mNm s'intègre dans un boîtier compact
Le X20 fournit un couple continu allant jusqu'à 450 mNm.
Pour un module commun de classe Φ20 mm, cette sortie doit être prise en compte avec le rapport de réduction, la tension de fonctionnement, le rapport cyclique et la charge mécanique.
Le couple continu est particulièrement important lorsque l’articulation doit maintenir une charge ou effectuer des mouvements répétés plutôt que de simplement produire une brève poussée de force.
Par exemple, une articulation robotique peut avoir besoin de positionner un mécanisme, de maintenir un objet ou de se déplacer à plusieurs reprises contre une résistance. Dans de tels cas, la spécification du couple continu constitue une référence plus utile qu’une valeur de crête de courte durée.
Le X20 fournit également un couple initial allant jusqu'à 800 mNm. Cette sortie initiale plus élevée peut être pertinente pour les conditions de mouvement qui nécessitent un couple supplémentaire au début d'une opération, en fonction de l'application et de la stratégie de contrôle.
Les ingénieurs devraient toujours évaluer le profil de charge réel plutôt que de traiter les valeurs de couple maximales comme une condition de fonctionnement universelle.
Le rôle du mécanisme de réduction miniature
Le moteur lui-même n’est qu’une partie du système de génération de couple.
Le X20 utilise un mécanisme de réduction miniature pour convertir la puissance du moteur en mouvement articulaire requis. Les rapports de démultiplication disponibles sont 15:1, 30:1 et 50:1.
Différents rapports produisent différentes combinaisons de vitesse de sortie et de couple. Un rapport inférieur peut convenir lorsqu'une vitesse de sortie plus élevée est requise, tandis qu'un rapport plus élevé peut offrir un plus grand avantage mécanique et un mouvement de sortie plus contrôlé.
Cela fait de la sélection du rapport de transmission un élément important de l’intégration de l’actionneur.
Une main robotique, un bras robotique compact ou tout autre mécanisme articulé peuvent avoir des exigences différentes au niveau de chaque articulation. Les concepteurs doivent se demander si une articulation particulière nécessite un mouvement plus rapide, un couple de sortie plus élevé ou un équilibre entre les deux.
Les trois options de rapport de démultiplication disponibles offrent aux concepteurs de systèmes plus de flexibilité lors de la configuration de l' actionneur à micro-joint de Φ 20 mm pour différentes exigences mécaniques.
Options 12 V, 24 V et 48 V pour différents systèmes
Le X20 prend en charge les configurations 12 V, 24 V et 48 V.
La sélection de la tension doit être basée sur l'architecture électrique du robot complet plutôt que sur l'actionneur seul.
Pour un système multi-articulé, le concepteur doit prendre en compte l'alimentation électrique disponible, le pilote de moteur, le câblage, la compatibilité du contrôleur et le nombre d'actionneurs fonctionnant simultanément.
Un système déjà conçu autour d'une architecture d'alimentation 24 V peut bénéficier de l'utilisation d'une configuration d'actionneur compatible plutôt que d'introduire un niveau de tension séparé. Dans d'autres applications, 12 V ou 48 V peuvent être plus appropriés selon la conception du système.
La vérification précoce de la compatibilité de tension peut éviter des modifications inutiles de l’architecture d’alimentation et de contrôle au cours des étapes ultérieures du développement du robot.
Le poids est important lorsque plusieurs articulations sont utilisées
Le X20 pèse environ 37,2 à 41,6 g.
À première vue, une différence de quelques grammes peut paraître minime. Cependant, l’effet devient plus visible lorsqu’un robot contient plusieurs articulations actionnées.
Par exemple, une main robotique peut utiliser plusieurs modules articulaires sur plusieurs doigts. Un mécanisme multi-axes peut également placer plusieurs actionneurs le long d'une même structure mécanique.
La masse totale de l'actionneur devient alors une partie de la charge mobile.
Un poids de joint inférieur peut contribuer à réduire la charge sur les mécanismes en amont et permettre aux concepteurs de construire des structures de support plus compactes. C'est l'une des raisons pour lesquelles les considérations de couple/poids et de densité de couple sont importantes lors de la sélection d'actionneurs pour les systèmes robotiques légers.
Codeur magnétique absolu pour le retour de position des articulations
Le X20 intègre un encodeur magnétique absolu.
Un encodeur fournit un retour de position au système de contrôle, permettant au contrôleur de surveiller la position angulaire de l'articulation. Dans un mécanisme robotique compact, des informations de position fiables sont essentielles car plusieurs articulations peuvent avoir besoin de coordonner leur mouvement.
Un codeur absolu peut fournir des informations de position directes plutôt que de se fier uniquement au suivi d'un mouvement incrémentiel à partir d'un point de référence connu.
Pour les applications telles que les mains robotiques, les manipulateurs compacts et autres systèmes multi-axes, ce type de retour d'information peut prendre en charge une opération conjointe plus contrôlée.
Le codeur doit également s’insérer dans la même enveloppe mécanique compacte. L'intégration de la détection dans un petit actionneur nécessite donc de prendre en compte dès le départ la conception électrique et mécanique.
Communication SPI dans un système à joint compact
L'actionneur utilise la communication SPI pour le contrôle numérique et l'échange de données.
Pour un robot multi-articulé, l'interface de communication doit être compatible avec le contrôleur et l'architecture électronique globale. Les concepteurs doivent réfléchir à la manière dont les actionneurs individuels seront connectés, à la manière dont les données seront échangées et à la manière dont le système de contrôle coordonnera plusieurs articulations.
SPI peut être intégré dans des systèmes de contrôle intégrés compacts, ce qui le rend adapté aux applications dans lesquelles l'actionneur doit communiquer directement avec un contrôleur local ou une autre architecture électronique.
Avant de sélectionner un actionneur, les ingénieurs doivent confirmer la compatibilité de communication ainsi que les exigences en matière de tension, de dimensions mécaniques et d'encodeur.
Ce que le facteur de forme de 20 mm peut permettre
Un module commun compact peut être utile dans les applications où les combinaisons moteur-réducteur conventionnelles occupent trop de place.
Les applications potentielles incluent des mains robotiques adroites, des bras robotiques compacts, des mécanismes articulés légers, des équipements médicaux, des instruments de précision, des équipements intelligents et d'autres machines hautement intégrées.
La taille Φ20 mm × 20 mm peut être particulièrement pertinente lorsque plusieurs joints doivent être rapprochés. Au lieu de concevoir un grand boîtier externe autour d’un moteur et d’une boîte de vitesses séparés, les ingénieurs peuvent travailler avec une architecture commune plus intégrée.
Cela peut simplifier l’emballage mécanique et faciliter l’allocation d’espace pour plusieurs axes de mouvement.
L'actionneur micro-joint Φ20 mm n'est donc pas défini uniquement par son diamètre de 20 mm. Sa valeur vient de la combinaison de dimensions compactes avec une sortie de couple, une réduction, un retour d'information, une communication et une conception mécanique intégrée.
L'approche de VAXOR en matière de systèmes de mouvement compacts
VAXOR a été fondée en 2024 et son siège est à Suzhou, en Chine. La société développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents.
Sa feuille de route technologique se concentre sur une taille compacte, des performances élevées et une production évolutive. La société combine des moteurs à flux axial, des enroulements PCB/FPCB, une conception électromagnétique optimisée et des mécanismes de réduction miniatures pour développer des solutions de micro-entraînement avec une densité de puissance élevée et une réponse rapide.
L'équipe d'ingénierie multidisciplinaire de VAXOR couvre la conception de moteurs, la fabrication de précision, la conception structurelle, le contrôle robotique et la fabrication intelligente. Son processus de développement s'étend de la validation du prototype et de la production pilote jusqu'à la livraison par lots.
Cette approche technique est importante pour les clients qui doivent aller au-delà des prototypes de laboratoire et intégrer des actionneurs miniatures dans des produits robotiques reproductibles.
Comment les ingénieurs devraient évaluer un petit actionneur à couple élevé
Un petit actionneur ne doit pas être sélectionné uniquement en fonction de son diamètre. Les ingénieurs doivent évaluer toutes les exigences opérationnelles du joint.
Les facteurs importants comprennent :
Espace d'installation disponible
Couple continu et initial requis
Rapport de démultiplication souhaité
Exigences de vitesse communes
Tension de fonctionnement
Type d'encodeur
Interface de communication
Poids de l'actionneur
Cycle de service
Conditions thermiques
Exigences de montage mécanique
Par exemple, le choix d'un rapport de réduction de 50:1 peut fournir des caractéristiques de sortie différentes d'une configuration de 15:1. De même, la sélection d'une configuration d'actionneur 48 V peut nécessiter une architecture d'alimentation et de pilotage différente de celle d'un système 12 V.
La meilleure configuration dépend donc de la manière dont l'actionneur sera utilisé plutôt que d'une seule spécification.
Équilibrer la taille, le couple et l'intégration
Le défi de la robotique miniature ne consiste pas simplement à réduire la taille de chaque composant. Un actionneur commun utile doit maintenir une capacité de sortie suffisante tout en s’insérant dans un espace mécanique restreint.
Le X20 aborde ce problème grâce à une architecture de moteur à flux axial, un mécanisme de réduction miniature, un codeur magnétique absolu intégré et un boîtier mécanique compact.
Avec un encombrement de Φ20 mm × 20 mm, jusqu'à 450 mNm de couple continu, jusqu'à 800 mNm de couple initial, trois options de rapport de démultiplication, trois configurations de tension et un poids de 37,2 à 41,6 g, l' actionneur à micro-articulation de Φ20 mm offre une combinaison de dimensions et de caractéristiques de sortie destinées aux systèmes de mouvement hautement intégrés.
Pour les ingénieurs développant des joints robotiques compacts, la question clé n’est pas simplement de savoir si un moteur peut tenir dans 20 mm. Il s’agit de savoir si l’actionneur complet peut fournir les fonctions de couple, de retour, de transmission et de contrôle requises dans ce même espace limité. C’est là qu’un actionneur micro-articulé intégré de Φ20 mm peut devenir une option pratique pour les conceptions robotiques compactes.