 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Pour un robot adroit, un petit mouvement au niveau de l’articulation peut faire une différence notable dans la position de l’effecteur final. Cela devient encore plus important lorsqu’une main robotique doit manipuler de petits objets, coordonner plusieurs doigts ou effectuer des mouvements contrôlés dans un espace limité. Dans ces applications, la taille du joint à elle seule ne suffit pas. L'actionneur nécessite également un retour de position précis, une transmission stable et une structure mécanique et électronique compacte.
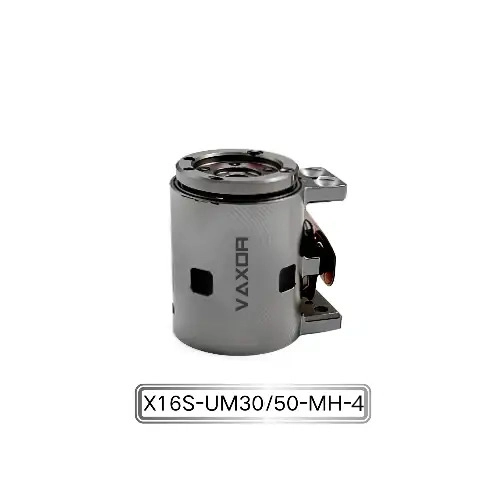
L' actionneur micro-articulé Φ16 mm est conçu pour ce type de système de mouvement à haute intégration. Avec un diamètre de seulement 16 mm, le module commun combine une structure d'entraînement miniature, une technologie d'enroulement PCB HDI haute densité et un encodeur magnétique absolu de haute précision. Sa précision angulaire peut atteindre jusqu'à 0,02°, ce qui rend l'actionneur adapté aux mains adroites et à d'autres systèmes robotiques compacts où un mouvement précis des articulations est requis.
Qu'est-ce qui détermine la précision angulaire dans un micro-joint ?
La précision angulaire ne vient pas uniquement du codeur. Le mouvement réel d'une articulation robotique dépend de plusieurs pièces travaillant ensemble, notamment le moteur, le mécanisme de réduction, le système de retour de position, la structure PCB ou d'enroulement, l'assemblage mécanique et l'algorithme de contrôle.
Lorsque l’actionneur est très petit, ces relations deviennent plus exigeantes. Il y a moins d'espace interne pour les composants du moteur et de la transmission, alors que le système doit toujours générer un couple utile et fournir des informations de position fiables.
Un encodeur de haute précision peut fournir au système de contrôle des informations détaillées sur la position de l'articulation. Dans le même temps, la transmission mécanique doit convertir le mouvement du moteur en mouvement de sortie contrôlé avec une cohérence suffisante.
Pour un module commun de classe 16 mm, atteindre une précision angulaire spécifiée nécessite donc que les éléments électroniques, mécaniques et de contrôle soient considérés comme un système intégré.
Le rôle du codeur magnétique absolu
L'actionneur micro-joint Φ16 mm utilise un encodeur magnétique absolu pour le retour de position.
Contrairement à un système qui repose uniquement sur la rotation du moteur sans informations directes sur la position, un encodeur permet au contrôleur de surveiller la position angulaire de l'articulation. La caractéristique « absolue » est particulièrement pertinente lorsque le système a besoin de connaître la position réelle de l’articulation plutôt que de simplement compter les mouvements incrémentiels.
Pour les mains adroites, cette information peut être importante car plusieurs articulations fonctionnent souvent ensemble. Une petite erreur de position au niveau d’une articulation peut affecter la position finale d’un doigt ou d’un effecteur final.
Le codeur doit également s'adapter à l'espace interne très contraint de l'actionneur. C'est l'une des raisons pour lesquelles la conception d'actionneurs miniatures ne consiste pas simplement à réduire les dimensions d'un moteur conventionnel.
Comment le bobinage PCB HDI prend en charge la miniaturisation
L'une des technologies distinctives utilisées dans l'actionneur est la technologie d'enroulement PCB HDI haute densité.
Les structures de moteur traditionnelles peuvent nécessiter un espace interne considérable pour le bobinage et les connexions électriques. Les approches de bobinage basées sur les PCB offrent un autre moyen d'organiser les composants électromagnétiques au sein d'une structure compacte.
Pour un module commun de Φ16 mm, l'espace interne est une contrainte technique critique. Le moteur, le mécanisme de réduction, l'encodeur, la structure du circuit imprimé, le boîtier et les connexions électriques doivent tous tenir dans un très petit volume.
La technologie HDI peut prendre en charge l'intégration de circuits haute densité et aider à mieux utiliser l'espace interne disponible. Lorsqu'elle est combinée à une conception électromagnétique optimisée et à des composants mécaniques miniatures, cette approche peut contribuer à une architecture d'actionneur compacte.
L’objectif n’est pas simplement de réduire la taille de l’actionneur. L'exigence la plus importante est de maintenir le couple utile, la précision du retour, la réponse et la fiabilité tout en réduisant la taille globale du joint.
Rapport de démultiplication et mouvement articulaire contrôlé
Le modèle X16S/L-UM30/50-MH-4 est disponible avec des options de rapport de démultiplication 30:1 et 50:1.
Le rapport de transmission influence la relation entre la vitesse du moteur et le mouvement de sortie. Un rapport de réduction plus élevé peut fournir un couple de sortie plus important et un mouvement de sortie plus contrôlé, tandis que le choix approprié dépend des exigences de l'articulation du robot.
Par exemple, une main adroite peut avoir des exigences différentes en matière d'articulations des doigts, de mécanismes de poignet ou d'autres structures articulées compactes. L'actionneur doit donc être sélectionné en fonction de la combinaison requise de couple de sortie, de vitesse de déplacement, de réponse de commande et d'espace d'installation disponible.
Le fait de proposer deux options de rapport de démultiplication donne aux concepteurs de robots plus de flexibilité lorsqu'il s'agit d'adapter l'actionneur aux caractéristiques mécaniques d'un joint spécifique.
Couple continu de 200 mNm dans un module de classe 16 mm
La réduction de la taille ne doit pas se faire au détriment de la capacité de sortie utile.
L'actionneur fournit un couple continu allant jusqu'à 200 mNm et un couple initial allant jusqu'à 400 mNm. Ces chiffres donnent aux ingénieurs un point de départ pour évaluer si le module est adapté à un profil de charge et de mouvement d'articulation particulier.
Le couple continu est particulièrement pertinent lorsqu'une articulation doit maintenir une force ou fonctionner de manière répétée sur une période prolongée. Le couple initial, quant à lui, peut être important lorsque l'actionneur doit générer un couple plus élevé dans des conditions de mouvement spécifiques.
Les performances réelles de l'application dépendront de facteurs tels que le cycle de service, la tension de fonctionnement, le rapport de réduction, la charge mécanique, la stratégie de contrôle et les conditions thermiques. Les ingénieurs doivent donc évaluer l'actionneur sur la base du profil de fonctionnement complet plutôt que d'utiliser une seule valeur de couple de manière isolée.
Pourquoi le faible poids est important dans les robots adroits
L'actionneur pèse environ 24,3 à 26,1 g.
Cette masse relativement faible peut être significative lorsque plusieurs actionneurs sont intégrés dans le même mécanisme robotique. Une main adroite peut contenir plusieurs articulations contrôlées indépendamment, ce qui signifie que le poids des actionneurs individuels peut s'accumuler sur l'ensemble du système.
La réduction de la masse des articulations peut également affecter la conception mécanique du robot. Un poids inférieur de l'actionneur peut contribuer à réduire la charge supportée par les joints en amont et à simplifier la conception des structures de support.
Ceci est particulièrement pertinent pour les mains robotiques compactes et les systèmes robotiques hautement intégrés où l'espace disponible et la masse totale sont tous deux limités.
La combinaison d'un petit diamètre et d'un faible poids constitue donc une partie importante de la proposition de valeur de l'actionneur à micro-joint Φ16 mm, plutôt qu'une spécification qui doit être considérée séparément de ses performances de couple et de contrôle.
12 V ou 24 V : sélection de la configuration appropriée
L'actionneur prend en charge les configurations 12 V et 24 V.
La tension appropriée doit être déterminée par l'architecture d'alimentation et le pilote de moteur existants du robot. Les concepteurs doivent également prendre en compte le câblage, la distribution électrique, la compatibilité des contrôleurs et les conditions de fonctionnement de l'ensemble du système robotique.
Pour un robot multi-articulé, les besoins en puissance de plusieurs actionneurs doivent être pris en compte ensemble. La configuration de tension sélectionnée doit donc être compatible avec la conception électrique au niveau du système plutôt que sélectionnée uniquement en fonction de l'actionneur individuel.
Ce type de contrôle de compatibilité précoce peut permettre d’éviter de repenser le système d’alimentation et de contrôle une fois la structure mécanique terminée.
Communication SPI pour le contrôle de mouvement compact
L'actionneur utilise la communication SPI.
Pour les systèmes robotiques hautement intégrés, l'interface de communication constitue un élément important de la sélection de l'actionneur, car le module commun doit fonctionner avec l'architecture de contrôle et de retour du robot.
SPI propose une approche de communication numérique directe qui peut être intégrée dans des systèmes de contrôle électroniques compacts. Dans une application multi-articulée, les ingénieurs doivent réfléchir à la manière dont l'architecture de communication connectera les actionneurs individuels, les contrôleurs, les capteurs et autres composants électroniques.
La mise en œuvre exacte de la communication dépend de l'architecture du système, mais la confirmation de la compatibilité SPI au début du processus de conception peut contribuer à garantir que l'actionneur s'adapte à la plate-forme de contrôle prévue.
Où un module commun de 16 mm peut être utilisé
Un actionneur compact est particulièrement utile lorsque les ensembles moteur-réducteur conventionnels occupent trop de place.
Les applications potentielles incluent des mains robotiques adroites, des articulations robotiques compactes, des mécanismes robotiques hautement intégrés, des instruments de précision, des équipements intelligents et d'autres systèmes dans lesquels le volume des actionneurs est limité.
Dans une main adroite, plusieurs petites articulations peuvent être disposées dans les doigts et la paume. Dans d’autres mécanismes robotiques, un actionneur compact peut aider les ingénieurs à placer davantage d’axes de mouvement dans une enveloppe mécanique limitée.
L'application doit toujours être évaluée en fonction du couple requis, de la vitesse du joint, de la précision, du rapport cyclique, de la tension, de l'interface de communication et des conditions de montage mécanique.
L'approche de VAXOR en matière de technologie Micro Drive
VAXOR a été fondée en 2024 et son siège est à Suzhou, en Chine. La société développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents.
Son approche technique combine la technologie des moteurs à flux axial, le bobinage PCB/FPCB, la conception électromagnétique optimisée, les mécanismes de réduction miniatures et la fabrication de précision. L'objectif est de répondre aux exigences fondamentales des systèmes d'entraînement compacts : petite taille, hautes performances, réponse rapide et production évolutive.
L'équipe R&D multidisciplinaire de l'entreprise couvre la conception de moteurs, la fabrication de précision, la conception structurelle, le contrôle robotique et la fabrication intelligente. Ses capacités d'ingénierie s'étendent de la validation des prototypes et de la production pilote à la livraison par lots, ce qui est important pour les clients qui font passer la conception d'un micro-disque de la recherche et du développement au déploiement pratique.
Ce que les ingénieurs doivent vérifier avant de sélectionner un actionneur à micro-articulation
Avant d'intégrer un actionneur miniature dans un joint robotique, les ingénieurs doivent évaluer plus que le diamètre extérieur.
Les principales considérations comprennent :
Précision angulaire requise et méthode de retour de position
Exigences de couple continu et maximal
Rapport de démultiplication requis
Vitesse de fonctionnement conjointe
Espace d'installation disponible
Poids total de l'actionneur
Tension d'alimentation
Interface de communication
Cycle de service et conditions thermiques
Exigences de montage et d'intégration mécaniques
Ces facteurs doivent être évalués ensemble car la modification d’un paramètre peut affecter les exigences des autres.
Par exemple, augmenter le nombre de joints peut rendre le poids et le volume global plus importants. Une main robotique de haute précision peut mettre davantage l'accent sur le retour du codeur et la précision angulaire, tandis qu'un autre mécanisme peut donner la priorité à la densité de couple ou à la vitesse de réponse.
Construire des systèmes de mouvement robotique plus compacts
Le développement de robots hautement intégrés pousse la conception des actionneurs vers des dimensions plus petites sans abandonner les performances de sortie et de contrôle. Un module commun de 16 mm doit combiner la technologie du moteur, la transmission, la détection de position, l'électronique et le boîtier mécanique dans un espace très limité.
Avec sa précision angulaire de 0,02°, son codeur magnétique absolu, sa technologie d'enroulement PCB HDI, son rapport d'engrenage 30:1 ou 50:1, son couple continu jusqu'à 200 mNm et son poids de 24,3 à 26,1 g, l' actionneur à micro-joint de Φ16 mm est positionné pour les applications où la taille compacte et le contrôle précis des articulations doivent être pris en compte ensemble.
Pour les développeurs de robots travaillant sur des mains adroites et des mécanismes robotiques hautement intégrés, l’évaluation de ces spécifications au stade de la conception du système peut aider à déterminer si un module commun miniature est adapté à l’architecture de mouvement requise.