 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Le choix d'un rapport de démultiplication pour une articulation robotisée ne consiste pas simplement à maximiser le couple de sortie. Le rapport affecte également la vitesse, l'accélération, la réactivité et la manière dont l'actionneur interagit avec la charge mécanique. Un rapport qui fonctionne bien pour un mécanisme lent et orienté vers la force peut ne pas convenir à une articulation qui nécessite un repositionnement rapide ou des changements de direction fréquents.
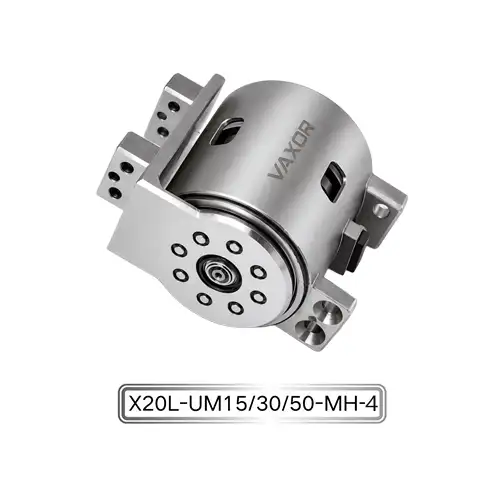
Pour les ingénieurs développant des bras robotiques compacts, des mains adroites et des mécanismes automatisés, la sélection précoce de la bonne configuration peut simplifier le développement du contrôle de mouvement et réduire le besoin de refonte mécanique. L' actionneur à micro-joint de Φ20 mm offre des options de rapport de transmission 15:1, 30:1 et 50:1, permettant aux ingénieurs d'évaluer différentes combinaisons de vitesse de sortie et de couple au sein d'un module de joint compact.
Le rapport le plus approprié dépend des exigences réelles de l'application, notamment du temps de mouvement requis, de la charge externe, du cycle de service, de l'alimentation électrique disponible et de la stratégie de contrôle. Comprendre ces facteurs permet de transformer le processus de sélection de ratio en une décision d’ingénierie pratique plutôt qu’en une simple comparaison de chiffres.
Comment le rapport de démultiplication affecte la sortie du joint
Un rapport de démultiplication décrit la relation entre la vitesse de rotation du moteur et la puissance de la transmission. Dans un entraînement par réduction, le moteur tourne plus vite que l'arbre de sortie. La réduction permet de convertir les caractéristiques de rotation du moteur en une combinaison plus adaptée de vitesse et de couple pour le mécanisme entraîné.
En général, un rapport de réduction plus élevé permet une plus grande multiplication du couple tout en réduisant la vitesse de sortie. Un rapport inférieur permet à la sortie de tourner plus rapidement pour une vitesse de moteur donnée mais fournit moins de multiplication de couple. Le couple et la vitesse de sortie réels dépendent également des performances du moteur, de l'efficacité de la transmission, de la friction et des conditions de fonctionnement.
Pour un actionneur à micro-articulation, ces différences peuvent affecter la façon dont un mécanisme robotique commence à se déplacer, accélère, maintient sa position et réagit aux charges changeantes.
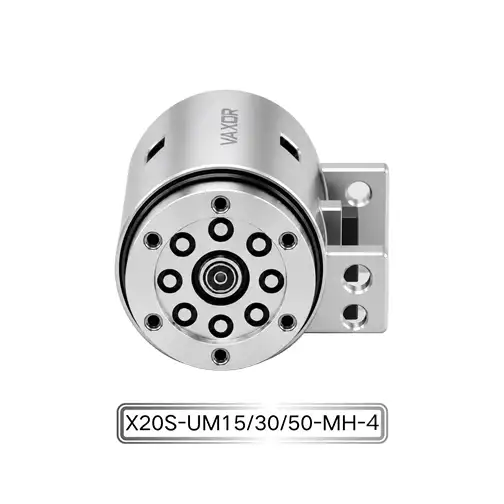
L'actionneur à micro-articulation Φ20 mm, modèle X20S/L-UM15/30/50-MH-4, est disponible avec trois rapports de réduction : 15:1, 30:1 et 50:1. Au lieu de supposer qu'un rapport convient à chaque application, les ingénieurs doivent comparer chaque configuration au mouvement du joint et au profil de charge prévus.
Par exemple, une articulation qui doit se déplacer rapidement entre des positions peut donner la priorité à la vitesse de sortie et à l'accélération. Un joint qui doit supporter une charge plus lourde peut mettre davantage l’accent sur la capacité de couple. Un mécanisme qui combine les deux exigences peut nécessiter un compromis entre vitesse, couple et réponse des commandes.
L’objectif est de sélectionner un ratio qui répond à l’ensemble des besoins opérationnels, et non simplement à la réduction disponible la plus élevée.
Quand un rapport de démultiplication de 15:1 a du sens
Un rapport de 15:1 mérite d'être évalué lorsque la vitesse de sortie et la rapidité des mouvements sont des priorités de conception importantes. La réduction étant inférieure aux alternatives 30:1 et 50:1, elle permet généralement une vitesse de sortie plus élevée pour une vitesse de moteur donnée.
Cela peut être utile dans les articulations robotiques qui effectuent des repositionnements fréquents, se déplacent sur des plages angulaires relativement grandes ou doivent effectuer des séquences de mouvements dans un temps limité.
Les applications potentielles incluent des mécanismes robotiques légers, des composants articulés à mouvement rapide et des articulations fonctionnant avec des charges externes relativement modestes. Cependant, le choix final doit dépendre des performances vitesse-couple réelles de l'actionneur plutôt que du seul rapport de démultiplication.
Lors de l'évaluation de la configuration 15:1, les ingénieurs doivent vérifier plusieurs facteurs :
Si la vitesse de sortie correspond au temps de mouvement requis.
Si le couple disponible est suffisant pendant l'accélération et le fonctionnement régulier.
Si le mécanisme peut tolérer des changements de charge sans variation excessive de vitesse.
Si le contrôleur peut atteindre le profil de mouvement requis.
Si la configuration sélectionnée reste dans ses limites de fonctionnement lors de mouvements répétés.
Un rapport inférieur ne garantit pas automatiquement un mouvement réel plus rapide. Si la charge est trop exigeante, le moteur risque de ne pas accélérer le joint comme prévu. La friction externe, l'inertie et les pertes de transmission peuvent également limiter les performances.
Pour cette raison, l'option 15:1 doit être testée sous le profil de charge et de mouvement réel avant d'être finalisée pour une conception de production.
Pourquoi un ratio de 30:1 peut être un juste milieu
Un rapport de 30 : 1 offre une option intermédiaire entre la réduction inférieure de 15 : 1 et la réduction supérieure de 50 : 1. Cela peut être utile lorsqu'une application nécessite un équilibre entre la vitesse de sortie et la multiplication du couple.
De nombreux mécanismes robotiques combinent différents types de mouvements. Une articulation peut devoir se repositionner rapidement lorsqu'elle est déchargée, mais également fournir un couple suffisant lors de l'interaction avec un objet. La sélection d’un ratio intermédiaire peut être une façon d’évaluer ce compromis.
Par exemple, un mécanisme articulé peut avoir besoin de se déplacer entre des positions programmées tout en conservant des performances prévisibles à mesure que sa charge externe change. Dans ce cas, les ingénieurs doivent comparer la vitesse attendue sous charge, le temps d'accélération et le couple de sortie requis plutôt que de se fier uniquement au rapport de démultiplication nominal.
La configuration 30:1 peut être évaluée par rapport aux questions suivantes :
L’articulation atteint-elle sa position cible dans le temps requis ?
Le couple disponible est-il suffisant pour la charge de travail prévue ?
L'actionneur peut-il réagir de manière appropriée lorsque la charge change ?
La configuration prend-elle en charge la fréquence requise de mouvements répétés ?
Le profil de mouvement est-il réalisable sans dépasser les limites de fonctionnement de l'actionneur ?
Ces questions permettent de déterminer si le rapport intermédiaire fournit l'équilibre souhaité pour l'application. La réponse doit être basée sur les données de performances mesurées ou fournies par le fabricant pour la configuration sélectionnée.
Quand envisager un rapport de démultiplication de 50:1
Un rapport de 50:1 mérite d'être évalué lorsque la multiplication du couple est une priorité plus élevée que la vitesse de sortie maximale. Par rapport à des rapports de réduction inférieurs, une réduction plus élevée réduit généralement la vitesse de sortie tout en augmentant le couple disponible en sortie pour un couple moteur donné, sous réserve du rendement de la transmission et des limites de fonctionnement.
Cela peut être pertinent pour les articulations qui se déplacent contre une plus grande résistance, supportent des charges mécaniques exigeantes ou nécessitent un mouvement contrôlé à des vitesses de sortie relativement faibles.
Cependant, une réduction plus élevée n’est pas automatiquement le meilleur choix pour une application orientée force. Le concepteur doit également prendre en compte l'accélération, le comportement d'inversion, les caractéristiques de transmission et la réponse requise aux commandes de contrôle.
Un rapport élevé peut limiter la vitesse de sortie pour les applications nécessitant un mouvement rapide. Cela peut également affecter le comportement du système lors de changements de direction fréquents. Les caractéristiques de performance pertinentes doivent donc être évaluées à l'aide des données techniques de l'actionneur et d'essais représentatifs.
Pour l' actionneur à micro-articulation Φ20 mm , l'option 50:1 peut être comparée aux autres rapports en utilisant les mêmes exigences de charge et de mouvement. Cela permet de déterminer si la réduction supplémentaire apporte un bénéfice significatif au mécanisme envisagé.
La comparaison doit se concentrer sur la vitesse de sortie réelle, le couple sous charge, le temps de réponse et le comportement thermique pendant le cycle de service requis.
Comparez les ratios en utilisant les mêmes exigences opérationnelles
Le moyen le plus fiable de sélectionner un rapport de démultiplication consiste à comparer toutes les configurations disponibles à un ensemble cohérent d’exigences. Comparer un rapport sous une charge légère avec un autre sous une charge plus lourde peut produire des conclusions trompeuses.
Commencez par définir la vitesse de sortie et le couple requis. Estimez ensuite l'inertie des composants entraînés, le temps d'accélération requis et la fréquence des mouvements répétés. Ces valeurs fournissent une base pratique pour évaluer les différentes configurations.
Le tableau suivant résume les compromis généraux à étudier.
| Facteur de sélection | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Niveau de réduction général | Inférieur | Intermédiaire | Plus haut |
| Potentiel de vitesse de sortie | Généralement plus élevé | Intermédiaire | Généralement inférieur |
| Multiplication du couple | Généralement inférieur | Intermédiaire | Généralement plus élevé |
| Principale priorité d’évaluation | Vitesse et accélération | Équilibre entre vitesse et couple | Exigences de couple et fonctionnement à basse vitesse |
| Validation des clés | Vitesse et accélération en charge | Profil de mouvement global | Limites de couple, de réponse et de fonctionnement |
Il s'agit de caractéristiques générales des rapports de réduction et non de classements de performances mesurés pour cet actionneur spécifique. Les valeurs de sortie réelles dépendent du moteur, de l'efficacité de la transmission, du contrôleur et des conditions de fonctionnement.
Les ingénieurs doivent demander les courbes vitesse-couple pertinentes et les données de performances spécifiques à la configuration avant de faire une sélection finale.
Considérez le couple continu et le couple initial
La sélection du rapport de démultiplication doit également tenir compte du type de charge que l’articulation subira. Un mécanisme qui rencontre brièvement une résistance élevée peut avoir des exigences différentes de celui qui maintient une charge tout au long d'un long cycle de fonctionnement.
La série d'actionneurs X20 spécifie un couple continu allant jusqu'à 450 mNm et un couple initial allant jusqu'à 800 mNm. Il s'agit de valeurs maximales indiquées et ne doivent pas être considérées comme s'appliquant de manière identique à chaque rapport de transmission ou condition de fonctionnement sans confirmation de la documentation technique correspondante.
Le couple continu est important lors de l’estimation des performances sous des charges de fonctionnement soutenues. Le couple initial fait référence à une condition de fonctionnement différente, et sa définition précise et sa durée admissible doivent être confirmées auprès du fabricant.
Pour une sélection pratique, les ingénieurs doivent diviser la charge en au moins trois catégories :
Charge en régime permanent : Le couple requis pendant le fonctionnement normal.
Charge d'accélération : le couple supplémentaire nécessaire pour modifier la vitesse des composants en mouvement.
Charge transitoire : augmentations de résistance de courte durée lors de tâches spécifiques.
L'actionneur doit répondre aux exigences réelles de l'application dans ces conditions. Il ne suffit pas de sélectionner un rapport basé sur un couple maximal si le mécanisme ne peut pas maintenir la vitesse requise ou fonctionner dans ses limites thermiques.
Le rapport sélectionné doit donc être validé à l’aide d’une séquence de mouvements représentative plutôt que d’une seule mesure de charge statique.
Tenir compte des exigences de tension et de contrôle
La série d'actionneurs X20 prend en charge les options d'alimentation 12 V, 24 V et 48 V. Ces options peuvent être pertinentes lors de l'intégration du joint dans des systèmes robotiques avec différentes architectures de puissance, mais la tension disponible doit être confirmée pour le modèle et la configuration spécifiques achetés.
L'alimentation électrique, le pilote de moteur et le système de contrôle doivent être évalués ensemble. Les ingénieurs doivent vérifier la compatibilité électrique, la capacité de courant, les exigences de protection et la capacité du contrôleur à fournir le profil de mouvement requis.
L'actionneur dispose également d'un encodeur magnétique absolu et d'une communication SPI. L'encodeur fournit un retour de position, tandis que l'interface SPI prend en charge la communication avec un système de contrôle compatible. Le timing exact de la communication, la structure des commandes et le format des données de position doivent être confirmés dans la documentation du fabricant.
Le rapport de transmission et le contrôle de rétroaction ne doivent pas être traités comme des décisions indépendantes. Le rapport choisi affecte la relation entre le mouvement du moteur et la sortie de l'articulation, tandis que le système de contrôle détermine la manière dont l'actionneur suit les commandes de position et de mouvement.
Pendant les tests de prototypes, mesurez le temps de mouvement de sortie, la réponse de position, la consommation de courant et les performances sous des charges représentatives. Si plusieurs articulations fonctionnent ensemble, testez le système de communication et d’alimentation sous la charge de travail combinée prévue.
Évaluez l’espace, le poids et l’intégration mécanique
Le module X20 mesure Φ20 mm × 20 mm et a une plage de poids spécifiée de 37,2 à 41,6 g, selon la configuration. Ces caractéristiques font de la planification de l’installation une partie importante du processus de sélection.
Avant de choisir un rapport, les ingénieurs doivent confirmer que le module s'adapte à l'espace disponible et que sa disposition de montage est compatible avec la structure environnante. La conception doit également prévoir un espace suffisant pour les connecteurs, le câblage, les fixations et l'accès pour la maintenance.
Le poids peut affecter l'inertie du mécanisme global, notamment lorsqu'un actionneur est installé sur un bras mobile ou près de l'extrémité d'une structure robotique. Une masse supplémentaire peut augmenter le couple nécessaire pour accélérer les joints en amont, c'est pourquoi l'actionneur doit être évalué comme faisant partie du système mécanique complet.
L'actionneur à micro-joint de Φ20 mm utilise une architecture de moteur à flux axial. VAXOR déclare que cette architecture offre une densité de couple plus de 30 % supérieure à celle des conceptions conventionnelles. Lors de l'évaluation de cette affirmation pour une application spécifique, les ingénieurs doivent confirmer la base de comparaison pertinente et déterminer comment les performances du module correspondent aux exigences d'espace, de masse et de charge du système complet.
Un examen de la configuration CAO suivi de tests de prototypes physiques peut aider à identifier les interférences mécaniques, les problèmes d'alignement et les charges inattendues avant que la conception ne passe à la production.
Valider le rapport sélectionné grâce à des tests de prototype
Les calculs peuvent restreindre les choix, mais des tests sont nécessaires pour déterminer si la configuration sélectionnée répond aux exigences réelles de l'application.
Commencez par la tension d'alimentation prévue, le contrôleur, la structure de montage et la charge mécanique. Enregistrez la vitesse de sortie, le temps de mouvement, la consommation de courant et la température pendant des cycles de fonctionnement représentatifs.
Ensuite, testez l’accélération, la décélération, les changements de direction répétés et les changements de charge externe. Pour les mécanismes robotiques, il est également utile d’évaluer les performances de l’actionneur pendant toute la séquence de mouvements plutôt que de tester chaque mouvement isolément.
Un processus de validation pratique devrait inclure :
Confirmer que le module et le contrôleur sont compatibles.
Mesure de la vitesse de sortie chargée et du temps de mouvement.
Vérification des exigences de couple pendant l'accélération et le fonctionnement stable.
Surveillance du courant et de la température tout au long du cycle de service.
Évaluation du retour de position et de la réponse aux commandes de contrôle.
Répéter le test pour vérifier la cohérence dans des conditions comparables.
Si plusieurs rapports de démultiplication semblent appropriés, testez les alternatives en utilisant la même charge mécanique et le même profil de mouvement. Cela fournit une base de comparaison équitable et permet d'identifier la configuration qui répond le mieux aux exigences du projet.
Travailler avec un partenaire technologique Micro-Drive
La sélection du bon rapport nécessite souvent une coordination entre l'ingénierie mécanique, la conception du moteur et le développement des commandes. Un partenaire technologique de micro-disques peut aider à clarifier les différences de configuration et à identifier les données techniques nécessaires pour une décision fiable.
Fondée en 2024 et basée à Suzhou, en Chine, VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents. Ses capacités d'ingénierie couvrent la conception de moteurs, la fabrication de précision, la conception structurelle, le contrôle robotique et la fabrication intelligente.
La feuille de route technologique de l'entreprise comprend la technologie des moteurs à flux axial, l'enroulement PCB/FPCB, la conception électromagnétique et les mécanismes de réduction miniatures. VAXOR se concentre également sur la mise en œuvre de l'ingénierie depuis la validation du prototype et la production pilote jusqu'à la livraison par lots.
Lors de la discussion d'un projet, fournissez la vitesse de sortie requise, les exigences de couple continu et transitoire, l'inertie de la charge, le cycle de mouvement, la tension d'alimentation, l'interface de contrôle et les contraintes d'installation. Ces détails permettent au fournisseur d'aider à identifier la configuration pertinente et de clarifier quelles données de performances doivent être vérifiées.
L'actionneur à micro-articulation Φ20 mm, modèle X20S/L-UM15/30/50-MH-4, offre trois options de rapport de démultiplication, plusieurs options de tension, un encodeur magnétique absolu et une communication SPI. En comparant les rapports avec la charge réelle et en validant le module sélectionné dans un prototype, les ingénieurs peuvent prendre une décision plus éclairée concernant la conception de leur joint robotique.
Liste de contrôle de sélection finale
Avant de finaliser un rapport de démultiplication, vérifiez les points suivants :
Vitesse de sortie requise : Déterminez la rapidité avec laquelle l’articulation doit terminer son mouvement.
Demande de couple : charges séparées en régime permanent, en accélération et transitoires.
Rapport de démultiplication : comparez 15:1, 30:1 et 50:1 en utilisant les mêmes exigences de fonctionnement.
Alimentation : Confirmez la tension disponible et la compatibilité avec la configuration sélectionnée.
Commentaires et communication : vérifiez l'intégration de l'encodeur et les exigences de communication SPI.
Disposition mécanique : vérifiez l'espace de montage, le poids, le câblage et les composants environnants.
Cycle de fonctionnement : évaluez les mouvements répétés, la consommation de courant et la température.
Données de performances : confirmez les spécifications spécifiques à la configuration avant l’approbation finale.
Il n’existe pas de rapport de démultiplication universellement correct pour chaque articulation robotique. Le meilleur choix est celui qui satisfait aux exigences de l'application en matière de vitesse, de couple, de contrôle et de fonctionnement sans créer de compromis inutiles ailleurs dans le système.
En comparant les options 15:1, 30:1 et 50:1 via un processus d'ingénierie cohérent, les développeurs peuvent sélectionner une configuration en fonction des besoins réels en termes de performances. L' actionneur micro-joint de Φ20 mm offre une plate-forme utile pour cette évaluation, tandis que la collaboration avec VAXOR peut aider à clarifier les spécifications et à faciliter le cheminement depuis les tests de prototypes jusqu'à l'intégration en production.