 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Concevoir une main robotique adroite nécessite bien plus que l’installation de moteurs dans de petits espaces. Chaque doigt doit se déplacer dans une plage utile, appliquer une force contrôlée, répondre aux commandes et se coordonner avec les autres articulations tout en restant dans des limites strictes de taille et de poids. Choisir le bon actionneur est donc une étape importante pour déterminer dans quelle mesure une main robotique exécute des tâches réelles, de la saisie de petits objets à la manipulation d'outils.
Un actionneur à micro-articulation approprié de Φ16 mm peut aider à répondre à ces exigences en combinant des dimensions compactes avec un contrôle de mouvement intégré. Pour les ingénieurs développant des doigts robotiques, le processus de sélection doit prendre en compte les exigences de couple, le rapport de transmission, le retour de position, les interfaces de communication, la compatibilité électrique et l'intégration mécanique. L'évaluation précoce de ces facteurs peut réduire le travail de refonte pendant le développement du prototype et rendre la transition vers la production plus prévisible.
Commencez par les exigences mécaniques de chaque articulation de doigt
Toutes les articulations d’une main adroite ne remplissent pas la même tâche. Une articulation située près de la base d'un doigt peut devoir déplacer une plus grande partie de la structure du doigt, tandis qu'une articulation distale peut principalement contrôler l'orientation du bout du doigt. Les charges, les plages de mouvement et les exigences de réponse peuvent différer considérablement entre ces positions.
Avant de sélectionner un actionneur, les ingénieurs doivent identifier les exigences mécaniques de chaque joint. Les informations utiles incluent la masse et la géométrie des composants mobiles, la distance entre l'axe de l'articulation et la force appliquée, la plage angulaire requise et la vitesse de mouvement attendue.
Le couple d'articulation requis peut être estimé à partir de la force externe et de son bras de moment, avec des tolérances supplémentaires pour l'inertie des composants mobiles, le frottement et les pertes de transmission. La conception doit également tenir compte de la différence entre tenir un objet et le déplacer. Un doigt peut nécessiter relativement peu de couple lors d'un mouvement sans charge, mais nettement plus lorsqu'il saisit un objet ou résiste à une perturbation externe.
Pour une conception compacte, l'actionneur doit répondre à ces exigences sans occuper trop de volume de doigt disponible. Sa géométrie de montage, son acheminement des câbles et sa connexion aux liaisons adjacentes doivent être pris en compte parallèlement à ses performances nominales.
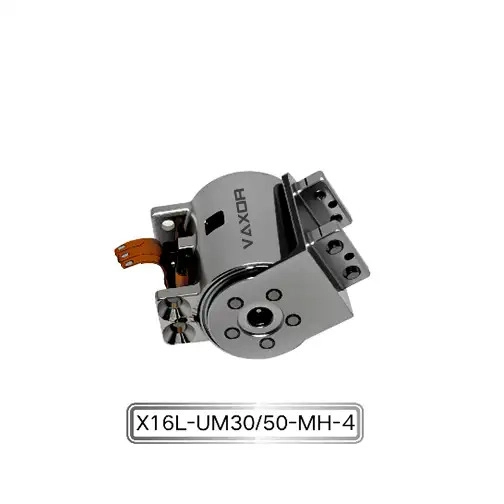
L'actionneur micro-articulé Φ16 mm est conçu pour les systèmes robotiques hautement intégrés et les mains adroites. Son format de module compact constitue un point de départ pour évaluer la manière dont l'actionnement peut être intégré dans des espaces articulaires limités. L'adéquation finale dépend toujours des charges mécaniques et des exigences de mouvement de la conception particulière de la main.
Adaptez le couple continu aux charges de fonctionnement réelles
Le couple est l'une des spécifications les plus importantes lors de la comparaison des actionneurs articulés, mais la signification de chaque couple nominal doit être comprise avant de l'utiliser dans un calcul de conception.
Le modèle X16S/L-UM30/50-MH-4 est spécifié avec un couple continu allant jusqu'à 200 mNm et un couple initial allant jusqu'à 400 mNm. Ces figures décrivent différentes conditions de fonctionnement et ne doivent pas être considérées comme équivalentes.
Le couple continu est pertinent lors de l'évaluation de la charge qu'un joint doit supporter sur une période de fonctionnement prolongée, sous réserve des conditions spécifiées par le fabricant. Le couple initial décrit un point de fonctionnement différent et ne doit pas être automatiquement interprété comme une capacité de sortie continue. Les ingénieurs doivent confirmer la définition exacte, la durée et les conditions de test associées à la spécification de couple initiale avant de l'utiliser pour dimensionner un mécanisme.
Prenons l’exemple d’une articulation de doigt qui doit maintenir une prise pendant plusieurs secondes ou plus. Le couple requis doit être évalué par rapport à la capacité de fonctionnement continu, y compris les effets de la température du moteur, de l'efficacité de la transmission et du cycle de service prévu. Si le doigt doit également accélérer rapidement ou surmonter une brève augmentation de la résistance, ses exigences de couple transitoire doivent être évaluées séparément.
Un processus de sélection pratique devrait comprendre trois contrôles :
Estimer le couple nécessaire pour les tâches de préhension et de manipulation prévues.
Tenir compte des frottements, des perturbations externes et des variations entre les conditions de fonctionnement.
Vérifiez que les charges soutenues et de courte durée restent dans les limites applicables de l'actionneur.
Évitez de dimensionner un joint uniquement autour du chiffre de couple le plus élevé dans une spécification de produit. Une conception plus fiable utilise le couple nécessaire en fonctionnement normal comme point de départ, puis évalue les demandes transitoires, les marges de sécurité et les contraintes thermiques.
Choisissez le rapport de démultiplication pour le mouvement requis
Le rapport de transmission influence la relation entre la rotation du moteur et la sortie du joint. Un rapport de réduction plus élevé fournit généralement une plus grande multiplication du couple tout en réduisant la vitesse de sortie, bien que le résultat réel dépende des caractéristiques du moteur et de l'efficacité de la transmission.
L'actionneur à micro-articulation Φ16 mm est disponible avec des options de rapport de transmission 30:1 et 50:1. Ces configurations donnent aux ingénieurs la possibilité d'adapter le variateur à différentes exigences d'articulation plutôt que de s'appuyer sur une configuration unique pour chaque doigt.
Un rapport de 30:1 peut être intéressant à évaluer lorsqu'un joint nécessite un équilibre entre la vitesse de sortie et le couple. Un rapport de 50:1 peut être approprié lorsque la conception met davantage l'accent sur la multiplication du couple et peut s'adapter à la réduction associée de la vitesse de sortie. Il s'agit de considérations techniques générales et non de différences de performances garanties pour chaque condition de fonctionnement ; les données vitesse-couple pertinentes doivent être confirmées pour chaque configuration.
Le choix dépend aussi de la manière dont la main robotique sera utilisée. Un doigt conçu pour un repositionnement rapide peut avoir des priorités différentes de celles destinées à maintenir une prise ferme ou à effectuer une manipulation contrôlée contre une résistance.
Lorsqu’ils comparent les deux options, les ingénieurs doivent évaluer :
Vitesse articulaire et débattement angulaire requis.
Couple nécessaire sur l'arbre de sortie.
Exigences d’accélération et de décélération.
Efficacité de la transmission et jeu mécanique, le cas échéant.
Réponse du contrôle sous des charges changeantes.
Il est également important de considérer le système de contrôle. Un rapport de démultiplication qui satisfait aux exigences de couple statique peut ne pas fournir le temps de mouvement ou la réponse aux commandes souhaités. Tester à la fois le couple de sortie requis et le profil de mouvement prévu peut aider à déterminer quelle configuration est appropriée.
Tenez compte du retour de position et de la précision angulaire
Le mouvement précis des doigts dépend du système de contrôle complet, et pas seulement de la structure mécanique de l'actionneur. La détection de position permet au contrôleur d'estimer la position de l'articulation et d'ajuster ses commandes en fonction de l'état mesuré.
Le X16S/L-UM30/50-MH-4 utilise un codeur magnétique absolu et spécifie une précision angulaire allant jusqu'à 0,02°. Cette capacité peut être pertinente pour les applications nécessitant un positionnement contrôlé des articulations, en particulier lorsqu'une main robotique doit coordonner plusieurs doigts ou manipuler des objets avec un jeu limité.
Un codeur absolu fournit des informations de position référencées par rapport à une position angulaire définie, mais le comportement exact dépend de la mise en œuvre du codeur et de l'architecture de contrôle. Les ingénieurs doivent vérifier comment les données de position sont initialisées, transmises et interprétées par le contrôleur hôte. Ils doivent également faire la distinction entre la résolution du codeur et la précision du positionnement au niveau du système.
Même lorsqu'un actionneur est équipé d'un codeur de haute précision, le mécanisme complet peut introduire des erreurs en raison de la conformité mécanique, des tolérances de montage, du jeu, de la déformation structurelle ou des décalages d'étalonnage. La position réelle du bout du doigt dépend également de la géométrie des maillons des doigts et du mouvement combiné de plusieurs articulations.
Pour cette raison, la validation doit aller au-delà de la vérification des lectures du codeur. Un test prototype utile mesure le mouvement des articulations et, si possible, le positionnement du bout des doigts sous des charges représentatives. La répétition de ces mesures à différentes positions peut révéler des effets mécaniques qui ne sont pas apparents lorsque l'actionneur est testé seul.
Planifiez tôt l'interface de communication SPI
L'interface de communication SPI de l'actionneur est une autre considération importante lors de l'intégration. Les ingénieurs doivent déterminer comment l'actionneur communiquera avec le contrôleur principal et comment les multiples articulations seront gérées dans le cycle de contrôle disponible.
SPI est une interface de communication série synchrone couramment utilisée pour la communication entre appareils électroniques. Sa mise en œuvre nécessite une attention particulière aux connexions de signaux, à la configuration de l'horloge, à la synchronisation et aux caractéristiques électriques du matériel connecté. La structure de commande spécifique de l'actionneur et le timing de communication doivent être obtenus à partir de sa documentation technique plutôt que supposés à partir de la norme générale SPI.
Pour une main robotique multi-articulée, la planification de la communication ne doit pas se limiter à la simple capacité du contrôleur à lire les données de position. L'équipe de conception doit prendre en compte le taux de mise à jour nécessaire pour un mouvement coordonné, le temps requis pour traiter les commandes, la détection des défauts et la gestion des interruptions de communication.
Une liste de contrôle d'intégration utile comprend :
Confirmez la compatibilité électrique du contrôleur avec l'interface de l'actionneur.
Vérifiez les connexions des signaux et le timing des communications par rapport à la documentation du produit.
Testez la lecture des données de position et l’exécution des commandes avec un actionneur avant de passer à l’échelle.
Mesurez les délais de communication sous la charge de travail de contrôle prévue.
Définissez la manière dont le système répond aux données manquantes ou aux erreurs de communication.
Ces contrôles peuvent identifier les problèmes d'intégration avant que plusieurs actionneurs ne soient installés dans une structure manuelle étroitement emballée. Ils contribuent également à garantir que la conception de la communication prend en charge la stratégie de contrôle de mouvement prévue.
Tenir compte du poids et de l'espace d'installation
Une main adroite contient souvent plusieurs actionneurs, liens structurels, capteurs, câblages et composants de protection. Même une petite différence dans le poids ou la taille de chaque module peut influencer la conception finale, en particulier lorsque la main doit être montée sur un bras robotique léger.
Le poids spécifié de l' actionneur à micro-articulation Φ16 mm est compris entre 24,3 et 26,1 g, selon la configuration. Les ingénieurs doivent utiliser le poids de la version sélectionnée lors du calcul de la masse totale de la main plutôt que de se fier à un seul chiffre approximatif.
Le poids n’est pas seulement important en raison de la charge utile totale. Le placement de l'actionneur affecte l'inertie des segments de doigt en mouvement. Une masse supplémentaire plus éloignée d'un axe d'articulation peut augmenter le couple requis pour l'accélération et modifier la réponse du mécanisme. Cela peut créer une boucle de rétroaction dans la conception : un assemblage plus lourd nécessite plus de couple, ce qui peut influencer le choix de la configuration de l'actionneur et de la structure de support.
L'intégration mécanique doit également inclure les dégagements de montage, l'accès aux fixations, les chemins de câblage, l'orientation des connecteurs et l'espace pour l'assemblage et la maintenance. Un contrôle d'ajustement CAO peut révéler des interférences entre les modules voisins, les maillons et les câbles avant qu'un prototype physique ne soit produit.
Une fois l'aménagement établi, une maquette physique ou un premier prototype peut être utilisé pour confirmer que les actionneurs peuvent être installés et entretenus comme prévu. Ceci est particulièrement utile lorsque plusieurs articulations doivent s’insérer dans une structure étroite de doigt ou de paume.
Valider l'actionneur dans un assemblage de doigt complet
Les spécifications sont essentielles pour sélectionner les actionneurs candidats, mais elles ne peuvent pas prédire complètement le comportement d'un joint dans la main finie. Un test de prototype doit donc évaluer l'actionneur dans des conditions qui reflètent son application prévue.
Commencez par des vérifications fonctionnelles de base, y compris le comportement à la mise sous tension, la communication, le retour de position et le mouvement sans charge. Ensuite, introduisez des charges mécaniques représentatives et évaluez la vitesse du joint, la demande de couple, la cohérence du mouvement et la température pendant le cycle de fonctionnement prévu.
Pour une main adroite, les tests doivent également couvrir la saisie et le relâchement répétés. Le doigt doit être évalué à différentes positions articulaires et sous différentes tailles d'objets ou niveaux de résistance. Ces tests peuvent révéler des problèmes liés aux interférences mécaniques, à la répartition de la charge, à la coordination des mouvements ou au réglage du contrôleur.
Les mesures utiles incluent :
Temps de mouvement articulaire et réponse en position.
Comportement de sortie sous des charges représentatives.
Consommation de courant et température lors d'un fonctionnement répété.
Répétabilité de la séquence de mouvements prévue.
Fiabilité de la communication lors d’opérations multi-articulaires.
Usure ou jeu mécanique constaté lors des essais d'endurance.
Le plan de test doit refléter le cycle de service et l'environnement attendus. Si la main doit effectuer des tâches répétitives fréquentes, une courte démonstration n'est pas suffisante pour établir une fiabilité à long terme. Les tests d'endurance et l'inspection doivent être planifiés en fonction des exigences de performance et de durée de vie du projet.
Travailler avec un partenaire technologique Micro-Drive
La sélection d'un actionneur pour une main adroite implique souvent une coordination entre la conception mécanique, l'ingénierie des moteurs, le contrôle intégré et la fabrication. Un fournisseur possédant une expérience dans ces domaines peut aider l’équipe de développement à clarifier les spécifications et à évaluer la faisabilité du passage d’un prototype à une production reproductible.
Fondée en 2024 et basée à Suzhou, en Chine, VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents. Son approche technique combine la conception de moteurs, la fabrication de précision, le contrôle robotique, la conception structurelle et la fabrication intelligente.
La société développe également des solutions de mouvement compactes utilisant des technologies telles que des moteurs à flux axial, des enroulements PCB/FPCB, une conception électromagnétique optimisée et des mécanismes de réduction miniatures. Son équipe travaille sur le développement technique et la mise en œuvre de la production, en se concentrant sur le passage de la technologie des micro-entraînements hautes performances de la validation des prototypes à la fabrication évolutive.
Lors de l'évaluation d'un module pour une main robotique, les équipes d'ingénierie doivent partager l'application prévue, les estimations de charge conjointe, la vitesse cible, la plage de mouvement, les exigences de tension, l'architecture de contrôle et les contraintes d'installation. Ils doivent également confirmer quelles spécifications s'appliquent au modèle exact et au rapport de transmission considéré.
Pour l'actionneur micro-articulé Φ16 mm, la combinaison d'une option d'alimentation 12 V ou 24 V, de rapports de démultiplication 30:1 ou 50:1, d'un codeur magnétique absolu et d'une communication SPI fournit plusieurs paramètres clés pour cette évaluation. La décision finale doit être basée sur une documentation technique vérifiée et des tests de prototypes dans les conditions de fonctionnement prévues.
Liste de contrôle finale pour la sélection d'un actionneur à joint doigté
Avant de finaliser un actionneur pour une main adroite, vérifiez les points suivants :
Charge mécanique : estimez le couple requis, y compris la friction, l'accélération et les forces externes.
Couple nominal : Distinguer le couple continu du couple initial et confirmer leurs conditions de fonctionnement spécifiées.
Rapport de démultiplication : comparez la vitesse de sortie et le couple requis pour les options 30:1 et 50:1.
Retour de position : confirmez le comportement du codeur, les spécifications de précision, les exigences d'étalonnage et la compatibilité du contrôleur.
Communication : validez les connexions électriques, la synchronisation et la gestion des données SPI.
Taille et poids : vérifiez le dégagement du module, la masse totale de la main, le routage des câbles et l'accès à l'assemblage.
Performances thermiques et d'endurance : testez l'actionneur lors de tâches répétitives représentatives.
Préparation à la production : confirmez la documentation, les détails de configuration et les exigences de validation avant de faire évoluer la conception.
Le choix d'un actionneur à micro-articulation approprié est une décision technique au niveau du système. Le couple, le rapport de transmission, le retour d'information, la communication, le poids et la disposition mécanique doivent fonctionner ensemble pour fournir le mouvement des doigts requis. En évaluant ces facteurs avant l'intégration finale, les développeurs peuvent réduire les refontes évitables et construire une base technique plus solide pour des mains robotiques adroites et fiables.
L' actionneur micro-articulé Φ16 mm offre un module de mouvement compact avec des options de couple, de rapport de démultiplication, d'encodeur et de communication définis pour cette évaluation. Travailler avec VAXOR et valider la configuration sélectionnée par rapport aux charges d'application réelles peut aider les équipes d'ingénierie à déterminer si le module répond aux exigences de leur main robotique.