 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dans les systèmes robotiques compacts, la sélection des actionneurs ne consiste pas simplement à choisir un moteur doté du couple nominal le plus élevé. Une articulation robotique doit générer suffisamment de force pour commencer à bouger, accélérer un mécanisme connecté, gérer les changements de charge temporaires et maintenir un fonctionnement stable sur une période prolongée. Ces exigences imposent des exigences différentes à l'actionneur, en particulier lorsque l'espace d'installation et le poids sont limités.
Un défi courant dans la conception de joints robotiques miniatures consiste à équilibrer le couple continu et le couple maximal. Un actionneur peut fournir un couple initial relativement élevé, mais cela ne signifie pas nécessairement qu'il peut maintenir la même puissance pendant un fonctionnement prolongé. Comprendre cette distinction est important lors de la conception de mains robotiques, de mécanismes à plusieurs degrés de liberté et de systèmes robotiques hautement intégrés.
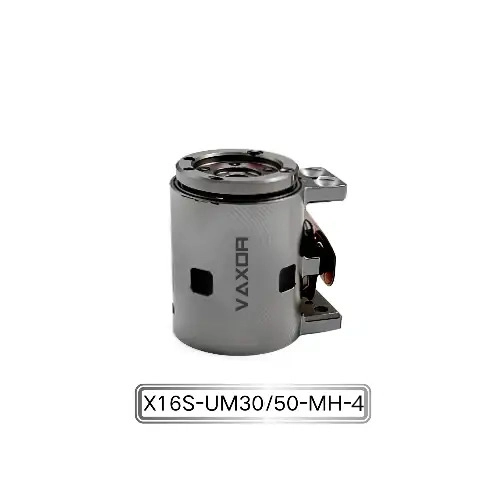
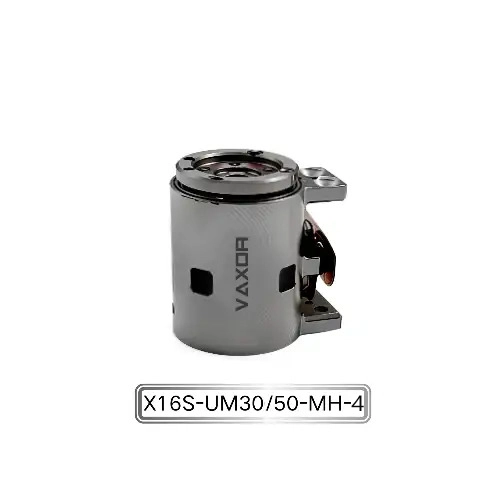
L' actionneur à micro-articulation Φ16 mm est conçu pour les applications où les dimensions compactes, le couple de sortie et le contrôle précis du mouvement doivent fonctionner ensemble. Avec un couple continu allant jusqu'à 200 mNm et un couple initial allant jusqu'à 400 mNm, il fournit un exemple pratique de la manière dont différentes exigences de couple peuvent être satisfaites au sein d'un module de joint miniature.
Couple continu et couple de pointe : quelle est la différence ?
Le couple continu et le couple maximal décrivent deux aspects différents des performances de l'actionneur.
Le couple continu fait référence au couple qu'un actionneur peut maintenir dans des conditions de fonctionnement spécifiées sans dépasser ses limites thermiques et mécaniques admissibles. Ceci est particulièrement important pour les applications impliquant un mouvement soutenu, le maintien de charges ou un fonctionnement répété sur des périodes prolongées.
Le couple de pointe fait référence à un niveau de couple plus élevé qu'un actionneur peut fournir pendant une durée limitée ou dans des conditions transitoires spécifiées. Ceci est utile lorsqu'une articulation robotique a besoin d'une force supplémentaire lors du démarrage, de l'accélération, d'une résistance temporaire ou de changements de charge de courte durée.
Par exemple, considérons un doigt robotique qui doit se refermer autour d’un objet. L'actionneur peut initialement nécessiter un couple supplémentaire pour surmonter la résistance mécanique et commencer le mouvement. Une fois que le doigt atteint sa position cible, le couple requis peut diminuer, en fonction de la force de préhension et de la conception mécanique.
Dans cette situation, le couple maximal prend en charge les demandes de courte durée, tandis que le couple continu détermine si l'actionneur peut maintenir le fonctionnement requis dans ses limites thermiques.
Ces deux spécifications doivent donc être évaluées ensemble plutôt que traitées comme des indicateurs de performance interchangeables.
Pourquoi les actionneurs robotiques compacts ont besoin d'une conception à couple équilibré
Dans les actionneurs industriels plus grands, les concepteurs peuvent avoir plus de flexibilité pour augmenter la taille du moteur, utiliser des réducteurs plus grands ou ajouter des structures de refroidissement lorsqu'un couple supplémentaire est requis.
Les articulations robotiques compactes ont beaucoup moins de place pour ces ajustements. Leurs actionneurs doivent s'adapter à des espaces d'installation restreints tout en répondant aux exigences de poids, de force de sortie, de réponse et de fiabilité de fonctionnement.
Plusieurs facteurs rendent l’équilibrage du couple particulièrement important.
Espace d'installation limité
Les mains robotiques et les mécanismes articulaires compacts contiennent souvent plusieurs actionneurs positionnés à proximité les uns des autres. L'augmentation des dimensions de l'actionneur pour obtenir un couple plus élevé peut interférer avec les joints adjacents, les composants structurels ou le câblage interne.
Le défi est de générer un rendement suffisant dans le cadre de l’enveloppe mécanique disponible.
Contraintes thermiques
Les pertes du moteur génèrent de la chaleur pendant le fonctionnement. Le couple continu est étroitement lié à la capacité de l'actionneur à gérer cette chaleur au fil du temps.
Si un actionneur fonctionne de manière répétée à proximité ou au-delà de ses limites thermiques, la température de l'enroulement peut augmenter et affecter les performances, la durée de vie de l'isolation et la fiabilité à long terme.
Un couple maximal plus élevé ne supprime pas la nécessité d’une gestion thermique appropriée.
Répartition du poids
L'ajout de masse à une main robotique ou à une articulation mobile peut augmenter la charge que l'ensemble du mécanisme doit supporter.
Pour les systèmes multi-articulés, le poids des actionneurs individuels s'accumule. Des joints plus lourds peuvent également augmenter l’inertie des structures en mouvement, affectant les exigences d’accélération, de décélération et de contrôle.
Un actionneur approprié doit donc fournir un couple suffisant sans introduire de masse inutile.
Comment déterminer le couple continu requis
La première étape de la sélection de l'actionneur consiste à comprendre les conditions de charge réelles du mécanisme robotique.
Les exigences de couple continu dépendent de plusieurs variables, notamment la structure mécanique, la répartition de la charge, le rapport de transmission, le profil de mouvement et le cycle de fonctionnement.
Pour un joint tournant, le couple requis peut inclure les contributions de :
Charges externes agissant sur le joint.
Gravité agissant sur les composants en mouvement.
Friction dans les roulements et les mécanismes de transmission.
Forces d'inertie lors de l'accélération.
Résistance supplémentaire des mécanismes connectés.
Ces charges ne restent pas nécessairement constantes tout au long d'un cycle de mouvement.
Par exemple, un doigt robotique peut nécessiter relativement peu de couple lors d'un mouvement sans charge, mais beaucoup plus de couple lorsqu'il tient un objet. Un bras robotique compact peut subir différentes charges articulaires en fonction de sa position et de la répartition de la masse de la charge utile.
Les ingénieurs doivent évaluer les conditions de fonctionnement soutenues les plus exigeantes plutôt que de se fier uniquement à la charge maximale rencontrée lors d'un mouvement court.
Il est également important de prendre en compte les conditions de sortie spécifiées de l'actionneur. Les couples nominaux doivent être interprétés en fonction des caractéristiques de vitesse, de tension, de température, de rapport cyclique et de transmission.
Quand le couple de pointe devient-il important ?
Le couple de pointe est particulièrement important lors des mouvements dynamiques et des changements de charge temporaires.
Démarrage et rupture : un joint peut nécessiter un couple supplémentaire pour surmonter le frottement statique et commencer à bouger, en particulier lorsque les composants mécaniques sont sous charge.
Accélération : les changements rapides de vitesse angulaire nécessitent un couple pour accélérer la masse en mouvement. La quantité requise dépend de l'inertie de rotation et de l'accélération souhaitée.
Préhension d'objet : dans les mains robotiques, l'actionneur peut rencontrer une résistance temporaire lorsqu'un doigt entre en contact avec un objet. Un couple supplémentaire peut être nécessaire pour obtenir la force de préhension prévue.
Perturbations externes : un contact inattendu ou des modifications de la résistance mécanique peuvent créer des augmentations de courte durée de la demande de couple.
Toutefois, le couple maximal ne doit pas être considéré comme un objectif de fonctionnement permanent. Un fonctionnement répété à couple élevé peut augmenter l’échauffement et les contraintes mécaniques. Les ingénieurs doivent vérifier la durée autorisée, la fréquence et les conditions de fonctionnement associées aux spécifications de couple maximal du fabricant.
Un système bien conçu utilise le couple maximal lorsque cela est nécessaire tout en maintenant un fonctionnement normal dans les limites de la capacité continue de l'actionneur.
Évaluation d'un actionneur à micro-articulation de Φ16 mm pour les applications robotiques
L' actionneur micro-articulé Φ16 mm de VAXOR est développé pour les applications robotiques hautement intégrées qui nécessitent des dimensions compactes et un mouvement articulaire contrôlé.
Sa désignation de modèle est X16S/L-UM30/50-MH-4, avec les spécifications techniques suivantes :
| Paramètre | Spécification |
|---|---|
| Modèle | X16S/L-UM30/50-MH-4 |
| Tension | 12V / 24V |
| Rapport de démultiplication | 30:1 / 50:1 |
| Couple continu | Jusqu'à 200 mNm |
| Couple initial | Jusqu'à 400 mNm |
| Encodeur | Codeur magnétique absolu |
| Communication | IPS |
| Poids | 24,3 à 26,1 g |
| Précision angulaire | Jusqu'à 0,02° |
La combinaison des couples nominaux continus et initiaux offre une flexibilité aux mécanismes robotiques qui subissent différentes conditions de charge pendant le fonctionnement.
Le couple continu maximum de 200 mNm fournit une référence pour évaluer les exigences de sortie soutenues, tandis que le couple initial allant jusqu'à 400 mNm indique une capacité de sortie supplémentaire dans les conditions de fonctionnement applicables.
Les deux rapports de démultiplication disponibles, 30:1 et 50:1, offrent également des options de configuration pour différentes exigences de mouvement. La sélection appropriée dépend de la vitesse de sortie, du couple, de l'efficacité de la transmission et de la réponse dynamique requis.
Pour les applications où le poids constitue une contrainte de conception majeure, le poids du module, compris entre 24,3 et 26,1 g, est une autre considération importante. Il permet aux concepteurs de systèmes d'évaluer le placement des actionneurs et la masse globale des articulations lors du développement de structures robotiques multi-axes.
Comment le rapport de transmission influence le couple et la réponse au mouvement
Le rapport de démultiplication est un facteur important pour équilibrer le couple continu et le couple maximal.
En général, un rapport de réduction plus élevé augmente le couple disponible en sortie tout en réduisant la vitesse de sortie, en fonction du rendement de la transmission et des caractéristiques de fonctionnement du moteur.
Une configuration 30:1 peut convenir lorsque l'application nécessite un équilibre différent entre vitesse et couple par rapport à une configuration 50:1. Toutefois, le ratio le plus élevé ne doit pas automatiquement être considéré comme la meilleure option.
Le choix final dépend du profil de mouvement et de la charge mécanique.
Par exemple, un doigt robotique conçu pour un mouvement relativement rapide peut avoir des exigences différentes de celles d'une articulation destinée à fournir une force de sortie plus importante à une vitesse inférieure.
Les ingénieurs doivent prendre en compte :
Vitesse angulaire articulaire requise.
Charges continues et transitoires attendues.
Exigences d’accélération et de décélération.
Efficacité des transmissions.
Jeu mécanique et exigences de positionnement.
Ressources de contrôle et d’alimentation disponibles.
Le rapport de démultiplication doit être sélectionné dans le cadre de la conception complète de l'actionneur et du mécanisme plutôt qu'en fonction des seuls chiffres de couple.
Le rôle de la rétroaction et du contrôle dans la gestion du couple
Les spécifications mécaniques ne représentent qu’une partie des performances de l’actionneur. Le système de contrôle détermine également l'efficacité avec laquelle le couple disponible est utilisé.
L'actionneur micro-articulé de Φ16 mm intègre un encodeur magnétique absolu et prend en charge la communication SPI, fournissant ainsi une base de retour et d'interface pour les systèmes de contrôle robotiques compacts.
Un codeur absolu fournit des informations de position référencées par rapport à une position angulaire définie. Cela peut prendre en charge le retour de position commune, la coordination des mouvements et l'initialisation du système, en fonction de l'implémentation du codeur et de la conception du contrôleur.
Pour la gestion du couple, le retour de position peut aider le système de contrôle à surveiller le mouvement et à ajuster les commandes du moteur en fonction de la trajectoire souhaitée.
Dans une main robotique, par exemple, le contrôleur peut utiliser un retour de position pour coordonner plusieurs articulations lors du mouvement des doigts. Lorsque le doigt rencontre un objet, le système peut ajuster sa stratégie de mouvement en fonction de l'architecture de détection et de contrôle disponible.
Il est important de distinguer le retour de position de la mesure directe du couple. Un codeur magnétique absolu mesure la position angulaire ; il ne fournit pas indépendamment une mesure directe du couple de sortie. Un contrôle précis du couple peut nécessiter une estimation supplémentaire basée sur le courant, une modélisation mécanique ou des capteurs de force et de couple, selon l'application.
Considérations pratiques de conception pour un fonctionnement fiable
Avant d'intégrer un actionneur compact dans un système robotique, les ingénieurs doivent évaluer plus que son couple nominal maximum.
Tout d’abord, établissez la charge de fonctionnement normale et identifiez la charge maximale de courte durée. Cela permet de déterminer si le couple nominal continu est suffisant et si un couple maximal est nécessaire pendant des étapes de mouvement spécifiques.
Deuxièmement, définissez le cycle de fonctionnement. Un actionneur utilisé par intermittence peut subir des conditions thermiques différentes de celles d'un actionneur fonctionnant en continu ou effectuant des mouvements fréquents à couple élevé.
Troisièmement, évaluez la transmission mécanique et la structure de montage. Un mauvais alignement, une friction excessive et des dispositions de roulements inadaptées peuvent augmenter le couple requis de l'actionneur.
Quatrièmement, vérifiez l’alimentation électrique et l’électronique du variateur. Les configurations 12 V et 24 V doivent être adaptées au pilote de moteur et au système électrique appropriés. La capacité actuelle, le câblage et les conditions thermiques doivent également être pris en compte.
Enfin, effectuez des tests sous des charges représentatives. Le comportement au démarrage, le fonctionnement soutenu, les accélérations répétées et les changements de température doivent tous être évalués avant de finaliser la configuration de l'actionneur.
Ces étapes permettent de garantir que l'actionneur sélectionné fonctionne dans sa plage de performances prévue plutôt que de se fier uniquement aux spécifications de pointe.
L'approche de VAXOR en matière de technologie de mouvement compact
Fondée en 2024 et basée à Suzhou, en Chine, VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents.
La société se concentre sur les systèmes d'entraînement compacts qui combinent la conception de moteurs, les mécanismes de transmission miniatures, la fabrication de précision et les exigences de contrôle de mouvement.
Sa feuille de route technologique intègre la technologie des moteurs à flux axial, le bobinage PCB/FPCB, la conception électromagnétique optimisée et les mécanismes de réduction miniatures. Ces technologies visent à relever les défis d'ingénierie associés à un espace d'installation limité, une densité de couple élevée, une réponse rapide et une cohérence de fabrication.
VAXOR est soutenu par une équipe multidisciplinaire possédant une expertise en conception de moteurs, fabrication de précision, ingénierie structurelle, contrôle robotique et fabrication intelligente.
L'équipe possède également de l'expérience dans la validation de prototypes, la production pilote et la fabrication par lots. Cette combinaison de développement technique et de mise en œuvre technique est importante pour les produits à micro-entraînement, où une conception doit non seulement démontrer les performances requises, mais également atteindre une qualité de production constante.
En se concentrant sur les solutions de mouvement compactes et intégrées, VAXOR sert les entreprises de robotique, les entreprises technologiques et les instituts de recherche développant des équipements intelligents de nouvelle génération.
Conclusion
L'équilibre entre le couple continu et le couple maximal est essentiel lors de la sélection d'actionneurs pour les systèmes robotiques compacts. Le couple continu détermine la capacité de sortie soutenue de l'actionneur, tandis que le couple maximal fournit une capacité supplémentaire pour les demandes temporaires telles que le démarrage, l'accélération et la préhension.
Aucune des deux spécifications ne doit être considérée indépendamment. La sélection réelle doit tenir compte des cycles de fonctionnement, des conditions thermiques, du rapport de transmission, des charges mécaniques et des exigences de contrôle.
L' actionneur à micro-articulation Φ16 mm offre jusqu'à 200 mNm de couple continu et jusqu'à 400 mNm de couple initial dans un module léger de 24,3 à 26,1 g. Combiné avec des options de rapport de transmission 30:1 et 50:1, un encodeur magnétique absolu et une communication SPI, il offre une solution de mouvement compacte pour les mains adroites et les systèmes robotiques hautement intégrés.
En mettant l'accent sur la technologie des micro-entraînements et le développement orienté ingénierie, VAXOR continue de développer des solutions d'actionneurs compacts pour la robotique et d'autres applications de mouvement de précision où les exigences de couple, de poids et d'intégration doivent être prises en compte ensemble.