 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
À mesure que les systèmes robotiques deviennent plus compacts, leurs actionneurs articulés devraient fournir un couple de sortie plus élevé sans nécessiter beaucoup plus d'espace d'installation. Cela crée un défi technique important : le moteur et la transmission doivent fonctionner dans un volume limité tout en gérant la chaleur générée lors du mouvement et du maintien de la charge.
La conception thermique est particulièrement importante dans les robots collaboratifs et les articulations robotiques biomimétiques, où les actionneurs peuvent effectuer des mouvements répétés, maintenir des positions sous charge et fonctionner dans des structures mécaniques relativement fermées. Même lorsqu'un actionneur répond aux spécifications de couple requises, une gestion thermique inadéquate peut affecter sa stabilité de fonctionnement, sa durée de vie et sa fiabilité à long terme.
Pour les ingénieurs qui choisissent un actionneur à micro-joint de Φ25 mm , les performances thermiques doivent donc être prises en compte parallèlement aux exigences de couple, de poids, de configuration de transmission et de contrôle. Comprendre d'où vient la chaleur et comment elle se déplace à travers l'assemblage complet du joint aide les concepteurs à établir des conditions de fonctionnement plus réalistes et à éviter des contraintes thermiques inutiles.
Pourquoi la gestion thermique est importante dans les joints robotiques à couple élevé
Un actionneur électrique convertit l’énergie électrique en mouvement mécanique, mais toute l’énergie d’entrée ne devient pas une puissance de sortie utile. Une partie de l'énergie est dissipée sous forme de chaleur par la résistance électrique, les pertes magnétiques, le frottement mécanique et d'autres pertes de fonctionnement.
Dans une articulation robotisée, la génération de chaleur peut varier considérablement en fonction du mouvement effectué. Une articulation accélérant une charge, maintenant une position fixe ou changeant de direction de manière répétée peut être confrontée à différentes exigences électriques et mécaniques.
Plusieurs facteurs rendent la gestion thermique particulièrement importante dans les actionneurs compacts à couple élevé.
Premièrement, l’espace disponible pour la dissipation thermique est limité. Un petit actionneur a moins de surface externe qu'un ensemble moteur plus grand, et sa structure mécanique environnante peut restreindre le flux d'air ou diriger le transfert de chaleur.
Deuxièmement, des exigences de couple élevées peuvent augmenter les exigences électriques et mécaniques imposées au système d'entraînement. La chaleur réelle générée dépend des caractéristiques du moteur, du courant, de la vitesse de fonctionnement, de l'efficacité de la transmission et de la stratégie de contrôle plutôt que du seul couple.
Troisièmement, les articulations robotiques fonctionnent souvent selon des cycles de mouvements répétés. Un seul mouvement court peut ne pas provoquer une augmentation significative de la température, mais un fonctionnement fréquent avec des intervalles de refroidissement insuffisants peut entraîner une accumulation de chaleur.
Pour ces raisons, les performances thermiques doivent être évaluées dans des conditions de fonctionnement réalistes plutôt que déduites d'un seul couple nominal.
Principales sources de chaleur dans un actionneur articulé robotique
Comprendre les principales sources de chaleur est la première étape vers le développement d’une conception thermique efficace.
Pertes dans les enroulements du moteur
La résistance électrique dans les enroulements du moteur génère de la chaleur lorsque le courant circule dans les conducteurs. Ces pertes sont communément appelées pertes de cuivre et augmentent avec le courant.
En termes simplifiés, les pertes d’enroulement peuvent être exprimées comme suit :
[P_{\mathrm{Cu}}=I^2R]
Où (I) représente le courant d'enroulement et (R) représente la résistance d'enroulement.
Cette relation explique pourquoi les conditions de fonctionnement à courant élevé nécessitent une attention particulière. Une augmentation du courant peut produire une augmentation disproportionnée de l’échauffement résistif.
La température réelle du bobinage dépend également de l'efficacité avec laquelle la chaleur est transférée du moteur et du temps que l'actionneur passe sous charge.
Pertes magnétiques et électromagnétiques
Le fonctionnement du moteur produit également des pertes associées aux changements de champs magnétiques et aux caractéristiques électromagnétiques du moteur. Celles-ci peuvent inclure des pertes dans le noyau et d'autres pertes électromagnétiques, en fonction de la construction du moteur et des conditions de fonctionnement.
Une architecture de moteur à flux axial peut fournir une approche compacte pour générer du couple, mais son comportement thermique doit encore être évalué en fonction de sa conception électromagnétique spécifique, de ses matériaux, de sa configuration d'enroulement et de sa vitesse de fonctionnement.
Il ne faut pas automatiquement supposer qu’un moteur compact présente de meilleures performances thermiques simplement parce qu’il présente une densité de couple élevée.
Pertes de transmission mécanique
Le mécanisme de réduction contribue également à la génération de chaleur. La friction entre les composants mécaniques, les pertes de roulements, les conditions de lubrification et la charge de la transmission peuvent tous influencer la quantité d'énergie dissipée pendant le fonctionnement.
Dans un actionneur commun intégré, la chaleur du moteur et de la transmission peut s'accumuler dans le même boîtier. La conception thermique doit donc prendre en compte le module variateur complet au lieu d'évaluer le moteur isolément.
Comment le couple continu affecte la conception thermique
Le couple continu est l'une des spécifications les plus importantes lors de l'évaluation des exigences thermiques d'un joint robotique.
Contrairement à une demande de couple de courte durée, le couple continu est lié à une capacité de fonctionnement soutenue dans les conditions spécifiées par le fabricant. Lorsqu'un actionneur supporte une charge ou maintient une position d'articulation de manière répétée, le moteur peut subir un flux de courant prolongé et une génération continue de chaleur.
L' actionneur à micro-articulation de Φ25 mm offre un couple continu allant jusqu'à 1 150 mNm et un couple initial allant jusqu'à 1 800 mNm. Ces deux spécifications décrivent des conditions de fonctionnement différentes et doivent être considérées séparément lors de l'évaluation thermique.
Le couple nominal continu est particulièrement pertinent pour déterminer si un actionneur peut supporter la charge de travail normale d'un robot sur une période prolongée.
Le couple nominal initial ne doit pas automatiquement être traité comme une limite de fonctionnement continue ou maximale. Sa durée applicable, ses exigences actuelles et ses conditions d'essai doivent être confirmées auprès du fabricant avant qu'elle ne soit utilisée pour définir une enveloppe thermique de fonctionnement.
Pour les concepteurs de systèmes, plusieurs questions doivent être abordées :
Combien de temps l’articulation fonctionne-t-elle sous une charge soutenue ?
À quelle fréquence l’actionneur accélère-t-il ou décélère-t-il ?
Le joint doit-il supporter une charge pendant que le moteur reste sous tension ?
Quel est le temps disponible entre les cycles de fonctionnement ?
L'actionneur fonctionne-t-il à l'intérieur d'une structure fermée ?
Quelles sont la température ambiante et les conditions de refroidissement ?
Ces facteurs permettent de déterminer si l'actionneur sélectionné peut maintenir ses performances requises sans dépasser ses limites thermiques.
Défis de conception thermique dans les structures d’actionneurs compacts
Les joints robotiques compacts combinent souvent le moteur, le mécanisme de réduction, l'encodeur et les composants électriques associés dans un espace d'installation limité. Cette intégration réduit l'espace requis par l'ensemble du robot, mais elle crée également des contraintes de conception thermique.
Zone de dissipation thermique limitée
Une surface externe plus petite peut limiter la quantité de chaleur transférée de l'actionneur vers son environnement. Si l'actionneur est installé à l'intérieur d'un boîtier commun hermétiquement fermé, la convection naturelle peut également être limitée.
Les concepteurs doivent examiner si la structure environnante peut fournir une voie efficace pour le transfert de chaleur. L'interface de montage, les matériaux du boîtier, les surfaces de contact et les composants à proximité peuvent tous influencer le comportement thermique de l'assemblage.
Transfert de chaleur entre composants intégrés
Lorsque le moteur et le mécanisme de réduction sont installés à proximité l’un de l’autre, la chaleur générée dans un composant peut affecter la température d’un autre.
Par exemple, la chaleur du moteur peut être transférée à travers le boîtier ou les connexions mécaniques vers les composants de transmission à proximité. La répartition de la température qui en résulte dépend des matériaux, de la géométrie, de la résistance de contact et des conditions de fonctionnement.
Ceci est particulièrement pertinent lorsque le module commun est installé à l’intérieur d’un bras robotique avec une ventilation limitée.
Effets thermiques sur les appareils électroniques à proximité
Les encodeurs, circuits de communication et autres composants électroniques ont également des exigences en matière de température de fonctionnement. Même si le moteur lui-même reste dans sa plage de température autorisée, l'accumulation de chaleur autour de l'électronique de commande peut affecter la fiabilité du système.
Une évaluation thermique complète doit donc prendre en compte les conditions de température de tous les composants intégrés, et pas seulement du bobinage du moteur.
Mesures pratiques de conception thermique pour les systèmes de joints robotisés
La gestion thermique ne nécessite pas toujours un système de refroidissement séparé. Dans de nombreuses applications robotiques compactes, les améliorations apportées à la configuration mécanique et à la stratégie de fonctionnement peuvent aider à gérer la chaleur plus efficacement.
1. Établir un profil de charge réaliste
Commencez par identifier la séquence de mouvements réelle du robot. Enregistrez la charge prévue, la position de l'articulation, l'accélération, la durée de fonctionnement et les intervalles de repos.
Un joint qui effectue des mouvements occasionnels sous charge élevée peut avoir des exigences thermiques différentes de celui qui fonctionne en continu sous une charge modérée. Le cycle de service doit refléter l'application réelle plutôt qu'une séquence de test idéalisée.
2. Améliorer le chemin de transfert de chaleur
La structure de montage de l'actionneur peut influencer la manière dont la chaleur s'éloigne du module variateur. Les concepteurs doivent évaluer la conductivité thermique des matériaux adjacents, la qualité du contact mécanique et si le boîtier offre une voie utile pour la dissipation thermique.
Le cas échéant, les composants structurels du robot peuvent être considérés comme faisant partie de la conception thermique globale.
3. Évitez la demande de courant inutile
Le système de contrôle doit être configuré en fonction des exigences réelles de couple du joint. Une demande de courant excessive peut augmenter les pertes dans les enroulements et créer une contrainte thermique supplémentaire.
Des profils de mouvement, des paramètres d'accélération et des limites de courant appropriés peuvent aider à empêcher l'actionneur de fonctionner dans des conditions inutilement exigeantes.
4. Évaluer les stratégies de détention
Certaines articulations robotiques doivent maintenir une position pendant de longues périodes. Selon la conception du moteur et de la commande, le maintien d'une charge peut continuer à générer des pertes électriques.
Les ingénieurs doivent évaluer si l'application nécessite un maintien sous tension continue ou si la stratégie de conception et de contrôle mécanique peut réduire le temps passé dans des conditions de maintien à courant élevé.
5. Vérifiez la conception par des tests
Les calculs thermiques fournissent des indications utiles, mais des tests sont nécessaires pour confirmer les performances de l'assemblage réel.
Les mesures de température doivent être prises dans des conditions de fonctionnement représentatives, y compris des cycles de mouvements répétés, une charge soutenue et l'environnement ambiant attendu. Lorsque la mesure directe des composants internes n'est pas pratique, des méthodes d'essai appropriées et les données du fabricant doivent être utilisées pour évaluer les conditions thermiques internes.
Évaluation de l'actionneur à micro-joint Φ25 mm dans les applications thermiques
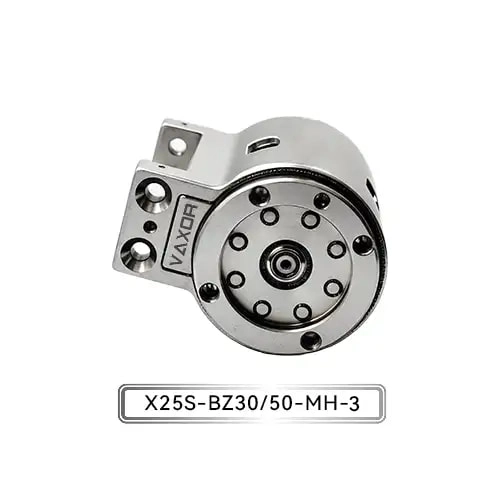
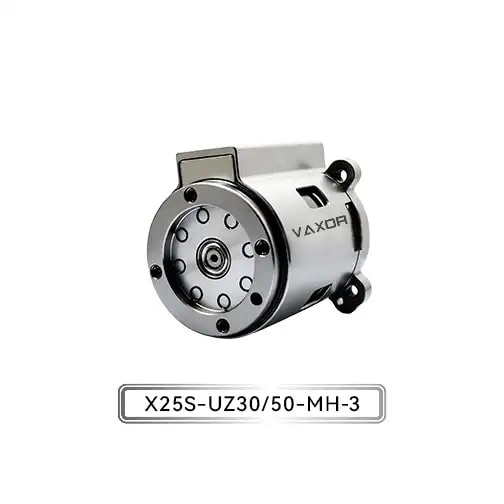
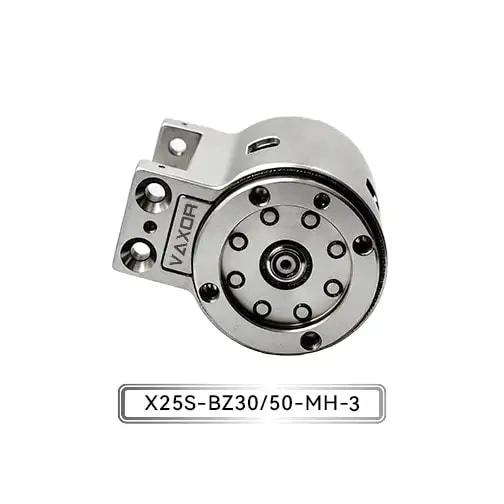
L' actionneur à micro-joint Φ25 mm intègre un moteur à flux axial, un réducteur cycloïdal miniature et un encodeur sans contact. Cette configuration vise à équilibrer la précision, la capacité de charge et le coût pour des applications telles que les robots collaboratifs et les articulations biomimétiques.
Ses spécifications publiées comprennent :
| Paramètre | Spécification |
|---|---|
| Modèle | X25S-UZ/BZ30/50-MH-3 |
| Tension | 12-18 V |
| Rapport de démultiplication | 30/50 |
| Couple continu | Jusqu'à 1 150 mNm |
| Couple initial | Jusqu'à 1 800 mNm |
| Encodeur | Codeur magnétique absolu |
| Communication | PEUT FD |
| Poids | 93 à 103 g |
Pour la conception thermique, la spécification de couple continu constitue une référence utile pour évaluer les exigences mécaniques soutenues. Cependant, la température de fonctionnement réelle dépendra également du courant, de la vitesse, du profil de charge, de l'installation et des conditions de refroidissement.
Les configurations de réduction 30:1 et 50:1 doivent être évaluées en fonction des exigences de vitesse de sortie et de couple de l'application. Différentes configurations de transmission peuvent modifier le point de fonctionnement du moteur et la répartition des pertes mécaniques, c'est pourquoi le comportement thermique doit être vérifié pour la version sélectionnée.
L'encodeur magnétique absolu fournit un retour de position, tandis que CAN FD prend en charge la communication avec un système de contrôle robotique compatible. Ces fonctionnalités contribuent à l'intégration du système, mais elles ne remplacent pas le besoin de surveillance thermique et de vérification des limites de fonctionnement.
Validation thermique avant la production de masse
Pour les fabricants développant des joints robotisés, la validation thermique doit être incluse dès le début du processus d’ingénierie.
Une procédure de validation utile commence par la définition du profil de charge et de mouvement attendu. L'actionneur peut ensuite être testé dans des conditions de fonctionnement représentatives tout en surveillant les températures pertinentes et en vérifiant si ses performances restent stables.
Les tests doivent prendre en compte le fonctionnement continu, les accélérations répétées, le maintien de la charge et des intervalles de refroidissement réalistes. L'assemblage complet du joint doit également être évalué car sa structure de montage et son boîtier peuvent affecter la dissipation thermique.
Pour les applications impliquant plusieurs actionneurs, les tests doivent refléter les conditions de fonctionnement combinées du robot. Plusieurs joints se déplaçant simultanément peuvent créer des demandes de puissance et thermiques différentes en testant chaque actionneur indépendamment.
Les résultats peuvent être utilisés pour affiner la stratégie de contrôle, l’installation mécanique et les limites de fonctionnement avant que la conception ne passe à la production pilote ou à la fabrication par lots.
Développement de solutions d'entraînement compactes avec VAXOR
Fondée en 2024 et basée à Suzhou, en Chine, VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents.
Son équipe multidisciplinaire combine une expertise en conception de moteurs, en fabrication de précision, en conception structurelle, en contrôle robotique et en fabrication intelligente. L'entreprise se concentre sur la mise en œuvre de l'ingénierie, avec une expérience couvrant la validation des prototypes, la production pilote et la livraison par lots.
La feuille de route technologique de VAXOR comprend des moteurs à flux axial, un enroulement PCB/FPCB, une conception électromagnétique optimisée et des mécanismes de réduction miniatures. Ces technologies soutiennent son développement de solutions d'entraînement compactes avec une densité de couple élevée, une réponse rapide et des performances de fabrication constantes.
Pour les joints robotisés à couple élevé, la conception thermique doit être prise en compte parallèlement aux exigences de sortie de couple, d'intégration mécanique et de contrôle. En évaluant le cycle de fonctionnement complet et en validant le système assemblé dans des conditions réalistes, les ingénieurs peuvent prendre des décisions plus éclairées concernant la sélection des actionneurs et leur fonctionnement à long terme.
L'actionneur micro-articulé de Φ25 mm offre une option d'entraînement compacte pour les robots collaboratifs et les articulations biomimétiques. Sa capacité de couple continu, sa transmission intégrée et son retour de position le rendent pertinent pour les applications où la capacité de charge et l'espace d'installation doivent être équilibrés. En fin de compte, une gestion thermique efficace dépend non seulement de l'actionneur lui-même, mais également de la manière dont le moteur, la transmission, le système de contrôle et la structure du robot fonctionnent ensemble.