 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dans les systèmes robotiques compacts, un actionneur peut devoir maintenir une position, se déplacer contre une résistance, accélérer une articulation et répondre à des changements soudains de charge dans un espace d'installation très limité. Ces conditions de fonctionnement imposent des exigences différentes au système d'entraînement. Un actionneur capable de fournir une force suffisante pour un bref mouvement n’est pas nécessairement adapté au maintien continu de la même charge.
C'est pourquoi il est important de comprendre la différence entre le couple continu et le couple initial lors de la sélection d'un micro-actionneur. Les deux spécifications décrivent la capacité de couple d'une unité d'entraînement, mais elles concernent des conditions de fonctionnement différentes. Ne considérer que le couple le plus élevé peut conduire à une sélection inappropriée, en particulier dans les applications où un actionneur doit fonctionner de manière répétée ou maintenir une charge pendant des périodes prolongées.
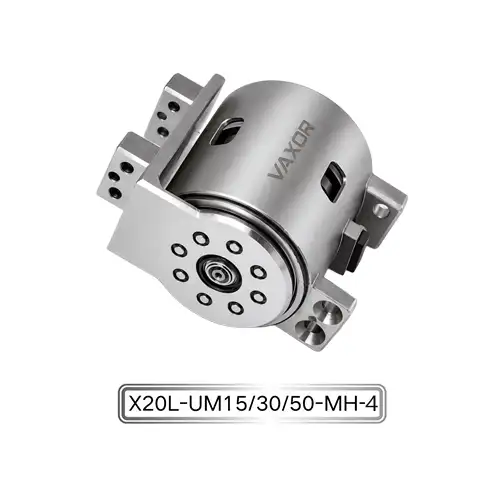
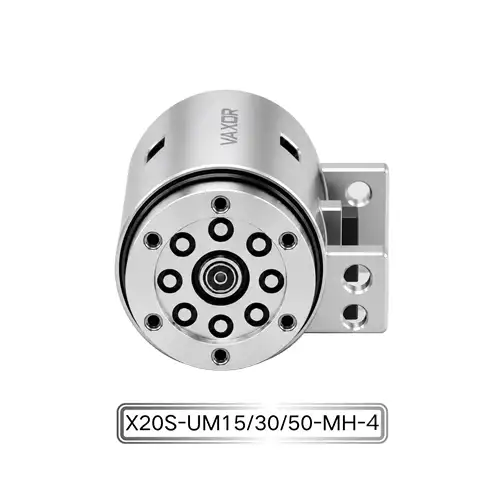
Pour les concepteurs travaillant avec des articulations robotiques compactes, l' actionneur à micro-articulation Φ20 mm fournit un exemple utile de la manière dont ces deux spécifications doivent être prises en compte ensemble. Sa plate-forme X20 offre un couple continu allant jusqu'à 450 mNm et un couple initial allant jusqu'à 800 mNm dans un facteur de forme Φ20 mm × 20 mm.
Qu'est-ce que le couple continu ?
Le couple continu fait référence au couple qu'un actionneur peut fournir pendant un fonctionnement soutenu dans des conditions spécifiées. Cela est particulièrement pertinent lorsqu'un moteur doit maintenir une charge ou effectuer des mouvements de manière répétée sans dépasser sa température de fonctionnement admissible ou d'autres limites mécaniques et électriques.
Dans une articulation robotique, un couple continu peut être nécessaire lorsqu'un bras tient un objet, maintient une posture particulière ou se déplace lentement tout en supportant une charge externe constante. Par exemple, une pince robotique peut avoir besoin de maintenir sa préhension tout au long d’une opération d’assemblage. L'actionneur doit fournir suffisamment de couple pour la tâche requise tout en restant dans sa plage de fonctionnement autorisée.
Le couple continu est influencé par plusieurs facteurs :
Conditions thermiques : la température de l'enroulement du moteur, le transfert de chaleur à travers le boîtier de l'actionneur et l'environnement environnant affectent tous le fonctionnement durable.
Alimentation électrique : la tension et le courant disponibles, ainsi que la configuration du pilote de moteur, déterminent les conditions électriques dans lesquelles le couple peut être produit.
Transmission mécanique : la réduction des engrenages, la friction, l'état des roulements et l'efficacité de la transmission influencent le couple délivré en sortie.
Cycle de fonctionnement : la durée du mouvement, le temps de maintien, les intervalles de repos et la fréquence des opérations répétées affectent la charge thermique de l'actionneur.
Un couple nominal continu doit donc être évalué parallèlement aux conditions d'essai spécifiées par le fabricant. Le couple réellement utilisable dans un robot fini peut différer en fonction de l'installation, du refroidissement, des paramètres de contrôle et de la charge externe.
Que signifie le couple initial ?
Le couple initial décrit une valeur de couple associée au début du fonctionnement de l'actionneur ou à une condition de fonctionnement initiale, selon les spécifications et la méthode de test du fabricant. Elle ne devrait pas être automatiquement considérée comme une capacité opérationnelle continue.
Lorsqu'une articulation robotique commence à bouger du repos, elle peut rencontrer un frottement statique, une charge externe ou une résistance du mécanisme connecté. L'actionneur devra peut-être générer un couple supplémentaire pour initier le mouvement. Des demandes similaires peuvent survenir lors de changements de direction, d’ajustements de positionnement ou d’autres événements opérationnels de courte durée.
Cependant, la signification exacte du couple initial dépend de la manière dont le fabricant le définit et le mesure. Il est important de distinguer cette spécification du couple de pointe, du couple de décrochage et du couple intermittent maximal. Ces termes ne sont pas interchangeables.
Pour la sélection technique, le chiffre de couple initial doit être examiné ainsi que ses conditions de test, sa durée admissible, sa limite de courant et son cycle de service. Si ces détails ne sont pas disponibles, la valeur doit être traitée comme une spécification de référence plutôt que comme une indication que l'actionneur peut fournir ce couple en toute sécurité pendant une période choisie.
Couple continu et couple initial : les principales différences
Bien que les deux spécifications décrivent le couple de sortie, elles répondent à des questions différentes lors de la sélection de l'actionneur.
| Facteur d'évaluation | Couple continu | Couple initial |
|---|---|---|
| Objectif principal | Capacité opérationnelle soutenue | Couple associé à une condition de fonctionnement initiale |
| Pertinence typique | Charges de maintien et fonctionnement répété | Commencer un mouvement ou surmonter la résistance initiale |
| Considération thermique | Particulièrement important en cas de fonctionnement prolongé | Dépend de la durée et des conditions de l'événement initial |
| Objectif de sélection | Exigences opérationnelles à long terme | Demande de couple de courte durée et limites définies par le fabricant |
| Vérification des clés | Conditions de fonctionnement et de température continues | Méthode de mesure, durée, limite de courant et cycle de service |
La distinction pratique est que le couple continu aide à déterminer si un actionneur peut supporter la charge de travail de fonctionnement normale, tandis que le couple initial aide à évaluer s'il peut répondre à la demande de couple initiale spécifiée.
Aucune de ces valeurs ne doit être considérée indépendamment. Une conception qui dépend d'une valeur de couple initiale élevée pour un fonctionnement fréquent ou prolongé peut imposer des exigences excessives au moteur, au pilote, à l'alimentation ou à la transmission mécanique.
Comprendre les spécifications de couple de l'actionneur à micro-articulation X20
La série X20 de VAXOR est conçue pour les systèmes robotiques qui nécessitent un couple de sortie important dans un espace d'installation compact. Mesurant seulement Φ20 mm × 20 mm, le module combine une architecture compacte de moteur à flux axial avec un mécanisme de réduction miniature.
Ses spécifications publiées constituent un point de départ pratique pour évaluer les exigences de couple continu et initial.
| Paramètre | Spécification |
|---|---|
| Modèle | X20S/L-UM15/30/50-MH-4 |
| Dimensions | Φ20 mm × 20 mm |
| Tension | 12/24/48 V |
| Rapport de démultiplication | 15/30/50 |
| Couple continu | Jusqu'à 450 mNm |
| Couple initial | Jusqu'à 800 mNm |
| Encodeur | Codeur magnétique absolu |
| Communication | IPS |
| Poids | 37,2 à 41,6 g |
Le couple nominal continu allant jusqu'à 450 mNm est pertinent lors de l'évaluation des exigences mécaniques soutenues d'une articulation robotique. Les concepteurs doivent comparer cette valeur avec le couple requis en fonctionnement normal, y compris les effets de la gravité, du frottement, de l'accélération et de la charge connectée.
Le couple initial allant jusqu'à 800 mNm fournit une référence distincte pour évaluer la capacité de couple initiale de l'actionneur. Il ne doit pas être interprété comme une valeur nominale continue ou comme un couple maximal garanti disponible dans toutes les conditions de fonctionnement. La durée applicable, les exigences de courant et les conditions de mesure doivent être confirmées auprès du fabricant avant d'utiliser ce chiffre comme limite de conception.
L' actionneur à micro-joint de Φ20 mm offre également des options de rapport de transmission 15:1, 30:1 et 50:1. Ces configurations offrent aux concepteurs de systèmes différents choix de transmission, mais les caractéristiques de sortie qui en résultent doivent être évaluées pour chaque configuration spécifique. Un rapport de réduction plus élevé peut modifier la relation entre la vitesse du moteur et le couple de sortie, tout en affectant également la réponse au mouvement et le comportement mécanique.
Comment faire correspondre les couples nominaux aux conditions de fonctionnement réelles
La sélection d'un actionneur basée uniquement sur le couple maximal n'est pas une méthode d'ingénierie fiable. Une meilleure approche consiste à identifier les charges et les schémas de mouvement que l'articulation subira tout au long de son cycle de fonctionnement.
1. Calculer le couple de maintien requis
Pour les articulations qui supportent une charge externe, commencez par estimer le couple nécessaire pour maintenir la position requise. Tenez compte de la masse de charge, de la distance par rapport à l'axe de rotation, de l'orientation du joint et de toute résistance mécanique supplémentaire.
Par exemple, un bras robotique qui éloigne un objet de l’articulation de son épaule subit un moment gravitationnel qui change avec la position du bras. L'actionneur doit être sélectionné en fonction de la disposition mécanique réelle plutôt que de la seule masse de l'objet.
2. Évaluer le couple requis lors du mouvement
Le mouvement introduit des exigences de couple supplémentaires. L'accélération, la décélération, la friction et les changements dans la répartition de la charge peuvent tous affecter le couple nécessaire au niveau de l'arbre de sortie.
Les concepteurs doivent identifier le mouvement le plus exigeant dans la séquence de fonctionnement et déterminer si l'actionneur peut répondre à cette exigence dans ses conditions de fonctionnement spécifiées.
3. Séparer les demandes soutenues et de courte durée
Toutes les demandes de couple ne doivent pas nécessairement être maintenues en permanence. Une articulation peut nécessiter un couple relativement élevé lors du démarrage d'un mouvement, mais beaucoup moins de couple une fois qu'elle atteint un état de fonctionnement stable.
La séparation de ces conditions aide les ingénieurs à déterminer si le couple nominal continu est suffisant pour un fonctionnement normal et si la spécification de couple initiale est pertinente par rapport aux exigences de démarrage.
4. Considérez le cycle de fonctionnement complet
Un seul mouvement ne représente pas la charge de travail totale d’un robot. Des démarrages, arrêts, périodes de maintien et changements de direction répétés peuvent produire une charge thermique et électrique différente d'un test isolé.
Le cycle de service doit donc être pris en compte lors de l'évaluation de l'adéquation de l'actionneur. Lorsque le fabricant fournit des limites de fonctionnement intermittentes, celles-ci doivent être utilisées pour vérifier la séquence de mouvements planifiée.
Le rôle de la tension, du retour du codeur et du contrôle
La capacité de couple n’est qu’une partie de la sélection de l’actionneur. La compatibilité électrique et l'intégration du feedback influencent également l'efficacité d'une articulation dans un système robotique complet.
La série X20 prend en charge les configurations 12 V, 24 V et 48 V. La version appropriée doit être sélectionnée en fonction de l'architecture d'alimentation du robot, de la compatibilité des pilotes, de la disposition du câblage et des exigences électriques. La sélection de tension à elle seule ne détermine pas le couple disponible ; les limites de courant, les caractéristiques du moteur et les conditions de contrôle doivent également être prises en compte.
Un codeur magnétique absolu fournit un retour de position pour l'articulation. Ce retour d'information aide le système de contrôle à surveiller la position de l'actionneur et à coordonner les mouvements avec d'autres articulations. Il est important de comprendre qu'un codeur mesure la position plutôt que de mesurer directement le couple de sortie. La surveillance ou l'estimation du couple nécessite une détection supplémentaire ou une méthode de contrôle et d'estimation appropriée.
L'actionneur utilise la communication SPI, qui peut être intégrée dans une architecture de contrôle compatible. Lors de l'intégration de plusieurs joints, les ingénieurs doivent vérifier les exigences d'interface du contrôleur, les connexions des signaux, le timing de communication et la disposition du câblage.
Ces considérations sont particulièrement importantes dans les systèmes robotiques compacts, où plusieurs actionneurs peuvent fonctionner à proximité les uns des autres et partager un espace limité pour les connexions d'alimentation et de signal.
Pourquoi les limites thermiques et mécaniques doivent être vérifiées
Un couple nominal élevé n’élimine pas la nécessité d’évaluer la génération de chaleur et la charge mécanique. Pendant le fonctionnement, les pertes électriques dans le moteur et les pertes mécaniques dans la transmission contribuent à la chaleur. Si la chaleur ne peut pas être transférée efficacement, l'actionneur peut s'approcher de ses limites de température admissibles.
Les conditions d'installation peuvent influencer ce processus. Un joint monté à l’intérieur d’une structure étroitement fermée peut avoir des caractéristiques de dissipation thermique différentes de celui installé dans un ensemble mécanique ouvert. Les composants à proximité, les matériaux du boîtier, le flux d'air et la durée de fonctionnement peuvent également affecter le comportement thermique.
Les considérations mécaniques sont tout aussi importantes. L'arbre de sortie, la structure de montage, les roulements et les maillons connectés doivent résister aux forces générées dans les conditions de fonctionnement normales et initiales. Un fonctionnement répété à proximité d'une limite spécifiée doit être évalué par des tests appropriés plutôt que supposé être acceptable sur la base d'un seul chiffre de couple.
Pour cette raison, la validation de l'actionneur doit inclure des charges représentatives, des cycles de mouvement réalistes, une surveillance de la température et des vérifications de l'ensemble mécanique complet.
Choisir un micro-actionneur en fonction du profil de fonctionnement complet
Le bon actionneur n'est pas nécessairement celui avec le couple indiqué le plus élevé. C'est celui qui peut répondre aux exigences soutenues et de courte durée de l'application tout en restant dans ses limites électriques, thermiques et mécaniques.
Avec ses dimensions Φ20 mm × 20 mm, son architecture de moteur à flux axial, son couple continu allant jusqu'à 450 mNm et son couple initial allant jusqu'à 800 mNm, l'actionneur à micro-joint Φ20 mm est conçu pour les joints robotiques compacts où l'espace d'installation et la capacité de couple doivent être pris en compte ensemble.
Fondée en 2024 et basée à Suzhou, en Chine, VAXOR développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents. Son équipe multidisciplinaire rassemble une expertise en conception de moteurs, en fabrication de précision, en conception structurelle et en contrôle robotique, avec des capacités d'ingénierie couvrant la validation de prototypes, la production pilote et la livraison par lots.
En intégrant la technologie des moteurs à flux axial, les enroulements PCB/FPCB, la conception électromagnétique optimisée et les mécanismes de réduction miniatures dans sa feuille de route technologique, VAXOR se concentre sur le développement de solutions de mouvement compactes pour les applications exigeantes de micro-entraînement.
Pour les ingénieurs évaluant un actionneur à micro-articulation de Φ20 mm , la clé est d'établir le profil de fonctionnement réel avant de sélectionner une configuration. Le couple continu doit être adapté aux charges soutenues, tandis que le couple initial doit être vérifié par rapport aux conditions de fonctionnement définies par le fabricant. Cette approche fournit une base plus fiable pour la sélection des actionneurs, l'intégration du système et les performances des articulations robotiques à long terme.