 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dans les systèmes d'entraînement miniatures, atteindre une vitesse de rotation élevée dans un espace d'installation limité ne constitue qu'une partie du défi technique. Le moteur doit également fournir un couple suffisant sous charge, répondre de manière cohérente aux changements des conditions de fonctionnement et fonctionner dans les limites électriques et mécaniques de l'ensemble du dispositif. Ces exigences deviennent particulièrement importantes dans les équipements compacts, où même de petits changements de friction, d'inertie de charge ou de consommation électrique peuvent affecter les performances globales.
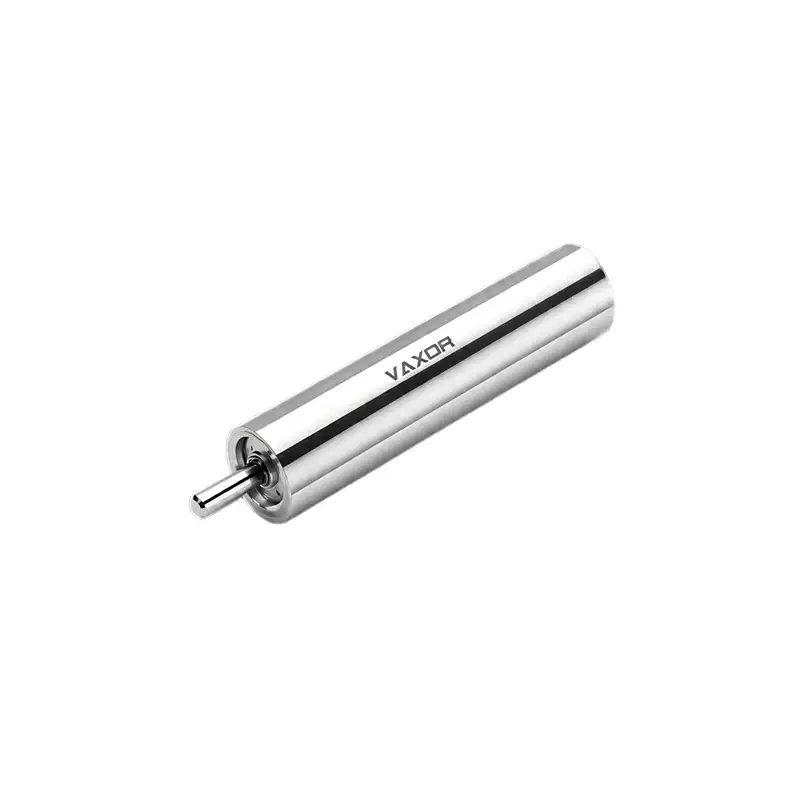
Le moteur sans noyau ultra-micro sans balais de φ6 mm est conçu pour les applications qui nécessitent une rotation à grande vitesse dans un encombrement compact. Le modèle G06P-VW00-QZ-1 fonctionne à une tension nominale de 12 V, avec une vitesse à vide de 63 000 tr/min et une vitesse nominale de 45 000 tr/min. Son couple nominal est de 0,49 mNm, tandis que son couple de décrochage répertorié est de 0,98 mNm. Ces spécifications constituent un point de départ pour évaluer l'adéquation du moteur aux mécanismes miniatures, aux instruments de précision et à d'autres applications d'entraînement dans des espaces restreints.
Que signifie 63 000 tr/min pour un moteur miniature ?
Une vitesse de rotation de 63 000 tr/min représente une capacité de fonctionnement exigeante pour un moteur d'un diamètre de seulement 6 mm. A cette échelle, le moteur peut être envisagé pour des mécanismes qui nécessitent une rotation rapide tout en gardant l'ensemble d'entraînement compact.
Toutefois, la signification d’une spécification de vitesse dépend des conditions dans lesquelles elle est mesurée. La vitesse à vide décrit la vitesse de rotation du moteur lorsqu'il fonctionne sans charge mécanique externe. Il n'indique pas la vitesse que le moteur maintiendra après avoir été connecté à un train d'engrenages, une pompe, un élément rotatif ou tout autre composant entraîné.
Pour le G06P-VW00-QZ-1, la vitesse à vide indiquée est de 63 000 tr/min, tandis que la vitesse nominale est de 45 000 tr/min. La différence est importante lors de la conception du système car le moteur doit fournir un couple pour surmonter la charge et les pertes associées au mécanisme d'entraînement.
Les ingénieurs doivent donc éviter de sélectionner un moteur uniquement en fonction de sa vitesse maximale ou à vide. Au lieu de cela, ils doivent déterminer la vitesse de fonctionnement requise par l'application et évaluer si le moteur peut maintenir cette vitesse sous la charge prévue.
Par exemple, un mécanisme rotatif miniature peut nécessiter une accélération rapide mais fonctionner à une vitesse inférieure une fois atteint son état de fonctionnement. Un autre appareil peut devoir maintenir une vitesse de rotation relativement stable pendant que sa résistance mécanique change. Ces deux applications peuvent nécessiter des stratégies de contrôle différentes même si leurs vitesses cibles sont similaires.
Comprendre la relation entre la vitesse et le couple
La vitesse et le couple sont étroitement liés lors de la sélection d'un moteur pour une application réelle. Un moteur peut tourner très rapidement sans charge, mais la vitesse diminue généralement lorsque la résistance mécanique augmente. La relation réelle dépend des caractéristiques de performance du moteur, de l'alimentation électrique, du contrôleur et des conditions de fonctionnement.
Le moteur sans noyau ultra-micro sans balais de φ6 mm a un couple nominal de 0,49 mNm et un couple de décrochage répertorié de 0,98 mNm. Le couple nominal est pertinent lors de l'évaluation des conditions de fonctionnement spécifiées, tandis que le couple de décrochage décrit le couple associé à un rotor stationnaire dans les conditions d'essai applicables.
Ces valeurs ne doivent pas être considérées comme interchangeables. Les conditions de décrochage peuvent produire un courant et une chaleur importants, de sorte que le couple de décrochage n'est pas un objectif approprié pour un fonctionnement continu, sauf indication contraire explicite du fabricant.
Lorsqu'ils adaptent le moteur à une charge d'entraînement miniature, les ingénieurs doivent d'abord estimer le couple requis par le mécanisme entraîné. Cette estimation doit tenir compte du frottement, de l'accélération, des pertes de transmission et des changements de résistance mécanique pendant le fonctionnement.
Il est également important de prendre en compte les exigences du démarrage. Certains mécanismes nécessitent un couple initial plus élevé pour surmonter le frottement statique ou accélérer une charge en rotation. D'autres ont une résistance au démarrage relativement faible mais nécessitent un fonctionnement stable sur une large plage de vitesse.
La sélection d'un moteur approprié doit donc être basée sur l'ensemble des exigences de vitesse et de couple de l'application, plutôt que sur une spécification isolée.
Faire correspondre la vitesse du moteur à l'inertie de la charge
L'inertie de la charge est une considération importante dans les systèmes d'entraînement miniatures à grande vitesse. Il décrit la force avec laquelle un objet en rotation résiste aux changements de vitesse de rotation. Un moteur connecté à un rotor léger peut accélérer différemment du même moteur connecté à un composant plus lourd, même lorsque les deux systèmes ont des exigences de couple en régime permanent similaires.
Cette différence devient particulièrement pertinente lorsqu'une application nécessite des démarrages, des arrêts ou des changements de vitesse fréquents. Le moteur doit produire suffisamment de couple pour accélérer la charge dans le temps requis tout en restant dans ses limites de fonctionnement.
Pour un moteur à grande vitesse, les ingénieurs doivent évaluer plusieurs facteurs :
L'inertie du composant entraîné et de toutes les pièces de transmission connectées.
Le temps d'accélération et de décélération requis.
La fréquence des démarrages et des arrêts répétés.
Le frottement mécanique présent lors du démarrage et du fonctionnement régulier.
Les niveaux de courant, de température et de vibration admissibles.
La vitesse à vide de 63 000 tr/min du moteur G06P-VW00-QZ-1 peut être pertinente pour les applications exigeant des exigences de vitesse de rotation, mais le point de fonctionnement final doit être vérifié avec la charge mécanique réelle.
Les tests de prototypes sont particulièrement utiles à ce stade. Les ingénieurs peuvent enregistrer le temps d'accélération, la vitesse en régime permanent, la consommation de courant et la température dans des conditions représentatives. Ces mesures permettent de déterminer si le moteur sélectionné peut répondre aux exigences de l'application sans contrainte électrique ou mécanique excessive.
Sélection électrique pour un moteur sans balais 12 V
Le système électrique joue un rôle direct dans les performances du moteur. La tension, la capacité de courant, la compatibilité des contrôleurs et la qualité de l'alimentation électrique peuvent tous affecter le comportement au démarrage et la stabilité de rotation.
Le modèle G06P-VW00-QZ-1 est spécifié pour un fonctionnement en 12 V. Lors de la sélection d'un pilote approprié, les ingénieurs doivent confirmer que le contrôleur prend en charge les caractéristiques électriques du moteur et la plage de vitesse requise. Le conducteur doit également être capable de gérer le courant de fonctionnement attendu et toute demande transitoire associée au démarrage ou à l'accélération.
La constante de couple du moteur est de 1,05 mNm/A. Ce paramètre décrit la relation entre le courant du moteur et le couple généré dans les hypothèses de fonctionnement pertinentes. Cela peut aider les ingénieurs à estimer le courant associé à un couple requis, mais les performances réelles dépendent également des pertes et des conditions de fonctionnement du moteur.
Une évaluation électrique pratique doit inclure les vérifications suivantes :
Confirmez la tension nominale et les conditions d'alimentation autorisées.
Vérifiez la compatibilité du pilote avec les exigences de commutation du moteur sans balais.
Vérifiez les limites de courant pendant le démarrage et l'accélération.
Évaluer le contrôle de la vitesse et la réponse aux charges changeantes.
Mesurez la consommation de courant à des points de fonctionnement représentatifs.
Confirmez que le câblage et les connecteurs sont adaptés à la charge électrique prévue.
Un contrôleur ne doit pas être sélectionné uniquement parce qu’il prend en charge une alimentation nominale de 12 V. Sa méthode de contrôle, sa capacité de courant et sa plage de vitesses de fonctionnement doivent également correspondre au moteur et à l'application.
Pourquoi la taille compacte est importante dans les systèmes d'entraînement miniatures
Un diamètre de moteur de 6 mm crée des possibilités d'intégration dans des appareils où l'espace est limité. Cependant, la réduction de la taille du moteur met également davantage l’accent sur la disposition mécanique, l’adaptation des charges, la gestion thermique et la précision de l’assemblage.
Le moteur sans noyau ultra-micro sans balais de φ6 mm pèse 3,75 g, ce qui fait de sa masse un facteur important lors de la conception d'ensembles d'entraînement légers. Dans les mécanismes compacts, les dimensions et le poids du moteur peuvent influencer la disposition des structures de support, des roulements, des composants de transmission et des connexions électriques.
Les applications potentielles incluent des mécanismes rotatifs miniatures, des instruments de précision, des dispositifs d'automatisation compacts et d'autres systèmes nécessitant un petit moteur à vitesse de rotation élevée. L'adéquation dépend de la charge spécifique, du cycle de service, de l'espace disponible et de la durée de vie requise.
Les concepteurs doivent également évaluer la disposition de montage du moteur et l'alignement des composants entraînés. Un mauvais alignement ou une friction mécanique excessive peuvent augmenter la charge sur le moteur, réduire la vitesse atteignable et introduire des vibrations indésirables.
Un moteur compact doit donc être évalué dans le cadre de l’ensemble d’entraînement complet. L'objectif n'est pas simplement d'installer un petit moteur dans l'espace disponible, mais de garantir que le moteur, la transmission, les roulements, le contrôleur et la charge entraînée fonctionnent ensemble comme prévu.
Gestion de la chaleur pendant le fonctionnement à grande vitesse
Une vitesse de rotation élevée peut créer des problèmes thermiques supplémentaires, en particulier lorsqu'un moteur miniature fonctionne sous charge ou effectue des cycles d'accélération répétés. Les pertes électriques et mécaniques contribuent à la génération de chaleur, tandis que la surface limitée d'un petit moteur peut restreindre la dissipation thermique.
L'augmentation réelle de la température dépend de facteurs tels que le courant de fonctionnement, le couple de charge, la température ambiante, le rapport cyclique, la structure de montage et le débit d'air disponible. Un moteur qui fonctionne correctement lors d'un court test au banc peut se comporter différemment lors d'un fonctionnement prolongé à l'intérieur d'un boîtier compact.
Les ingénieurs doivent évaluer le cycle de service prévu avant d'approuver une conception. La rotation continue, le fonctionnement intermittent, les accélérations fréquentes et les décrochages répétés imposent des exigences différentes au moteur et au contrôleur.
Les mesures de validation utiles incluent la température du bobinage ou du boîtier lorsqu'elle est mesurable, la consommation de courant, la vitesse de fonctionnement et les changements de performances au fil du temps. Les tests doivent utiliser l’alimentation électrique, le contrôleur, le dispositif de montage et la charge mécanique représentative prévus.
Les conditions de décrochage méritent une attention particulière. Puisqu'un rotor stationnaire ne peut pas effectuer le travail de rotation prévu, un fonctionnement prolongé au décrochage peut créer une chaleur excessive et un stress électrique. Des stratégies appropriées de limitation de courant et de gestion des défauts peuvent contribuer à protéger le système d’entraînement.
Ces contrôles sont nécessaires pour établir les limites de fonctionnement appropriées pour l'appareil fini. Les valeurs de vitesse nominale et à vide ne définissent pas à elles seules la durée de fonctionnement continu autorisée du moteur.
Test de la stabilité du disque dans des conditions de fonctionnement réelles
Le fonctionnement stable du moteur ne dépend pas seulement de l’atteinte d’une vitesse de rotation cible. Les variations de résistance mécanique, de conditions d'alimentation, de comportement du contrôleur et de qualité d'assemblage peuvent affecter la cohérence et la réponse de la vitesse.
Un test de prototype structuré peut aider à identifier ces problèmes avant la production. Commencez par mesurer la vitesse et le courant du moteur sans charge externe, puis répétez les mesures avec une charge représentative connectée. Ensuite, évaluez la réponse, l’accélération et les performances du démarrage lorsque la charge change.
Pour les applications nécessitant des ajustements fréquents de la vitesse, les ingénieurs doivent également évaluer la rapidité avec laquelle le système répond aux commandes de contrôle et s'il présente des oscillations ou des variations de vitesse indésirables.
L’inspection mécanique est tout aussi importante. Vérifiez la rigidité du montage, l'alignement de l'arbre, la friction de la transmission et les vibrations dans les conditions de fonctionnement. Si le moteur est intégré dans un mécanisme plus grand, l'ensemble entier doit être testé car les résonances ou le déséquilibre mécanique peuvent ne pas être apparents lors d'un test de moteur isolé.
Pour le moteur sans noyau ultra-micro sans balais de φ6 mm, la combinaison d'une vitesse à vide de 63 000 tr/min, d'une vitesse nominale de 45 000 tr/min et d'un couple nominal de 0,49 mNm fournit des données de sélection initiale utiles. La stabilité réelle du variateur doit encore être confirmée avec le contrôleur, la charge mécanique et le cycle de fonctionnement prévus.
Travailler avec un partenaire technologique Micro-Drive
La sélection d'un moteur miniature nécessite souvent une coordination entre la conception électrique, l'ingénierie mécanique et le développement d'applications. Un fournisseur ayant de l'expérience dans ces domaines peut aider à clarifier les spécifications et soutenir la transition de l'évaluation initiale à la validation du prototype et à la planification de la production.
VAXOR a été fondée en 2024 et son siège est à Suzhou, en Chine. La société développe des actionneurs à micro-articulations et des moteurs ultra-micro sans noyau pour la robotique, les dispositifs médicaux, les instruments de précision et les équipements intelligents.
Sa feuille de route technologique combine la technologie des moteurs à flux axial, le bobinage PCB/FPCB, la conception électromagnétique et les mécanismes de réduction miniatures pour répondre aux exigences des systèmes de mouvement compacts. VAXOR décrit également une équipe d'ingénierie multidisciplinaire couvrant la conception de moteurs, la fabrication de précision, la conception structurelle, le contrôle robotique et la fabrication intelligente.
Pour un projet de sélection de moteur, les acheteurs doivent fournir la vitesse de fonctionnement prévue, le couple requis, la tension d'alimentation, l'espace d'installation disponible, le cycle de service et l'environnement de fonctionnement attendu. Dans la mesure du possible, ils doivent également partager des détails sur la charge entraînée et la réponse à l'accélération souhaitée.
Ces détails permettent d'évaluer plus facilement si les spécifications publiées d'un moteur correspondent à l'application. Les acheteurs doivent demander les courbes de performances pertinentes, les limites de fonctionnement, les recommandations des pilotes et les informations de test nécessaires pour valider la conception.
Une liste de contrôle pratique pour sélectionner un moteur haute vitesse de 6 mm
Avant de finaliser un moteur pour un système d'entraînement miniature, vérifiez les points suivants :
Exigences de vitesse : faites la distinction entre la vitesse à vide et la vitesse requise sous charge.
Exigences de couple : estimez le couple en régime permanent, le couple de démarrage et les demandes d'accélération.
Compatibilité électrique : vérifiez l'alimentation 12 V, le type de pilote, la capacité de courant et la méthode de contrôle.
Intégration mécanique : vérifiez l'espace disponible, le montage, l'alignement et l'inertie de la charge.
Performance thermique : testez la consommation de courant et la température dans le cadre du cycle de service prévu.
Stabilité de fonctionnement : évaluez la variation de vitesse, les vibrations et la réponse aux changements de charge.
Données de validation : Confirmez les limites de fonctionnement du fabricant et la documentation de performances pertinente.
Une spécification de 63 000 tr/min peut justifier l'évaluation d'un moteur de 6 mm pour des mécanismes miniatures à grande vitesse, mais la sélection réussie dépend des performances du moteur au point de fonctionnement réel de l'application. En évaluant ensemble la vitesse, le couple, le courant, la chaleur et l’intégration mécanique, les ingénieurs peuvent prendre une décision plus fiable avant de s’engager dans la conception d’un entraînement final.
Le moteur sans noyau ultra-micro sans balais de φ6 mm , modèle G06P-VW00-QZ-1, offre un ensemble défini de spécifications de vitesse, de couple, de tension et de poids pour cette évaluation. Une fois les exigences de l'application clairement établies et les tests de prototype terminés, les ingénieurs peuvent déterminer s'il répond aux besoins de leur système d'entraînement miniature en collaboration avec VAXOR.