 Magasin

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Pour les articulations robotiques compactes, la réduction de la taille de l’actionneur ne constitue qu’une partie du défi technique. Le moteur, le mécanisme de réduction, l'encodeur, l'interface de communication et les composants structurels doivent tous fonctionner dans un espace très limité sans sacrifier le couple, la précision du positionnement ou la vitesse de réponse. Ceci est particulièrement important dans les robots collaboratifs et les articulations biomimétiques, où chaque gramme et chaque millimètre peuvent affecter la conception mécanique globale.
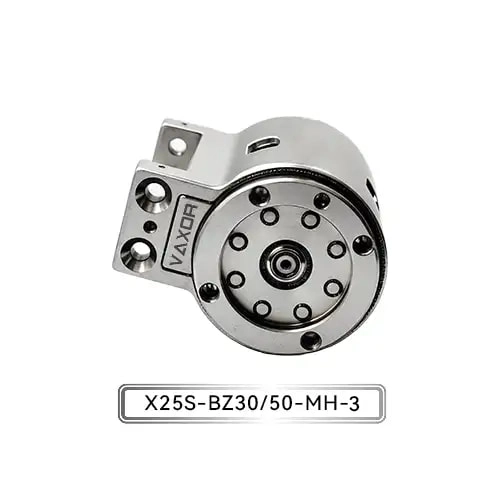
C’est là que la combinaison d’un moteur à flux axial et d’un réducteur cycloïdal miniature devient techniquement intéressante. Plutôt que de traiter le moteur et la boîte de vitesses comme des composants séparés, cette architecture intègre les principaux éléments de mouvement dans un module commun compact. L' actionneur à micro-articulation Φ25 mm de VAXOR applique cette approche pour atteindre jusqu'à 1 150 mNm de couple continu et jusqu'à 1 800 mNm de couple initial dans un actionneur compact pesant 93 à 103 g.
Pourquoi l'architecture à flux axial est importante dans un joint compact
Les architectures de moteur traditionnelles peuvent devenir difficiles à intégrer lorsqu'un joint robotique nécessite à la fois un couple élevé et un faible encombrement global. Un moteur à flux axial utilise un agencement électromagnétique différent, le flux magnétique se déplaçant principalement dans la direction axiale du moteur.
Pour un actionneur à micro-articulation, cette architecture offre la possibilité d'utiliser plus efficacement l'espace interne disponible. L’objectif n’est pas simplement de rendre le moteur plus petit. Il s'agit d'augmenter la quantité de couple utilisable qui peut être généré dans une enveloppe mécanique restreinte.
L'actionneur à micro-joint Φ25 mm combine la technologie de moteur à flux axial avec une conception électromagnétique optimisée. Cela permet à l'actionneur de se concentrer sur la densité de couple tout en conservant la forme compacte requise pour des applications telles que les doigts robotiques, les articulations de robots collaboratifs compacts et les mécanismes biomimétiques.
Pour les concepteurs, la densité de couple est souvent plus significative que la seule taille du moteur. Un petit actionneur qui ne peut pas générer un couple suffisant peut nécessiter des étages mécaniques supplémentaires ou un système de transmission plus grand, augmentant ainsi la taille et le poids du système.
Ce que le réducteur cycloïdal miniature ajoute
Le moteur n’est qu’une partie du système de mouvement. Une articulation robotisée nécessite normalement un couple de sortie nettement plus élevé que celui que le moteur peut fournir directement, ce qui rend un mécanisme de réduction essentiel.
Le réducteur cycloïdal miniature utilisé dans cet actionneur offre deux rapports de démultiplication disponibles : 30:1 et 50:1. Ces rapports permettent de configurer la même plate-forme d'actionneur de base pour différentes exigences de couple et de vitesse.
Un rapport de réduction plus faible peut être envisagé lorsque l'application nécessite une vitesse de sortie plus élevée, tandis qu'un rapport plus élevé peut fournir une plus grande multiplication du couple mécanique. Le choix approprié dépend de la charge du joint, de la vitesse angulaire requise, du profil d'accélération et de la plage de fonctionnement du moteur disponible.
Ceci est particulièrement utile dans les articulations robotiques car différents axes peuvent avoir des exigences mécaniques très différentes. Une articulation responsable d’un mouvement relativement rapide peut avoir des priorités différentes de celle qui doit supporter une charge externe plus élevée.
En intégrant le mécanisme de réduction dans l'actionneur plutôt que de traiter la boîte de vitesses comme un composant externe séparé, le module de mouvement global peut rester plus compact et plus facile à intégrer dans la structure mécanique du robot.
30:1 vs 50:1 : choix du taux de réduction
La plateforme X25S-UZ/BZ30/50-MH-3 offre des options de réduction 30:1 et 50:1.
La configuration 30:1 peut convenir lorsque les concepteurs ont besoin d'un équilibre entre le couple de sortie et la vitesse de rotation. Il permet une multiplication substantielle du couple tout en conservant un niveau de réduction relativement faible.
La configuration 50:1 met davantage l'accent sur le couple de sortie et le mouvement contrôlé des articulations. Cela peut être plus approprié pour les mécanismes où une multiplication de couple plus élevée est plus importante que la vitesse de sortie maximale.
La décision ne doit pas être prise uniquement en fonction du rapport de transmission. Les concepteurs doivent également prendre en compte le cycle de service du joint, les caractéristiques de charge, les exigences d'accélération, la stratégie de contrôle du moteur et l'inertie mécanique.
C’est l’une des raisons pour lesquelles une plateforme d’actionneurs intégrée peut simplifier le développement. Au lieu de reconcevoir l'ensemble du joint autour de différentes combinaisons de moteur et de boîte de vitesses, les ingénieurs peuvent évaluer différentes configurations au sein d'une architecture d'actionneur définie.
Couple continu de 1 150 mNm et couple initial de 1 800 mNm
Les spécifications de couple doivent être interprétées en fonction de la manière dont l'actionneur fonctionnera réellement.
L'actionneur à micro-articulation de Φ25 mm fournit un couple continu allant jusqu'à 1 150 mNm, tandis que son couple initial peut atteindre jusqu'à 1 800 mNm. Ces deux figures décrivent des conditions de fonctionnement différentes et ne doivent pas être considérées comme interchangeables.
Le couple continu est particulièrement important pour les applications dans lesquelles le joint doit fonctionner de manière répétée ou maintenir des charges mécaniques pendant un fonctionnement normal. Il s’agit donc d’un paramètre clé lors de l’évaluation de l’actionneur pour les articulations robotisées à mouvement soutenu ou répété.
Le couple initial, quant à lui, est pertinent lorsque l'actionneur doit produire un niveau de couple plus élevé lors d'un mouvement de courte durée ou dans des conditions de démarrage. Cela peut être important lors de l'accélération, des changements de charge ou d'autres conditions de fonctionnement transitoires.
Pour les développeurs de robots, l'examen des deux valeurs donne une image plus utile de la capacité de fonctionnement de l'actionneur que la prise en compte d'un seul couple maximum.
Codeur magnétique absolu pour le retour de position des articulations
Un actionneur compact a également besoin d’un retour d’information précis. Sans informations de position fiables, le contrôleur du robot ne peut pas déterminer efficacement la position angulaire réelle de l'articulation.
L'actionneur utilise un codeur magnétique absolu. Contrairement à un moteur de base sans retour de position intégré, un codeur absolu fournit des informations de position qui peuvent être utilisées par le système de contrôle pour déterminer l'état angulaire de l'articulation.
La conception sans contact est également pertinente pour l'ingénierie des actionneurs compacts. La détection magnétique ne nécessite pas de contact physique entre les éléments de détection, ce qui peut contribuer à prendre en charge une architecture de rétroaction compacte et intégrée.
Pour les applications robotiques, l'intégration du codeur est particulièrement importante car l'actionneur fait partie d'un système de mouvement en boucle fermée. Le moteur produit un couple, le réducteur convertit ce couple en sortie commune et l'encodeur fournit un retour d'information qui permet au contrôleur de réguler le mouvement résultant.
Pourquoi CAN FD est pertinent pour l'intégration conjointe robotique
Les performances mécaniques ne sont qu’une partie du problème d’intégration. Les articulations robotiques modernes ont également besoin d'une interface de communication pratique pour échanger des données de contrôle et de retour d'informations avec l'architecture de contrôle du robot.
L' actionneur micro-joint Φ25 mm utilise la communication CAN FD. CAN FD étend les capacités de la communication CAN traditionnelle en prenant en charge des charges utiles de données plus importantes et des débits de données plus élevés dans des conditions de réseau appropriées.
Pour un système robotique contenant plusieurs actionneurs, l’interface de communication devient de plus en plus importante. Les ingénieurs doivent coordonner les commandes conjointes, les retours de position, les informations d'état et d'autres données de contrôle dans l'ensemble du système.
CAN FD peut donc être particulièrement pertinent pour les architectures robotiques distribuées où plusieurs actionneurs compacts communiquent au sein d’un même réseau de contrôle.
Poids de 93 à 103 g et impact sur la conception du robot
Entre 93 et 103 g, l'actionneur est conçu pour les applications dans lesquelles la masse de l'actionneur doit être contrôlée parallèlement à la sortie de couple.
Le poids devient particulièrement important dans les systèmes robotiques articulés. Un actionneur monté plus loin du corps principal du robot peut contribuer à la charge que les articulations en amont doivent déplacer. Une masse supplémentaire de l'actionneur peut donc influencer les exigences mécaniques des autres articulations.
La relation entre le poids de l'actionneur et le couple de sortie est donc une considération de conception importante.
Un actionneur compact délivrant jusqu'à 1 150 mNm de couple continu dans une plage de poids de 93 à 103 g fournit aux ingénieurs un point performance/masse défini pour évaluer leur architecture mécanique.
Applications dans les robots collaboratifs et biomimétiques
La combinaison de dimensions compactes, de réduction intégrée, de retour d'encodeur et de communication rend l'actionneur adapté à plusieurs types de mécanismes robotiques.
Les robots collaboratifs peuvent bénéficier de modules communs compacts car leurs structures mécaniques doivent souvent équilibrer la capacité de charge utile avec un facteur de forme relativement compact. Les actionneurs intégrés peuvent également réduire le nombre de composants externes devant être logés à l'intérieur de la structure commune.
Les robots biomimétiques présentent une autre application exigeante. Les articulations humaines et animales combinent des structures compactes avec des mouvements contrôlés dans plusieurs conditions de fonctionnement. La reproduction d'un comportement mécanique similaire nécessite des actionneurs capables de s'adapter à des espaces restreints tout en fournissant un couple utile et un contrôle réactif.
D'autres applications potentielles incluent des mains robotiques compactes, des mécanismes intelligents, des équipements de précision et des articulations robotiques spécialisées où le contrôle de mouvement intégré est préféré.
De la technologie moteur à une plateforme complète de micro-entraînement
L'architecture derrière l'actionneur reflète une approche plus large de l'ingénierie des micro-entraînements. VAXOR se concentre sur la combinaison de la conception de moteurs, de la fabrication de précision, du contrôle robotique, de la conception structurelle et de la fabrication intelligente plutôt que de développer le moteur en tant que composant isolé.
La feuille de route technologique de l'entreprise comprend des moteurs à flux axial, des enroulements PCB et FPCB, une conception électromagnétique optimisée et des mécanismes de réduction miniatures. Ces technologies visent à développer des solutions de mouvement compactes avec une densité de couple élevée, une réponse rapide et des performances de production constantes.
Cette approche technique est particulièrement pertinente lorsqu'un actionneur passe du développement d'un prototype à une production reproductible. Une entreprise de robotique peut initialement évaluer un actionneur commun en tant que composant autonome, mais un déploiement réussi nécessite de prendre en compte l'intégration mécanique, la communication de contrôle, la cohérence de la production et la compatibilité au niveau du système.
Sélection d'un actionneur Φ25 mm pour un joint robotique
Avant de sélectionner l'actionneur, les ingénieurs doivent évaluer plusieurs paramètres ensemble plutôt que de se concentrer uniquement sur la spécification de couple maximal.
Tout d’abord, déterminez si une réduction de 30 : 1 ou de 50 : 1 correspond mieux à la vitesse de sortie et au couple requis. Vérifiez ensuite si la plage de fonctionnement de 12 à 18 V correspond à l'architecture d'alimentation du robot.
Le couple continu requis doit ensuite être comparé à la charge de travail et au cycle de service réels du joint, tandis que le couple initial doit être pris en compte par rapport aux charges d'accélération et transitoires.
Le type d'encodeur et l'interface de communication sont également importants. Un codeur magnétique absolu peut prendre en charge le contrôle conjoint en boucle fermée, tandis que CAN FD fournit une approche de communication définie pour l'intégration dans le réseau de contrôle du robot.
Enfin, le poids de 93 à 103 g doit être évalué dans le contexte de la structure complète du robot. Un actionneur commun n’est jamais un composant isolé ; sa masse, ses dimensions, son couple, son feedback et ses caractéristiques de communication influencent tous la conception mécanique et électrique environnante.
Construire des systèmes de mouvement robotiques compacts
La combinaison d'un moteur à flux axial et d'un réducteur cycloïdal miniature concerne en fin de compte l'intégration du système. Le moteur fournit l'entraînement électromagnétique, le réducteur augmente le couple de sortie utilisable, le codeur fournit un retour de position et CAN FD connecte l'actionneur au système de contrôle plus large.
Pour la configuration X25S-UZ/BZ30/50-MH-3, ces éléments sont regroupés dans une plate-forme compacte offrant un fonctionnement de 12 à 18 V, une réduction de 30 :1 ou 50 :1, jusqu'à 1 150 mNm de couple continu, jusqu'à 1 800 mNm de couple initial et une plage de poids de 93 à 103 g.
Pour les ingénieurs développant des robots collaboratifs, des mécanismes biomimétiques et d'autres systèmes robotiques compacts, l' actionneur micro-articulé de Φ 25 mm fournit un exemple pratique de la façon dont l'architecture du moteur, la réduction mécanique, la détection et la communication peuvent être intégrées dans un seul module de mouvement. À mesure que les structures robotiques deviennent de plus en plus petites et de plus en plus distribuées, ce type d'architecture de micro-entraînement intégré peut simplifier le cheminement depuis la sélection de l'actionneur jusqu'à la conception complète du joint.